

Jetzt mehr erfahren
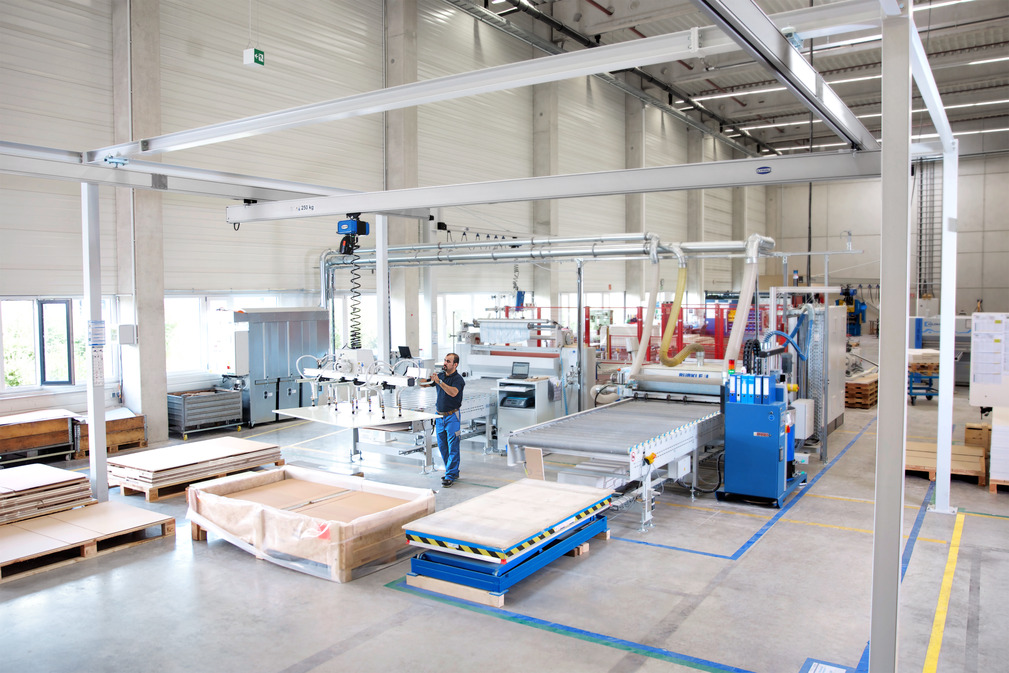
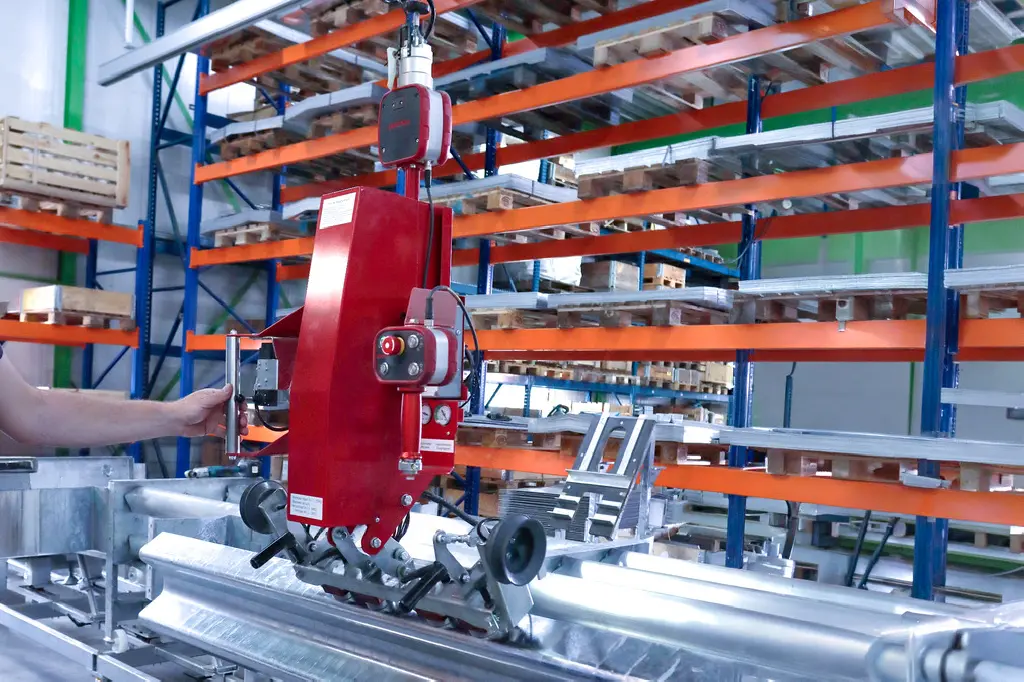
Der Binar Handling Quick-Lift Rail ist ein schienenmontiertes Hebegerät, das sich manuell in X- und Y-Richtung verfahren lässt. Das vertikale Anheben erfolgt stufenlos mithilfe des präzisen Bediengriffs, der ohne Taster bedient wird. Mit diesem Bediengriff lassen sich die Hubbewegung und die Hubgeschwindigkeit präzise regulieren. Diese moderne Technologie ermöglicht eine einfache Handhabung und eine präzise Annäherung an die zu hebenden Lasten. Der QLR kann in die meisten Schienensysteme integriert werden. Auch die Schmalz Kransysteme sind dafür bestens geeignet.

Die einzigartige mechanische, elektrische und pneumatische Drehdurchführung, die in das System integriert ist, ermöglicht eine einfache Bedienung und minimiert den Wartungsaufwand.

Einfache Bedienung sowohl an der Steuereinheit als auch direkt am Werkstück (= Auto Balance Modus) unabhängig vom Gewicht.

Ein hohes Maß an Sicherheit wird durch unser intelligentes Steuerungssystem erreicht.

Mit dem kostenlosen PC Programm iLab können verschiedene Parameter komfortabel eingestellt und optimal auf die Anwendung angepasst werden.

Maximale Kosteneffizienz durch sehr geringen Stromverbrauch, hohe Zuverlässigkeit und lange Lebensdauer.


Greifer für Rundstäbe
Pneumatischer Greifer zur Handhabung von Rundstäben bis zu einem Gewicht von 45 kg (abhängig von der Form und der Greifposition). Der integrierte Induktivsensor verhindert, dass nicht korrekt gegriffene Werkstücke angehoben werden können.

Vakuumgreifer
Vielseitiger Greifer, da sich der Schaumstoff an die Form des Werkstücks anpasst.

Vakuumgreifer mit Saugplatten
Neigungsfähiger Vakuumgreifer mit Saugplatten zur Handhabung von flachen und saugdichten Werkstücken.

Magnetgreifer
Pneumatischer Magnetgreifer zur Handhabung von ferromagnetischen Werkstücken mit einer Traglast von bis zu 110 kg.

Magnetgreifer
Pneumatischer Magnetgreifer zur Handhabung von ferromagnetischen Werkstücken mit einer Traglast von bis zu 275 kg. Der Greifer lässt sich in zwei Richtungen kippen.

Scherengreifer
Verstellbarer mechanischer Greifer zur Handhabung von Werkstücken mit unterschiedlichen Abmessungen. Der Greifer kann schnell und einfach auf das zu handhabende Werkstück angepasst werden.

Bediengriff für mechanische Greifer
Für mechanische Lastaufnahmemittel.

Bediengriff mit 5/2-Wegeventil
Kann in Kombination mit einem pneumatisch angesteuerten Greifer verwendet werden. Eine elektronisch gesteuerte Greiffunktion erlaubt das Lösen erst, wenn die Last vollständig abgesetzt ist.

Bediengriff mit Pneumatikzylinder
Für pneumatische oder mechanische Greifer geeignet.

Bediengriff mit Vakuumejektor
Für Vakuumgreifer aufgrund des eingebauten Ejektors geeignet.

Steuereinheit für mechanische Greifer
Kombinierbar mit bis zu drei externen Bediengriffen. Verwendung in Verbindung mit einem mechanischen Greifer.

Steuereinheit mit 5/2-Pneumatikventil
Kombinierbar mit externen Bediengriffen. Verwendung in Verbindung mit einem mechanischen oder pneumatischen Greifer.

Externer Bediengriff
In Verbindung mit einer Quick-Lift Steuereinheit kann ein Werkstück außermittig gehandhabt werden.

Externer Bediengriff mit Daumensteuerung
In Verbindung mit einer Quick-Lift Steuereinheit kann das Werkstück über eine Daumensteuerung gehandhabt werden. Die Auf- und Abbewegung wird über einen Taster am Bediengriff realisert.