

Más información
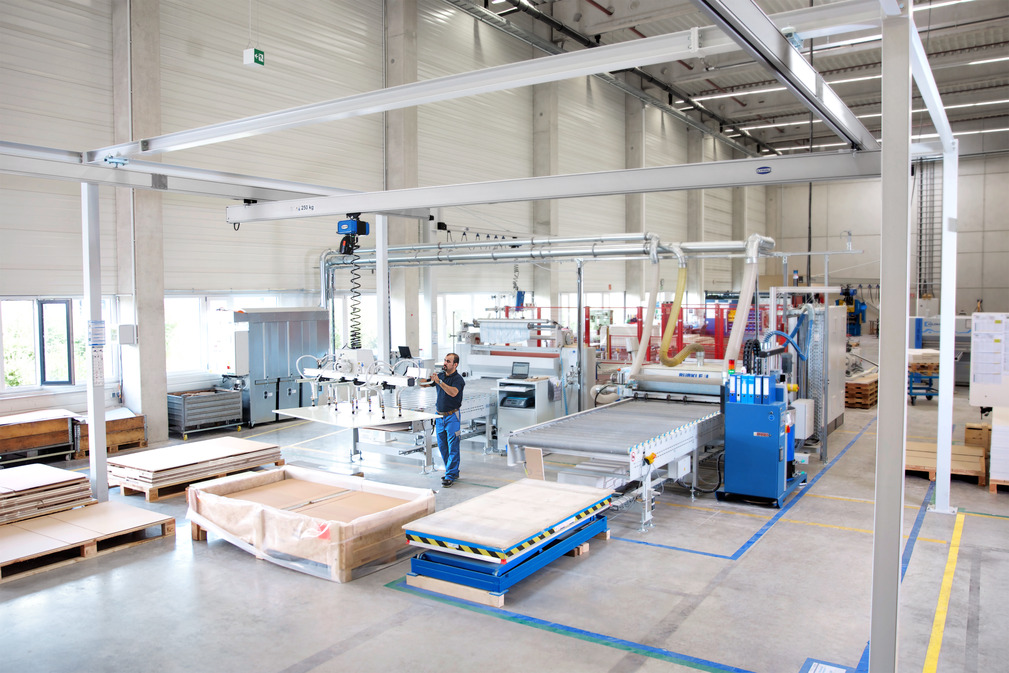
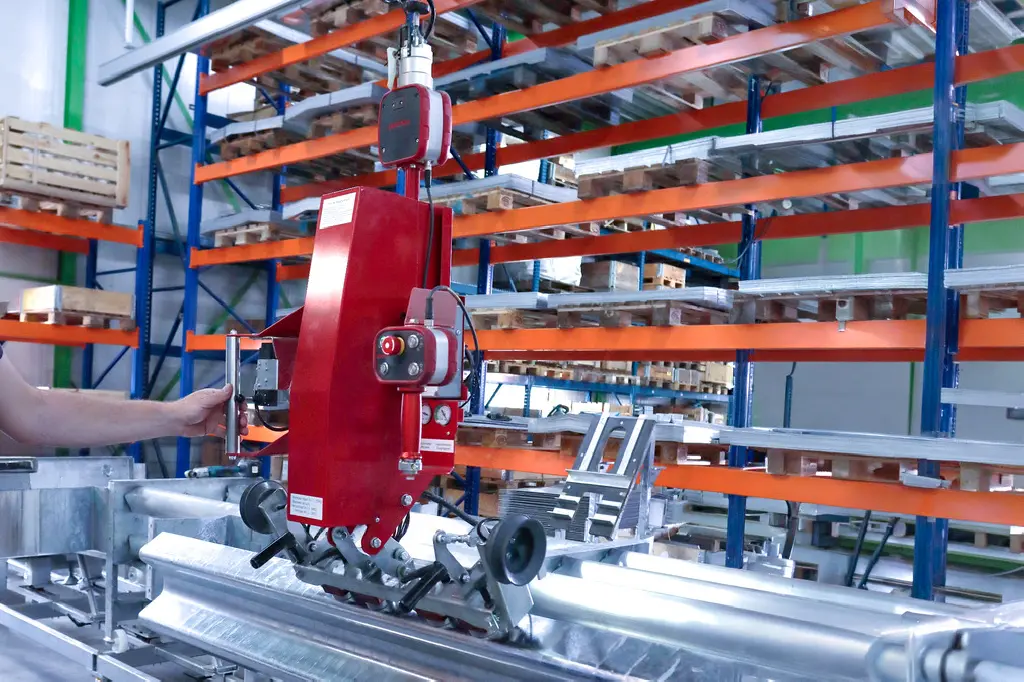
Binar Handling Quick-Lift Rail es un dispositivo elevador montado sobre raíles que puede desplazarse manualmente en las direcciones X e Y. La elevación vertical es continua gracias a la precisa asa de control, que funciona sin pulsador. El asa de manejo permite regular con precisión la fuerza de elevación y la velocidad. Esta moderna tecnología permite un fácil handling y una aproximación precisa a las cargas a levantar. La QLR puede integrarse en la mayoría de los sistemas de carriles. Los sistemas de puente grúa de Schmalz también son idóneos para este fin.

La exclusiva alimentación rotativa mecánica, eléctrica y neumática, integrada en el sistema, permite un funcionamiento sencillo y minimiza el mantenimiento.

Fácil funcionamiento tanto en la unidad de control como directamente en la pieza (= Modo de equilibrado automático) independientemente del peso.

Nuestro sistema de control inteligente ejecuta un alto nivel de seguridad.

Con el programa gratuito para PC iLab se pueden ajustar cómodamente diversos parámetros y adaptarlos de forma óptima a la aplicación.

Máxima eficiencia de costes gracias a un consumo de potencia muy bajo, una gran fiabilidad y una larga vida útil.


Garra para barras redondas
Garra neumática para la manipulación de barras redondas de hasta 45 kg de peso (en función de la forma y la posición de agarre). El sensor inductivo integrado evita que se levanten las piezas sujetadas incorrectamente.

Garra de vacío
Garra versátil, ya que la esponja se adapta a la forma de la pieza.

Garra de vacío con placas de ventosa
Garra de vacío inclinable con placas de ventosa para el handling de piezas planas y con ventosas.

Garra magnética
Garra magnética neumática para handling de piezas ferromagnéticas con una carga útil de hasta 110 kg.

Garra magnética
Garra magnética neumática para handling de piezas ferromagnéticas con una carga útil de hasta 275 kg. La garra puede inclinarse en dos direcciones.

Agarres de tijera
Garra mecánica ajustable para handling de piezas de diferentes dimensiones. La garra se puede adaptar rápida y fácilmente a la pieza que se va a handling.

Asa de manejo para garras mecánicas
Para implementos mecánicos de handling de cargas.

Asa de manejo con válvula de 5/2 vías
Puede utilizarse en combinación con una garra controlada neumáticamente. Una función de agarre controlada electrónicamente permite soltar sólo cuando la carga está completamente asentada.

Asa de manejo con cilindro neumático
Adecuado para garras neumáticas o mecánicas.

Asa de manejo con eyector de vacío
Adecuada para garras de vacío gracias al eyector incorporado.

Unidad de control para garras mecánicas
Puede combinarse con hasta tres asas de manejo externas. Utilización en conexión con una garra mecánica.

Unidad de mando con válvula neumática 5/2
Puede combinarse con asas de manejo externas. Utilización en conexión con una garra mecánica o neumática.

Asa de manejo exterior
En conexión con una unidad de control Quick-Lift, es posible manipular una pieza descentrada.

Asa de manejo exterior con control para el pulgar
En conexión con una unidad de control Quick-Lift, la pieza de trabajo se puede manipular mediante un control para el pulgar. El movimiento ascendente y descendente se controla mediante un botón situado en el asa de manejo.