Robot mobile autonome (AMR)
Un robot mobile autonome (AMR) est un véhicule de transport au sol conçu pour la manipulation en usine, qui se déplace de manière autonome dans son environnement sans avoir besoin de lignes de guidage fixes. Il utilise des capteurs pour cartographier son environnement et recalcule en permanence son itinéraire. S'il rencontre un obstacle, il le contourne de lui-même plutôt que de s'arrêter devant.
Comment un robot mobile autonome s'oriente-t-il ?
Le SLAM (localisation et cartographie simultanées) constitue le fondement de la navigation autonome. Cette méthode résout deux tâches simultanément : le robot utilise les données des capteurs pour établir une carte de son environnement et, parallèlement, détermine sa propre position au sein de cette carte. Ces deux processus se déroulent en continu pendant que le robot se déplace.
Les données proviennent d’une combinaison de plusieurs types de capteurs :
- Les scanners laser (LiDAR) capturent les contours des murs, des rayonnages et des machines et servent de référence pour la localisation.
- Les caméras et les capteurs 3D détectent les personnes, les chariots de manutention et les obstacles qui ne figurent pas sur la carte.
- Les capteurs d’odométrie et inertiels mesurent la distance parcourue et aident à déterminer la position entre deux balayages.
À partir de ces données, le logiciel calcule un itinéraire vers la destination et le compare en continu à la carte enregistrée. Si l’environnement change, il ajuste l’itinéraire : si une palette bloque l’allée, le robot choisit un autre parcours. Si la configuration de l’entrepôt change, il suffit de réaliser une nouvelle cartographie ; aucune modification structurelle, telle que des rails magnétiques ou des boucles d’induction, n’est nécessaire.
À quoi servent les robots mobiles autonomes ?
Les AMR assurent le transport interne de matériel entre les zones de stockage, de production et de montage, ainsi qu'entre les différentes lignes de montage, postes ou machines — c'est-à-dire les tâches de transport courantes qui étaient auparavant effectuées manuellement par les employés, à l'aide de transpalettes manuels ou de chariots élévateurs à fourche.
- Approvisionnement en matières: approvisionnement « juste à temps » des chaînes de montage et des postes de travail.
- Chargement des machines: approvisionnement automatique en pièces brutes et retrait des pièces finies.
- Transport de conteneurs: circulation des bacs KLT, des plateaux et des conteneurs en plastique entre le stock et la production.
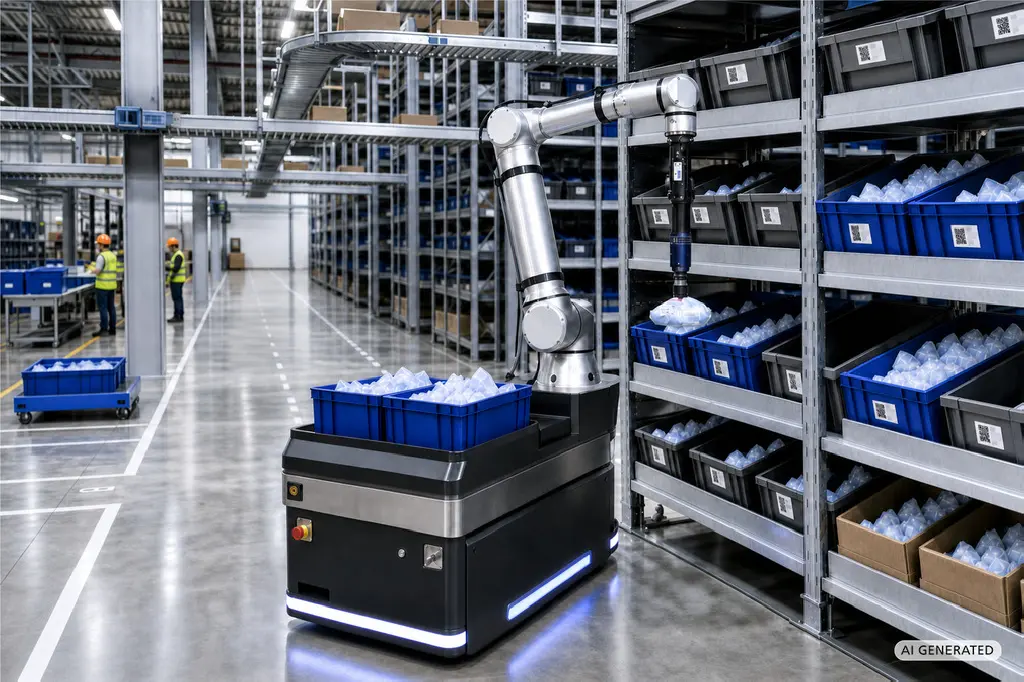
- Préparation des commandes: transport des bacs de commande à travers la zone de stockage ainsi que la préparation des articles — grâce à une connexion avec un bras robotisé, cela inclut également le prélèvement précis d’articles individuels sur les rayonnages.
- Transport intra-usine: connexion entre des zones géographiquement éloignées les unes des autres sur une longueur de distances.
Termes apparentés
Foire aux questions
Un robot mobile autonome (AMR) et un robot mobile, est-ce la même chose ?
Un robot mobile autonome (AMR) et un robot mobile ne sont pas la même chose, car le terme « robot mobile » désigne de manière générique l’ensemble des chariots de manutention sans conducteur.
Au sein de ce groupe, l'AMR constitue un sous-groupe spécialisé doté d'un haut niveau d'intelligence en matière de navigation autonome et capable de choisir librement son itinéraire. Le Comité technique du VDI et la VDMA utilisent désormais le terme « robotique mobile » comme terme générique commun pour désigner l'ensemble des systèmes sans conducteur.
Quelle est la différence entre un robot mobile autonome (AMR) et un véhicule de transport sans pilote (FTF) ?
La principale différence entre un robot mobile autonome (AMR) et un véhicule de transport sans conducteur (FTF) réside dans leur comportement de navigation et leur degré d'autonomie. Alors qu'un AMR calcule ses itinéraires de manière autonome et contourne les obstacles avec souplesse, un FTF traditionnel suit des trajectoires rigides et prédéterminées et s'arrête lorsqu'il rencontre des obstacles.
Comment les robots mobiles autonomes (AMR) peuvent-ils fonctionner de manière fiable aux côtés des personnes ?
Les robots mobiles autonomes (AMR) travaillent en toute fiabilité aux côtés des personnes grâce à des scanners laser de sécurité intégrés, qui créent des zones de sécurité dynamiques à l'avant du véhicule. Si une personne s'approche, le robot ralentit automatiquement et s'arrête immédiatement si celle-ci s'approche trop près.
Les stations de transfert, où les employés retirent ou placent manuellement des supports de charge, ainsi que les parcours qui servent également de voies piétonnes, revêtent une importance particulière du point de vue de la sécurité.
Quelles sont les normes applicables au fonctionnement fiable des robots mobiles autonomes (AMR) ?
Les deux principales normes régissant le fonctionnement fiable des robots mobiles autonomes (AMR) sont la norme DIN EN ISO 3691-4 et la directive VDI 2510, partie 2.
La norme DIN EN ISO 3691-4 définit les exigences fondamentales de sécurité applicables aux chariots de manutention sans conducteur et à leurs systèmes. La directive VDI 2510, partie 2, est un supplément qui décrit plus en détail les exigences de sécurité des machines pour les systèmes de transport sans conducteur et les robots mobiles tout au long de leur cycle de vie, de la planification à la mise en service, en passant par le fonctionnement courant.
Qu'est-ce qu'un manipulateur mobile ?
Un manipulateur mobile est un robot mobile autonome (AMR) équipé d'un bras robotisé et d'un préhenseur intelligent pour la manipulation combinée de matériaux.
Alors qu'un AMR standard se contente de transporter des matières d'un point A à un point B, un manipulateur mobile, grâce à la combinaison d'une base mobile, d'un bras robotisé (souvent un cobot) et d'un système de préhension (effecteurs de fin, EOAT), effectue à la fois le transport et le processus de préhension proprement dit en une seule fonction.
Comment plusieurs robots mobiles autonomes (AMR) sont-ils coordonnés au sein d'une flotte ?
La coordination de plusieurs robots mobiles autonomes (AMR) au sein d'une flotte est assurée par un système de gestion de flotte de niveau supérieur. Ce système se charge de l'attribution automatique des tâches, de la commande du trafic aux points de congestion et de la manipulation intelligente des stations de recharge.