자율 주행 로봇(AMR)
자율 이동 로봇(AMR)은 공장 내 자재 핸들링을 위해 설계된 바닥 장착형 운반 차량으로, 고정된 안내선 없이도 주변 환경 내에서 자율적으로 이동합니다. 이 로봇은 센서를 이용해 주변 환경을 매핑하고 경로를 연속적으로 재계산합니다. 장애물을 만나면 그 앞에서 멈추지 않고 스스로 우회하여 이동합니다.
자율 이동 로봇의 항법 방식
SLAM(동시 위치 추정 및 매핑)은 자율 주행의 기초가 됩니다. 이 방법은 두 가지 과제를 동시에 해결합니다. 로봇은 센서 데이터를 활용하여 주변 환경의 지도를 설계하는 동시에, 그 지도 내에서 자신의 위치를 파악합니다. 이 두 공정은 로봇이 이동하는 동안 연속적으로 이루어집니다.
데이터는 여러 타입의 센서가 결합되어 제공됩니다:
- 레이저 스캐너(LiDAR)는 벽, 선반, 기계의 윤곽을 포착하여 위치 파악을 위한 기준점을 제공합니다.
- 카메라와 3D 센서는 지도에 포함되지 않은 사람, 캐리어, 장애물을 감지합니다.
- 주행 거리 측정 센서와 관성 센서는 이동한 거리를 측정하여 두 번의 스캔 사이에서 위치를 파악하는 데 도움을 줍니다.
소프트웨어는 이 데이터를 활용하여 목적지까지의 경로를 계산하고, 이를 저장된 지도와 연속적으로 비교합니다. 환경이 변경되면 경로를 적용합니다. 예를 들어, 팔레트가 통로를 막고 있으면 로봇은 대체 경로를 선택합니다. 창고 레이아웃이 변경될 경우, 새로운 매핑만 수행하면 되며, 자석 트랙이나 유도 루프와 같은 구조적 개조는 요구 사항이 아닙니다.
자율 이동 로봇의 용도
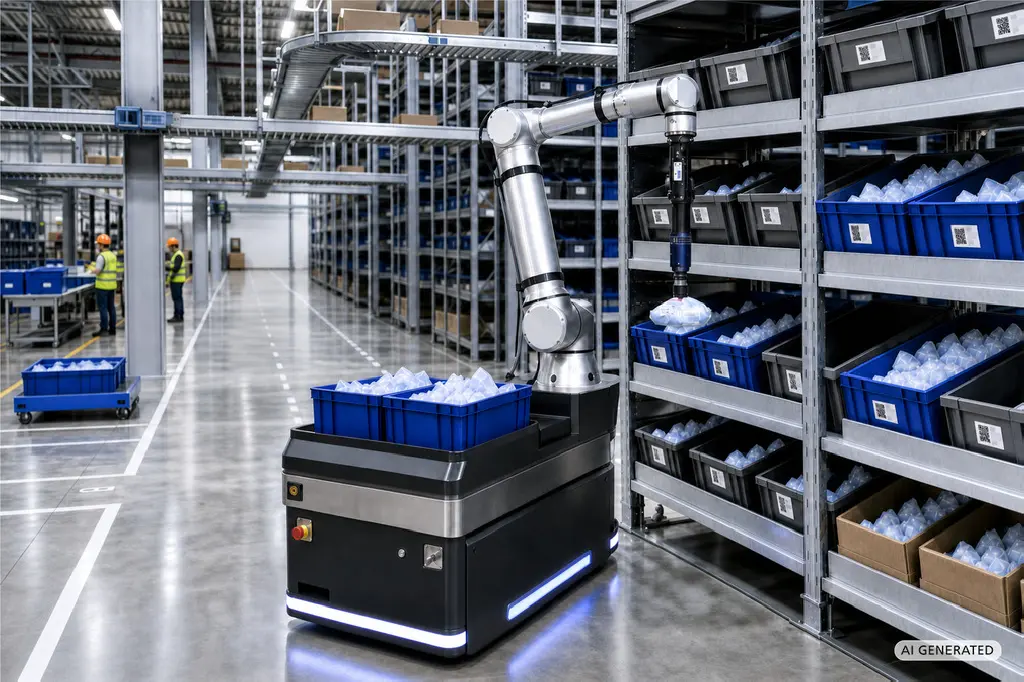
AMR은 저장소, 생산 및 마운팅 구역 간은 물론 개별 마운팅 라인, 작업 스테이션 또는 기계 간에 자재를 운반합니다. 즉, 이전에는 직원들이 수작업으로, 또는 핸드 팔레트 트럭이나 지게차를 이용해 수행하던 일상적인 운반 업무를 담당합니다.
- 자재 공급: 조립 라인 및 작업대에 대한 적시(JIT) 공급.
- 기계 적재: 원자재의 자동 공급 및 완제품의 자동 반출.
- 컨테이너 운송: 저장소와 생산 현장 간 KLT, 트레이 및 플라스틱 컨테이너의 순환.
- 주문 피킹: 저장소 내 주문 빈의 운반 및 품목 피킹 — 로봇 팔과의 연결을 통해 선반에서 개별 품목을 정밀하게 꺼내는 작업도 포함됩니다.
- 공장 내 운송: 지리적으로 분리된 지역 간 장거리 연결.
관련 용어
자주 묻는 질문
자율주행 이동 로봇(AMR)과 이동 로봇은 같은 것입니까?
자율주행 이동 로봇(AMR)과 이동 로봇은 같은 개념이 아닙니다. ‘이동 로봇’은 모든 무인 산업용 트럭을 포괄하는 총칭이기 때문입니다.
이 범주 내에서 AMR은 높은 수준의 자율 항법 지능을 갖추고 경로를 자유롭게 선택할 수 있는 특화된 하위 그룹을 구성합니다. VDI 기술위원회와 VDMA는 현재 모든 무인 시스템을 포괄하는 공통 용어로 “모바일 로봇틱스(mobile robotics)”를 사용하고 있습니다.
자율 이동 로봇(AMR)과 무인 운송 차량(FTF)의 차이점은 무엇인가요?
자율 이동 로봇(AMR)과 무인 운송 차량(FTF)의 주요 차이점은 내비게이션 방식과 자율성의 정도에 있습니다. AMR은 경로를 스스로 계산하고 장애물을 유연하게 회피하며 이동하는 반면, 기존의 FTF는 미리 정해진 경로를 엄격하게 따르며 장애물에 부딪히면 정지합니다.
자율 이동 로봇(AMR)은 사람들과 함께 어떻게 안전하게 작동할 수 있을까요?
자율주행 이동 로봇(AMR)은 차량 전방에 동적 안전 구역을 생성하는 통합형 개인 안전 레이저 스캐너 덕분에 사람들과 안전하게 함께 작동합니다. 사람이 접근하면 로봇은 자동으로 속도를 줄이며, 사람이 너무 가까이 다가오면 즉시 정지합니다.
안전 측면에서 특히 중요한 곳은 직원들이 수동으로 캐리어를 싣거나 내리는 환적 스테이션과, 사람들이 통행로로 사용하는 이동 경로입니다.
AMR의 안전한 작동에는 어떤 기준이 적용됩니까?
자율주행 이동 로봇(AMR)의 안전한 작동을 규율하는 두 가지 주요 표준은 DIN EN ISO 3691-4와 VDI 2510 제2부입니다.
DIN EN ISO 3691-4 표준은 무인 산업용 트럭 및 관련 시스템에 대한 기본적인 안전 요구 사항을 규정합니다. VDI 2510 제2부 지침은 이를 보충하는 것으로, 무인 운송 시스템 및 이동형 로봇의 전체 수명 주기(계획 단계부터 가동 시작, 지속적인 작동에 이르기까지)에 걸친 기계 안전 요구 사항을 보다 상세히 설명하고 있습니다.
모바일 매니퓰레이터란 무엇인가요?
이동형 매니퓰레이터는 자재 핸들링 작업을 통합 수행할 수 있도록 로봇 팔과 지능형 그리퍼가 추가된 자율 이동 로봇(AMR)입니다.
일반적인 AMR은 단순히 물품을 A 지점에서 B 지점으로 운반하는 데 그치는 반면, 모바일 매니퓰레이터는 이동식 베이스, 로봇 팔(대개 코봇), 그리핑 시스템(엔드오브암 툴링, EOAT)을 결합하여 단일 공정으로 운반과 실제 그리핑 공정을 모두 수행합니다.
하나의 함대 내에서 여러 대의 자율주행 로봇(AMR)은 어떻게 협동 작업을 수행하나요?
한 플릿 내의 여러 자율주행 로봇(AMR) 간의 조정은 상위 수준의 플릿 관리 시스템이 담당합니다. 이 시스템은 자동 작업 할당, 병목 지점의 교통 제어, 충전소의 지능형 제어를 담당합니다.