Robot mobile autonomo (AMR)
Un robot mobile autonomo (AMR) è un veicolo di trasporto su ruote progettato per la movimentazione dei materiali all’interno degli stabilimenti, in grado di muoversi autonomamente nel proprio ambiente senza bisogno di linee guida fisse. Utilizza dei sensori per mappare l’ambiente circostante e ricalcola in modo continuo il proprio percorso. Se incontra un ostacolo, lo aggira autonomamente anziché fermarsi davanti ad esso.
Come si orienta un robot mobile autonomo
Lo SLAM (Simultaneous Localization and Mapping) costituisce la base della navigazione autonoma. Questo metodo risolve contemporaneamente due compiti: il robot utilizza i dati dei sensori per creare una mappa dell’ambiente circostante e, allo stesso tempo, determina la propria posizione all’interno di tale mappa. Entrambi i processi avvengono in modo continuo mentre il robot è in movimento.
I dati provengono da una combinazione di diversi tipi di sensori:
- Gli scanner laser (LiDAR) rilevano i contorni di pareti, scaffali e macchinari e fungono da riferimento per la localizzazione.
- Le telecamere e i sensori 3D rilevano persone, carrelli di trasporto e ostacoli che non sono pezzi della mappa.
- I sensori di odometria e inerziali misurano la distanza percorsa e aiutano a determinare la posizione tra due scansioni.
Utilizzando questi dati, il software calcola un percorso verso la destinazione e lo confronta in modo continuo con la mappa memorizzata. Se l’ambiente cambia, il percorso viene adattato: se un pallet blocca il corridoio, il robot seleziona un percorso alternativo. Se la configurazione del magazzino cambia, è sufficiente una nuova mappatura: non sono necessarie esigenze relative a modifiche strutturali quali binari magnetici o anelli di induzione.
A cosa servono i robot mobili autonomi
Gli AMR gestiscono il trasporto interno dei materiali tra le aree di stoccaggio, produzione e montaggio, nonché tra le singole linee di montaggio, stazioni o macchine; si tratta, in altre parole, di attività di trasporto di routine che in precedenza venivano svolte manualmente dai dipendenti, utilizzando transpallet manuali o carrelli elevatori.
- Approvvigionamento dei materiali: fornitura just-in-time alle linee di assemblaggio e alle postazioni di lavoro.
- Caricamento delle macchine: fornitura automatica di pezzi grezzi e prelievo dei pezzi finiti.
- Trasporto di contenitori: circolazione di KLT, vassoi e contenitori in plastica tra magazzino e produzione.
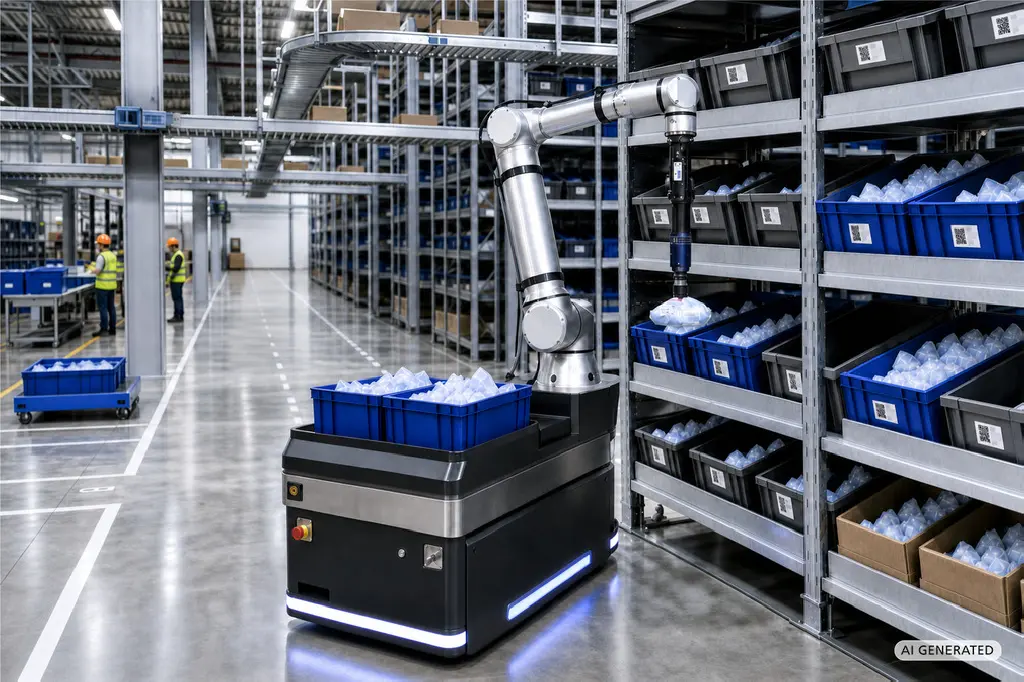
- Preparazione degli ordini: trasporto dei contenitori degli ordini attraverso l’area di stoccaggio e prelievo degli articoli; grazie alla connessione con un braccio robotico, ciò comprende anche il prelievo preciso di singoli articoli dallo scaffale.
- Trasporto intra-stabilimento: connessione di aree geograficamente separate su una lunghezza di distanze.
Termini correlati
Domande frequenti
Un robot mobile autonomo (AMR) e un robot mobile sono la stessa cosa?
Un robot mobile autonomo (AMR) e un robot mobile non sono la stessa cosa, poiché il termine “robot mobile” funge da termine generico per indicare tutti i carrelli industriali senza conducente.
All’interno di questo gruppo, l’AMR costituisce un sottogruppo specializzato caratterizzato da un elevato grado di intelligenza di navigazione autonoma e dalla capacità di scegliere liberamente il proprio percorso. Il Comitato Tecnico VDI e la VDMA utilizzano ora il termine «robotica mobile» come termine generico comune per tutti i sistemi senza conducente.
Qual è la differenza tra un robot mobile autonomo (AMR) e un veicolo di trasporto senza conducente (FTF)?
La differenza principale tra un robot mobile autonomo (AMR) e un veicolo di trasporto senza conducente (FTF) risiede nel loro comportamento di navigazione e nel grado di autonomia. Mentre un AMR calcola i propri percorsi in modo indipendente e si muove aggirando gli ostacoli in modo flessibile, un FTF tradizionale segue percorsi rigidi e prestabiliti e si ferma quando incontra un ostacolo.
In che modo i robot mobili autonomi (AMR) operano in modo sicuro a fianco delle persone?
I robot mobili autonomi (AMR) operano in modo sicuro accanto alle persone grazie a scanner laser integrati per la sicurezza personale, che creano zone di sicurezza dinamiche davanti al veicolo. Se una persona si avvicina, il robot rallenta automaticamente e si ferma immediatamente se la persona si avvicina troppo.
Particolarmente rilevanti dal punto di vista della sicurezza sono le stazioni di trasferimento, dove i dipendenti rimuovono o posizionano manualmente i supporti di carico, nonché i percorsi di spostamento che fungono anche da passerelle pedonali.
Quali norme si applicano al funzionamento sicuro dei veicoli a guida autonoma (AMR)?
Le due norme principali che regolano il funzionamento sicuro dei robot mobili autonomi (AMR) sono la DIN EN ISO 3691-4 e la VDI 2510 Parte 2.
La norma DIN EN ISO 3691-4 specifica le esigenze fondamentali di sicurezza per i carrelli industriali senza conducente e i relativi sistemi. La linea guida VDI 2510 Parte 2 costituisce un supplemento che descrive in modo più dettagliato le esigenze di sicurezza delle macchine per i sistemi di trasporto senza conducente e i robot mobili durante l'intero ciclo di vita, dalla progettazione alla messa in funzione fino al funzionamento continuativo.
Che cos’è un manipolatore mobile?
Un manipolatore mobile è un robot mobile autonomo (AMR) dotato di un braccio robotico e di una pinza di presa intelligente per la movimentazione combinata dei materiali.
Mentre un AMR standard si limita a trasportare il materiale dal punto A al punto B, un manipolatore mobile, grazie alla combinazione di una base mobile, un braccio robotico (spesso un cobot) e un sistema di presa (end-to-arm tooling, EOAT), esegue sia il trasporto che l’effettivo processo di presa in un’unica operazione.
Come vengono coordinati più robot mobili autonomi (AMR) all’interno di una flotta?
Il coordinamento di più robot mobili autonomi (AMR) all’interno di una flotta è gestito da un sistema di gestione della flotta di livello superiore. Il sistema si occupa dell’assegnazione automatica delle attività, del controllo del traffico nei punti di congestione e della gestione intelligente delle stazioni di ricarica.