Robot móvil autónomo (AMR)
Un robot móvil autónomo (AMR) es un vehículo de transporte instalado en el suelo, diseñado para la manipulación de materiales dentro de una planta, que se desplaza de forma autónoma por su entorno sin necesidad de líneas guía fijas. Utiliza sensores para cartografiar su entorno y recalcula continuamente su ruta. Si se encuentra con un obstáculo, lo esquiva por sí mismo en lugar de detenerse delante de él.
Cómo se orienta un robot móvil autónomo
El SLAM (localización y cartografía simultáneas) constituye la base de la navegación autónoma. Este método resuelve dos tareas al mismo tiempo: el robot utiliza los datos de los sensores para diseñar un mapa de su entorno y, al mismo tiempo, determina su propia posición dentro de ese mapa. Ambos procesos se llevan a cabo de forma continua mientras el robot se desplaza.
Los datos proceden de una combinación de varios modelos de sensores:
- Los escáneres láser (LiDAR) captan los contornos de paredes, estanterías y máquinas, y sirven de referencia para la localización.
- Las cámaras y los sensores 3D detectan personas, sistemas de transporte y obstáculos que no forman parte del mapa.
- Los sensores de odometría e inerciales miden la distancia recorrida y ayudan a determinar la posición entre dos escaneos.
A partir de estos datos, el software calcula una ruta hasta el destino y la compara sin fin con el mapa almacenado. Si el entorno cambia, adapta la ruta: si un palet bloquea el pasillo, el robot selecciona una ruta alternativa. Si cambia la distribución del almacén, solo es necesario crear un nuevo mapa; no se requieren modificaciones estructurales como vías magnéticas o bucles de inducción.
Para qué se utilizan los robots móviles autónomos
Los AMR se encargan del transporte interno de materiales entre las zonas de almacenamiento, producción y montaje, así como entre las distintas líneas de montaje, estaciones o máquinas; es decir, tareas de transporte rutinarias que antes realizaban los empleados de forma manual, utilizando transpaletas manuales o carretillas elevadoras.
- Suministro de material: suministro «justo a tiempo» a las líneas de montaje y a los puestos de trabajo.
- Carga de máquinas: suministro automático de piezas en bruto y retirada de piezas acabadas.
- Transporte de contenedores: circulación de KLT, bandejas y contenedores de plástico entre el almacenamiento y la producción.
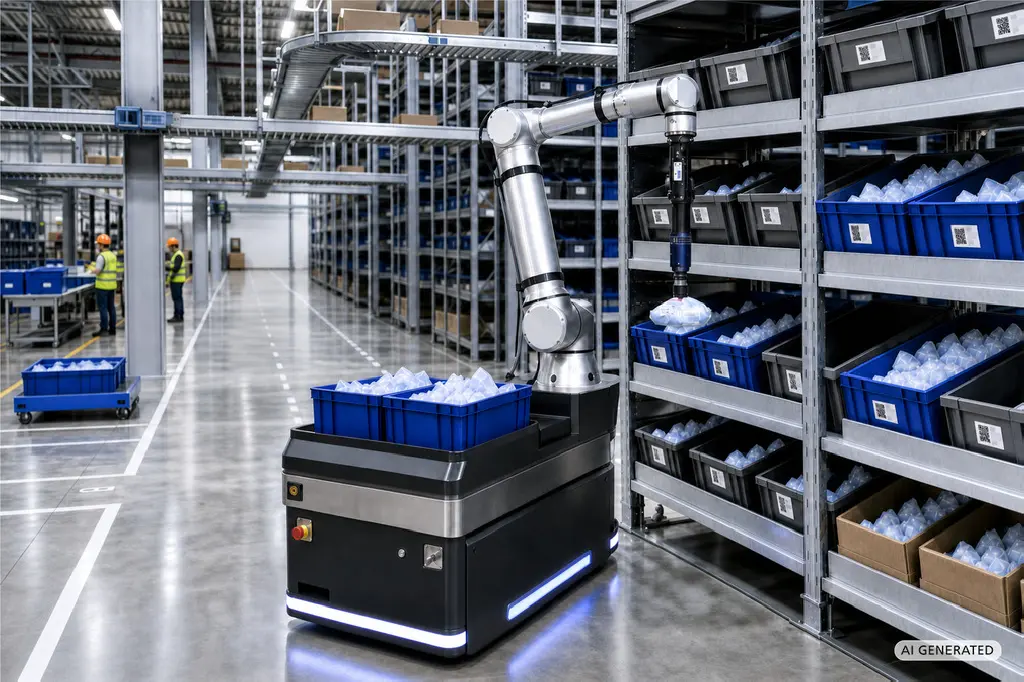
- Preparación de pedidos: Transporte de las cajas de pedido a través de la zona de almacenamiento, así como la recogida de artículos; gracias a la conexión con un brazo robótico, esto incluye también la recuperación precisa de artículos individuales de las estanterías.
- Transporte intraplanta: conexión de áreas geográficamente separadas a lo largo de una longitud de distancias.
Términos relacionados
Preguntas frecuentes
¿Son lo mismo un robot móvil autónomo (AMR) y un robot móvil?
Un robot móvil autónomo (AMR) y un robot móvil no son lo mismo, ya que «robot móvil» es un término genérico que engloba a todas las carretillas industriales sin conductor.
Dentro de este grupo, el AMR constituye un subgrupo especializado con un alto grado de inteligencia de navegación autónoma y la capacidad de elegir libremente su ruta. El Comité Técnico de la VDI y la VDMA utilizan ahora «robótica móvil» como término genérico común para todos los sistemas sin conductor.
¿Cuál es la diferencia entre un robot móvil autónomo (AMR) y un vehículo de transporte no tripulado (FTF)?
La principal diferencia entre un robot móvil autónomo (AMR) y un vehículo de transporte sin conductor (FTF) radica en su comportamiento de navegación y en su grado de autonomía. Mientras que un AMR calcula sus rutas de forma independiente y sortea los obstáculos con flexibilidad, un FTF tradicional sigue trayectorias rígidas y predeterminadas y se detiene cuando se encuentra con obstáculos.
¿Cómo pueden los robots móviles autónomos (AMR) trabajar de forma segura junto a las personas?
Los robots móviles autónomos (AMR) trabajan de forma segura junto a las personas gracias a unos escáneres láser de seguridad personal integrados, que crean zonas de seguridad dinámicas delante del vehículo. Si se acerca una persona, el robot reduce automáticamente la velocidad y se detiene de inmediato si la persona se acerca demasiado.
Desde el punto de vista de la seguridad, revisten especial importancia las estaciones de transferencia, donde los empleados retiran o colocan manualmente los transportistas, así como las rutas de desplazamiento que también sirven de pasillos para las personas.
¿Qué normas se aplican al funcionamiento seguro de los vehículos autónomos?
Las dos normas principales que regulan el funcionamiento seguro de los robots móviles autónomos (AMR) son la DIN EN ISO 3691-4 y la VDI 2510, parte 2.
La norma DIN EN ISO 3691-4 especifica las exigencias fundamentales de seguridad para las carretillas industriales sin conductor y sus sistemas. La directriz VDI 2510, parte 2, es un suplemento que describe con mayor detalle las exigencias de seguridad de las máquinas para los sistemas de transporte sin conductor y los robots móviles a lo largo de todo su ciclo de vida, desde la planificación hasta la puesta en marcha y el funcionamiento continuo.
¿Qué es un manipulador móvil?
Un manipulador móvil es un robot móvil autónomo (AMR) que se ha mejorado con un brazo robótico y una garra inteligente para la manipulación combinada de materiales.
Mientras que un AMR estándar se limita a transportar material del punto A al punto B, un manipulador móvil, gracias a la combinación de una base móvil, un brazo robótico (a menudo un cobot) y un sistema de ventosas (herramienta end-of-arm, EOAT), lleva a cabo tanto el transporte como el proceso de sujeción propiamente dicho en una sola operación.
¿Cómo se coordinan varios robots móviles autónomos (AMR) dentro de una flota?
La coordinación de varios robots móviles autónomos (AMR) dentro de una flota corre a cargo de un sistema de gestión de flotas de nivel superior. El sistema se encarga de la asignación automática de tareas, el control del tráfico en los puntos de congestión y el control inteligente de las estaciones de recarga.