Vakuum-Endeffektor VEE Konfigurationskonzept

Vakuum-Endeffektor VEE
Der Vakuum-Endeffektor VEE beschreibt ein komplettes Greifsystem zum Einsatz in schnellen Pick & Place-Prozessen der Verpackungsbranche.
Die Vakuum-Endeffektoren realisieren in Verbindung mit Delta- und Scara-Robotern kürzeste Zykluszeiten. Die Endeffektoren sind für den Einsatz in Primär- und Sekundärverpackungsprozessen konzipiert. Beispielsweise zum automatisierten Befüllen von Kartons in Casepackern oder für Anwendungen in Toploading-Maschinen sowie in Karton- und Trayaufrichtern. Die Vakuum-Endeffektoren sind dank der Schnellwechseladapter ideal für den Einsatz in flexiblen Verpackungsmaschinen mit häufigen Formatwechseln.
Der Vakuum-Endeffektor basiert auf einem Baukasten. Dieser ermöglicht eine schnelle und kostengünstige Konfiguration.
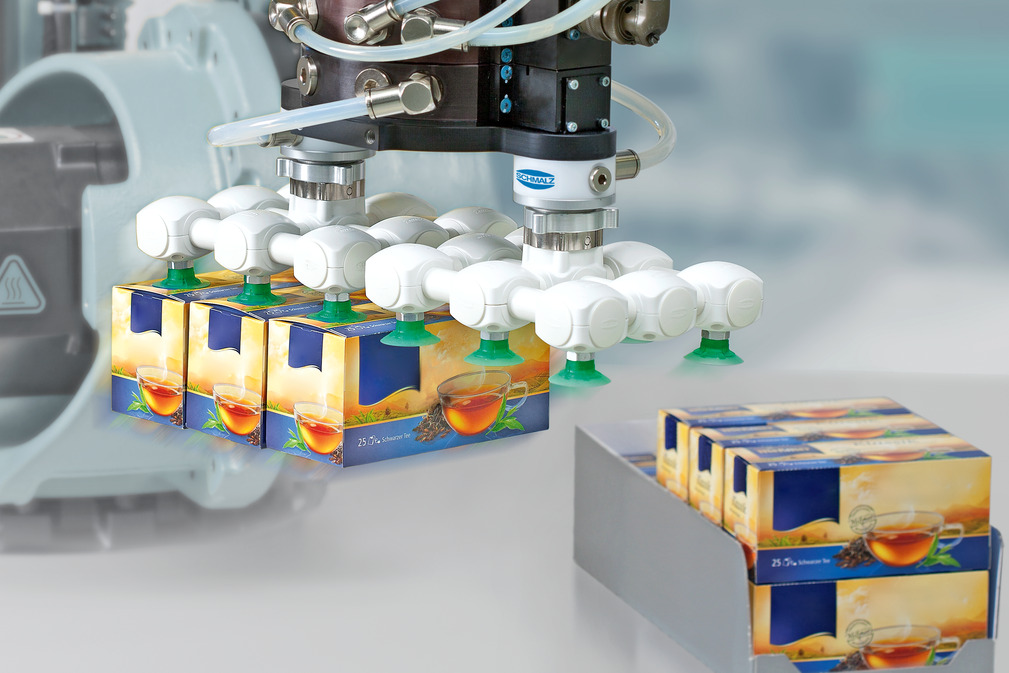


Aufbau eines Vakuum-Endeffektors VEE
Die Vakuum-Endeffektoren VEE können aus aufeinander abgestimmten Baukastenelementen zusammengesetzt werden. Während der Konfiguration können die Anzahl der Saugstellen und die Abstände zwischen den Saugstellen variabel verändert werden. Damit wird der Endeffektor optimal an die Werkstückabmessungen angepasst. Die große Auswahl an Sauggreifertypen optimiert den Endeffektor für eine Vielzahl an Anwendungen.
Schmalz empfiehlt den Aufbau von Vakuum-Endeffektoren VEE innerhalb des folgenden Rahmens:
Max. Werkstückabmessungen: 400x300 mm
Max. Werkstückgewicht: 2.000 g
Max. Sauggreiferanzahl: 12
Max. Größe des Vakuum-Endeffektors: 350x250 mm
Grundelemente im Baukastensystem

Das Baukastensystem VEE besteht aus einer Vielzahl an Komponenten, die miteinander kombiniert werden können. Folgende Komponenten sind für den Aufbau erforderlich:
Flanschplatten
Typenspezifische Flanschplatten und universelle Flanschplatte zur Anbindung des Vakuum-Endeffektors an den Roboter
Schrauben zur Montage an den Vakuum-Endeffektor inklusive
Flanschmodule
Manueller Schnellwechseladapter mit Bajonettverschluss inklusive Vakuum-Anschluss; werkzeuglose Anbindung an das Grundmodul
Mit vertikalem und horizontalem Vakuum-Anschluss
Nenndurchfluss 20 m³/h bzw. 60 m³/h
Grundmodule
Basisbauteil zum Aufbau eines Vakuum-Endeffektors
Werkzeuglose Anbindung an das Flanschmodul mittels Bajonettverschluss
Zentrale Vakuum-Einspeisung
Sauggreifer
Es können nahezu alle Sauger aus dem Schmalz-Produktprogramm verwendet werden.
Informationen zu den Layouts des Endeffektors
Grundsätzlich ist es mit dem VEE-Baukastensystem möglich, beliebige Varianten eines Endeffektors abzubilden. Die Anbindung an den Roboter ist bei jedem Layout im Mittelpunkt des Vakuum-Endeffektors (angedeutet durch den schwarzen Punkt in den 2D Skizzen). Die Endeffektoren sind alle symmetrisch aufgebaut.
Derzeit unterscheiden wir fünf grundlegende Arten dieser vorkonfigurierten Vakuum-Endeffektoren:
1. Layouts, die lediglich aus einem Grundmodul (VEE-QCF) bestehen
2. Layouts mit einem variablen Längenmaß
3. Layouts mit zwei variablen Längenmaßen
4. Layouts mit zwei variablen Längenmaßen und etwas komplexerem Aufbau
5. Layouts mit drei variablen Längenmaßen
Je nach Anforderung, Werkstückaufteilung, Werkstückgewicht, Transportgeschwindigkeit etc. wird bestimmt, welches der Layouts am besten geeignet ist. Anschließend kann dieses Layout entsprechend angepasst werden.
Informationen zur Werkstückdefinition
Der Vakuum-Endeffektor kann bei einem Pick-Vorgang mehrere Werkstücke aufnehmen.
Definition der Werkstücklage:
Gesamtlänge aller Werkstücke L [mm]: Alle Werkstücke eines Pick-Vorgangs inklusive des Abstands zwischen den einzelnen Werkstücken ergeben die Gesamtlänge. Diese darf 400 mm nicht überschreiten.
Gesamtbreite aller Werkstücke B [mm]: Alle Werkstücke eines Pick-Vorgangs inklusive des Abstands zwischen den einzelnen Werkstücken ergeben die Gesamtbreite. Diese darf 300 mm nicht überschreiten.
Gesamtgewicht aller Werkstücke [g]: Alle Werkstücke eines Pick-Vorgangs dürfen das maximale Gesamtgewicht von 2.000 g nicht überschreiten.
Beispiel 1:
Werkstückaufteilung bei 4 Werkstücken und gewähltem Layout 4
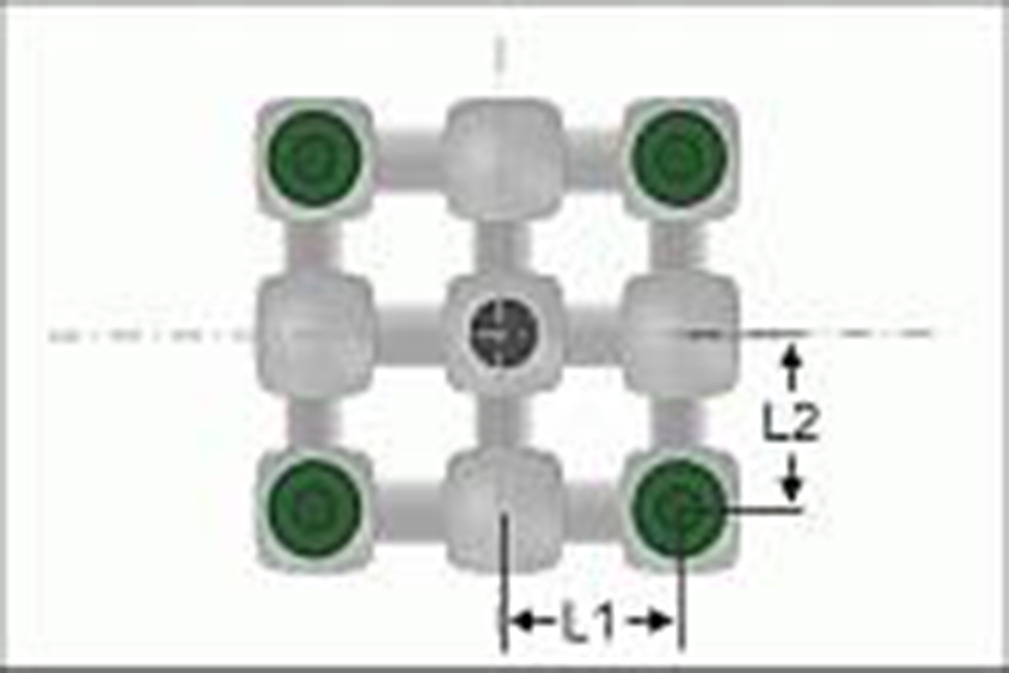
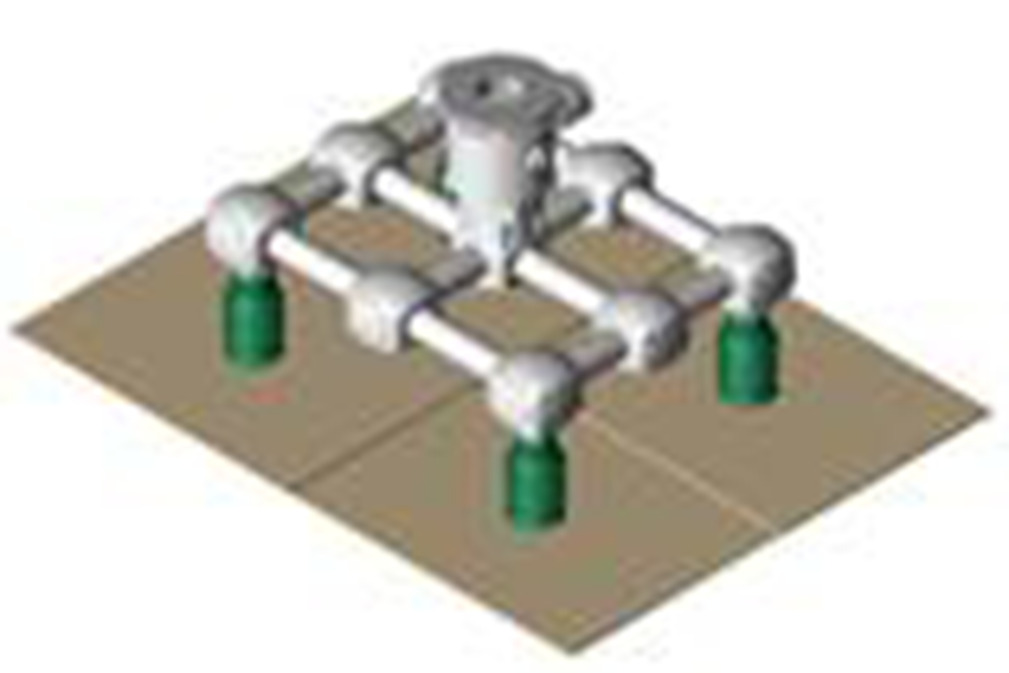
Beispiel 2:
Werkstückaufteilung bei 4 Werkstücken und gewähltem Layout 6
Es sollte darauf geachtet werden, dass die Werkstücke möglichst gleichmäßig unter den einzelnen Sauggreifern verteilt sind. Die Platzierung kann beeinflusst werden, indem die Längenmaße (L1, L2) verändert werden.
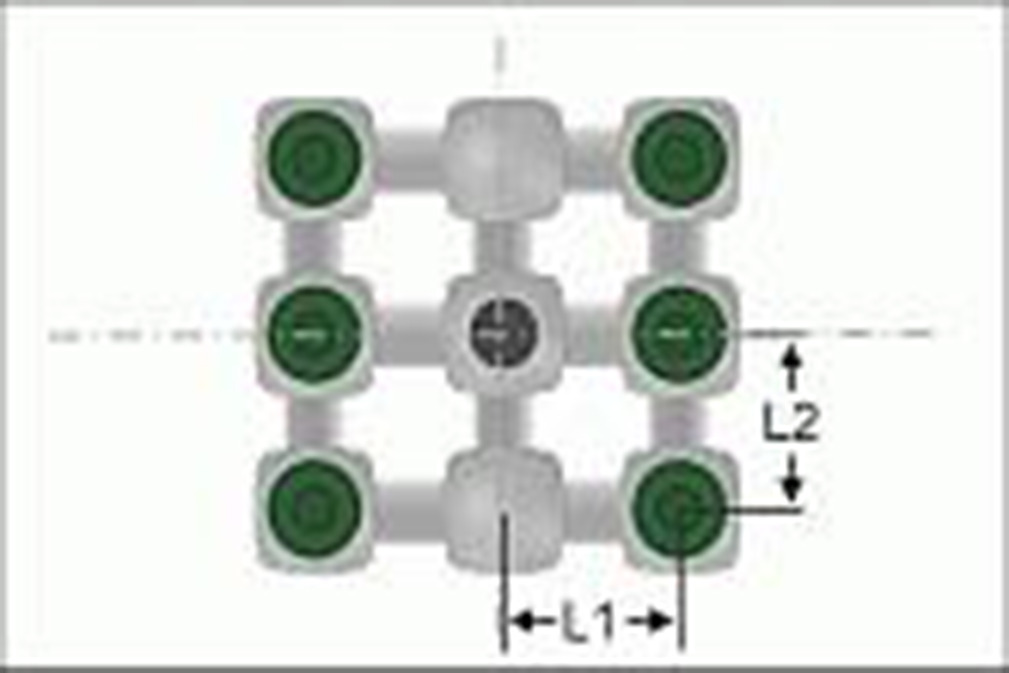
Längenanpassung des Vakuum-Endeffektors:
An folgendem Beispiel des Layouts 8 wird ersichtlich, welchen Einfluss die Anpassung der Längenmaße auf den Vakuum-Endeffektor hat:
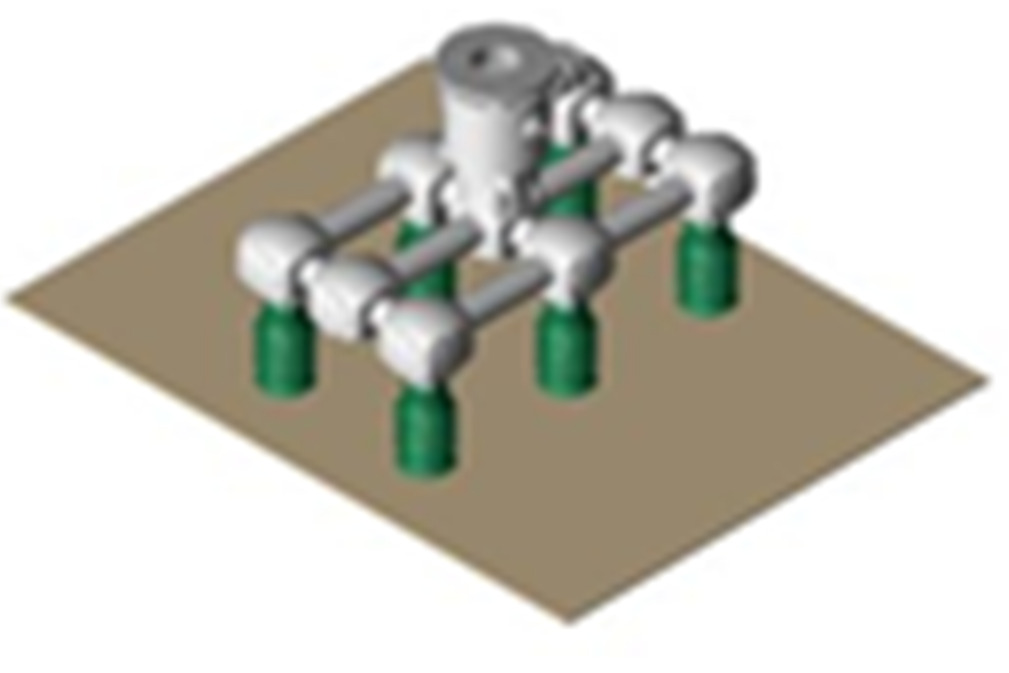
Ausprägung 1:
L1: 50 mm
L2: 100 mm
Ausprägung 2:
L1: 100 mm
L2: 100 mm
Informationen zu den Sauggreifern
Die Vakuum-Endeffektoren VEE werden vorzugsweise im Verpackungsbereich eingesetzt und sind dank ihrer Merkmale hervorragend für die Anforderungen in den Verpackungsprozessen geeignet. Im Folgenden sind 6 verschiedene Sauggreifertypen aufgeführt, die besonders zur Handhabung von Verpackungen geeignet sind. Unser Produktprogramm umfasst eine Vielzahl an weiteren Sauggreifern, die in Kombination mit dem VEE verwendet werden können.
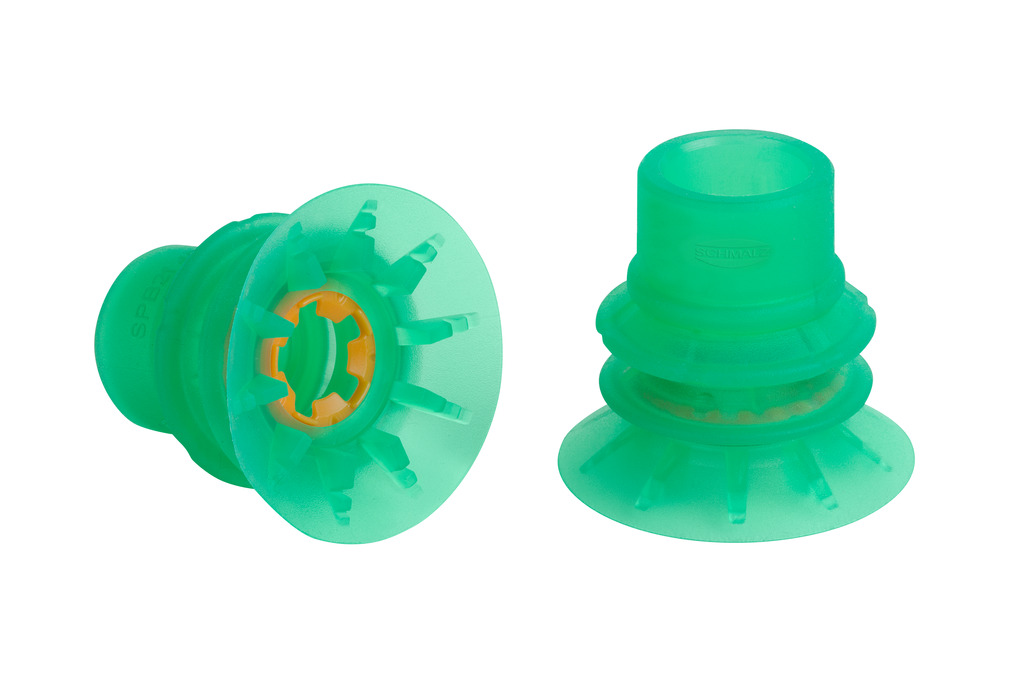
Beispiele: Beutel und flexible Verpackungen
Sauggreifer vom Typ SPB2f: Die Balgsauggreifer aus FDA-konformem Silikon eignen sich aufgrund der flexiblen und anpassungsfähigen Dichtlippe zur Handhabung von Beuteln auch mit starker Faltenbildung, geringem Füllgrad oder Schwenkbewegungen während des Handhabungsvorgangs. Durch die integrierte Abstützung werden selbst dünne und weiche Folien (LDPE) nicht eingezogen. Die Sauggreifer sind in den Durchmessern 30 mm bis 50 mm erhältlich.
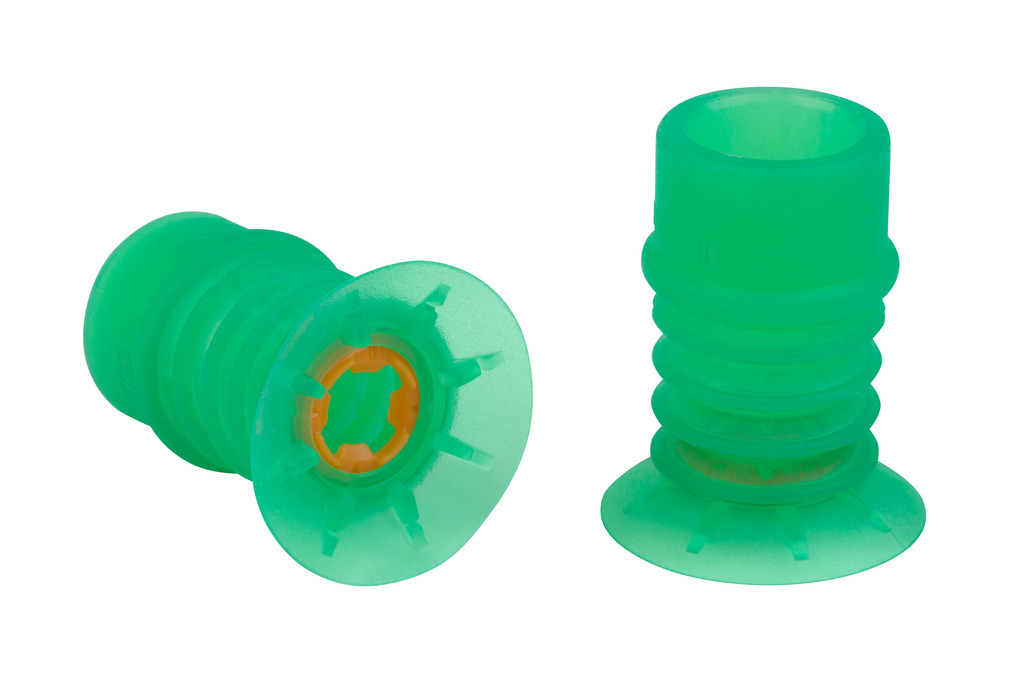
Sauggreifer vom Typ SPB4f: Die Balgsauggreifer aus FDA-konformem Silikon eignen sich aufgrund der flexiblen und anpassungsfähigen Dichtlippe zur Handhabung von Beuteln auch mit starker Faltenbildung, geringem Füllgrad oder Schwenkbewegungen während des Handhabungsvorgangs. Durch die integrierte Abstützung werden selbst dünne und weiche Folien (LDPE) nicht eingezogen. Die Sauggreifer sind in den Durchmessern 30 mm bis 50 mm erhältlich

Sauggreifer vom Typ SPB4: Die Balgsauggreifer aus fda-konformem Silikon eignen sich aufgrund der verstärkten Bauform und der weichen Dichtlippe besonders zur Handhabung von formlabilen Verpackungen wie Beutel und Folien. Die Sauggreifer sind in den Durchmessern 20 mm bis 50 mm erhältlich.

Cardboard and stable packaging:
Sauggreifer vom Typ SPF: Die Flachsauggreifer aus dem Spezialwerkstoff Elastodur mit Stützrippen, verstärktem Grundkörper, flexibler Dichtlippe und geringem inneren Volumen eignen sich besonders für die Handhabung von eigenstabilen Verpackungen wie Kartonagen.

Sauggreifer vom Typ SPB1: Die Balgsauggreifer aus dem Spezialwerkstoff Elastodur eignen sich durch den verstärkten Grundkörper, den großen Saugerhub und dem Dämpfungseffekt besonders für die Handhabung von eigenstabilen Verpackungen wie beispielsweise Kartonagen. Die Sauggeifer sind in den Durchmessern 10 mm bis 60 mm erhältlich.

Sauggreifer vom Typ SPB2: Die Balgsauggreifer aus dem Spezialwerkstoff Elastodur eignen sich aufgrund der flexiblen und anpassungsfähigen Dichtlippe und dem großen Saugerhub besonders zur Handhabung von eigenstabilen Verpackungen wie beispielsweise Kartonagen. Die Sauggreifer sind in den Durchmessern 20 mm bis 50 mm erhältlich.
Informationen zum Vakuum-Modul
Die Vakuum-Module ermöglichen eine energieeffiziente pneumatische und elektrische Vakuum-Erzeugung direkt am Greifer. Die pneumatischen Vakuum-Module zeichnen sich durch eine hohe Saugleistung bei geringem Luftverbrauch aus und garantieren durch den Bajonettverschluss einen schnellen und werkzeuglosen Wechsel, sowie eine einfache und schnelle Reinigung des Vakuum Endeffektors.
Die elektrischen Vakuum-Module (CobotPump) benötigen lediglich ein Strom- bzw. Datenkabel für den Betrieb. Ein Vakuum- oder Druckluftschlauch von Roboter zu Vakuum-Modul ist nicht erforderlich.
Pneumatische Module mit unterschiedlichen Düsengrößen, jeweils mit/ohne Schalldämpfer:
VEE-QCMV HF 2 13 22 SD mit ecoPump SEP Düse 1,3 mm und Schalldämpfer
VEE-QCMV HF 2 13 22 mit ecoPump SEP Düse 1,3 mm ohne Schalldämpfer
VEE-QCMV HV 2 07 13 mit ecoPump SEP Düse 0,7 mm ohne Schalldämpfer
VEE-QCMV HV 2 07 13 SD mit ecoPump SEP Düse 0,7 mm und Schalldämpfer
Elektrische Module (CobotPump):
ECBPi 12 24V-DC M12-8, CobotPump mit Steckeranschluss M12-8
ECBPi 12 24V-DC TB-8, CobotPump mit Klemmleisten-Anschluss
Informationen zur Flanschplatte
Die Flanschplatten dienen zur Anbindung des Vakuum-Endeffektors an den Roboter. Zur Verfügung stehen verschiedene Flanschplatten. Unsere erfahrenen Systemberater unterstützen Sie gerne, falls Sie Ihre gewünschte Flanschplatte nicht finden können.
Flanschplatten für pneumatische Vakuum-Module
Typ | Artikelnummer | Für Robotertyp | Gewicht [kg] |
|---|---|---|---|
FLAN-PL 63x11.5-UNI | 10.01.30.00017 | Universalflansch zur Nachbearbeitung (kundenspezifische Lösungen) | 0,068 |
FLAN-PL 55x7.5-AB1 | 10.01.30.00015 | ABB IRB 360 Flexpicker (außer IRB 360-6/1600) | 0,037 |
FLAN-PL 63x10.5-AD1 | 10.01.30.00016 | ADEPT QUATTRO s650 | 0,065 |
FLAN-PL 55x9.5-JP1 | 10.01.30.00194 | Fanuc M-3iA, CR-4iA, CR-7iA, CR-15iA, CR-35iA | 0,035 |
FLAN-PL-55x7.5-EL1 | 10.01.30.00208 | Elau (Schneider Electric) Robot P4 | 0,048 |
FLAN-PL 80x9-ST1 | 10.01.30.00167 | Stäubli TS40, TS60 und TS80 | 0,130 |
FLAN-PL 63.5x10 AL-EL VEE | 10.01.30.00806 | Universal Robots UR 3, 5, 10 | 0,060 |
Flanschplatten für elektrische Vakuum-Module
Typ | Artikelnummer | Für Robotertyp | Gewicht (kg) |
|---|---|---|---|
FLAN-PL-UR-KUK-1 | 10.03.01.00313 | Universal Robots UR 3, 5, 10 | 0,08 |
|
| KUKA iiwa 7, 14 |
|
|
| AUBO i3, i7, i10 |
|
|
| MABI SPEEDY 6, SPEEDY 12 |
|
|
| Stäubli TX290, RX160 (nur für ECBPi) |
|
FLAN-PL-RET-1 | 10.03.01.00358 | Rethink Robotics - Modell Saywer (ohne ClickSmartAdapter) | 0,1 |
FLAN-PL-RET-2 | 10.03.01.00373 | Rethink Robotics - Modell Saywer (mit ClickSmartAdapter) | 0,09 |
FLAN-PL-FAN-1 | 10.03.01.00390 | FANUC CR-4iA, CR-7iA, CR-7iA/L | 0,14 |
|
| KAWASAKI duAro2 |
|
|
| MITSUBISHI Melfa RV-2FRL(B), RV-4FRLM, RV-7FRM, RV-7FRLM, RV-7FRLLM |
|
|
| OMRON Viper 650, Viper 850 (articulated robots) |
|
FLAN-PL-FAN-2 | 10.03.01.00518 | FANUC CR15iA | 0,19 |
FLAN-PL-YAS-2 | 10.03.01.00404 | YASKAWA Motoman HC10 | 0,22 |
FLAN-PL-YAS-3 | 10.03.01.00471 | YASKAWA Motoman HC10DT | 0,25 |
FLAN-PL-ECBPI | 10.03.01.00379 | Universalanbindung mit G1/4" Innengewinde, die an der Unterseite der ECBPi montiert wird (saugerseitig) | 0,23 |
Informationen zum Flanschmodul
Die Flanschmodule ermöglichen den Betrieb des Vakuum-Endeffektors mit Mehrstufenejektoren (mehrstufige Venturi-Düsen) oder Seitenkanalverdichtern. Der Wechseladapter mit Bajonettverschluss garantiert einen schnellen, werkzeuglosen Wechsel des Vakuum-Endeffektors. Zur Verfügung stehen drei verschiedene Flanschmodule mit unterschiedlichem Nenndurchfluss:
VEE-QCM 30 mit Nenndurchfluss 60 m³/h zur vertikalen Vakuum-Einspeisung
VEE-QCM 51 mit Nenndurchfluss 20 m³/h zur horizontalen Vakuum-Einspeisung
VEE-QCM 65 mit Nenndurchfluss 60 m³/h zur horizontalen Vakuum-Einspeisung
Informationen zur Flanschverlängerung
Die Flanschverlängerungen bieten die Möglichkeit zum Eintauchen in Kartons, Boxen oder Kisten. Auch hier bildet der Wechseladapter mit Bajonettverschluss die Schnittstelle zum Vakuum-Endeffektor.
Zur Verfügung stehen drei verschiedene Flanschverlängerungen mit unterschiedlicher Länge:
VEE-FE 25.4x79.5 mit einer Gesamtlänge von 79.5 mm
VEE-FE 25.4x129.5 mit einer Gesamtlänge von 129.5 mm
VEE-FE 25.4x179.5 mit einer Gesamtlänge von 179.5 mm
Informationen zum Abblasventil
Über ein Elektromagnetventil können, in automatisierten Anwendungen, Abblasimpulse zum schnellen Ablegen des Werkstücks an den Vakuum-Endeffektor angelegt werden.
Information on the Blow-Off Valve
With a solenoid valve you can give a blow-off impulse to quickly release the workpiece in an automated application.
Additional Options in the Product Configurator
The configurator allows you to configure an appropriate end effector for each specific workpiece geometry and/or workpiece layer. The configuration is displayed as a 3D model.
The following additional options are available in the configurator:
“Hide workpiece”:
Display of the 3D model without the workpiece, so the bottom of the end effector can also be viewed.Configuration without suction cups:
If suction cups that are not available in the configurator are to be used for the vacuum end effector, the option “Configuration without suction cups” can be selected.Stabilizer element:Stabilizer elements are available for suction cups SPB4-30 and SPB4-40. These elements can be taken into account in the configuration by selecting the option “Stabilizer element”.
Information on the Configuration Result
After the configuration of the end effector, the configurator provides the following:
3D CAD model
3D PDF document
Detailed parts list
Option for requesting the modular system elements for assembling the end effector from Schmalz
Disclaimer
J. Schmalz GmbH, as a supplier and manufacturer of vacuum technology, takes no responsibility for the functioning of vacuum end effectors VEE in a specific process.
Any replacement of suction cups necessitated by a change in cup size, the addition of suction cups or the modification of the VEE configuration to optimize functioning is not the responsibility of J. Schmalz GmbH.
Changes to the packaging material, the goods which are packaged, the fill level or the air content in the packaging influence the entire handling process and the behavior of the workpieces.
We reserve the right to make technical changes to the products or to develop them further at any time.
The configurator does not perform a plausibility check regarding the combination of the workpiece and the selected configuration of the vacuum end effector.
Kontakt
Velika Ligojna 4
Vrhnika