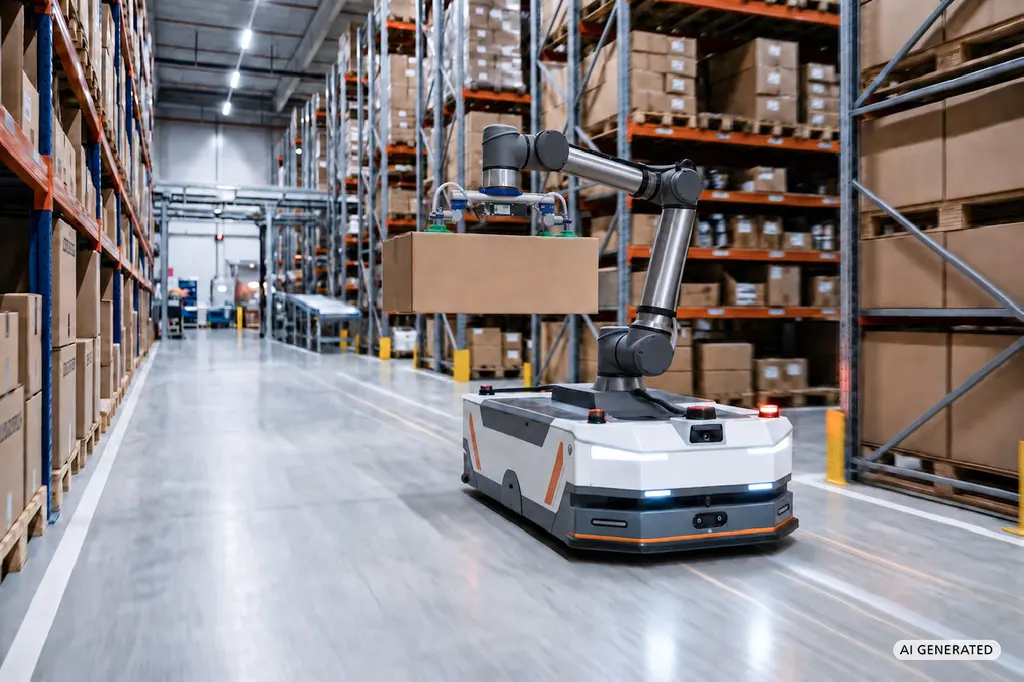
Automaattisesti ohjattu ajoneuvo (AGV)
Automaattinen kuljetusjärjestelmä (AGTS) on tehtaassa käytettävä materiaalinkäsittelyjärjestelmä, joka koostuu useista automaattisista kuljetusajoneuvoista (AGV), ylemmän tason ohjausjärjestelmästä ja siihen liittyvästä infrastruktuurista. Se kuljettaa materiaalia ilman kuljettajaa määriteltyjen asemien välillä varastoinnissa, tuotealueilla ja asennuslinjoilla.
AGV ja AGVS – mikä erottaa nämä termit toisistaan
Yleisessä kielenkäytössä näitä kahta lyhennettä käytetään usein synonyymeinä. Teknisesti ne viittaavat kuitenkin eri tasoihin:
- AGVS (Automated Guided Vehicle System): kokonaisjärjestelmä, joka koostuu ajoneuvoista, ajoneuvokannan ohjauksesta ja infrastruktuurista
- AGV (Automated Guided Vehicle): yksittäinen ajoneuvo
Tästä seuraa, että AGV ja AGVS eivät ole sama asia. Kun puhutaan ”AGV:stä”, tarkoitetaan yksittäistä ajoneuvoa, kun taas ”AGVS:stä” puhuessa tarkoitetaan koko laitetta. Käytännössä tämä ero on merkityksellinen suorituskykytietojen vertailussa: järjestelmän läpimenokapasiteettia ei voi verrata yksittäisen ajoneuvon kantavuuteen.
Mistä kuljettajaton liikennejärjestelmä koostuu
AGV-järjestelmä on muutakin kuin pelkkä ajoneuvoryhmä. Järjestelmä koostuu neljästä komponentista:
- Ajoneuvot (AGV:t): Alustat, kuormalavavaunut, trukit tai hinausautot, jotka ovat suunniteltu tiettyjä kuormankantajia ja hyötykuormia varten.
- Ohjausjärjestelmä: hallinnoi kuljetusmääräyksiä, osoittaa ne ajoneuvoille, säätelee liikennettä risteyksissä ja pullonkauloissa sekä valvoo käyttöastetta.
- Viestintä: Tiedot-yhteys ajoneuvojen ja ohjausjärjestelmän välillä sekä rajapinta varastonhallintajärjestelmään.
- Oheislaitteet: latausasemat, siirtoasemat, palontorjunta- ja porttijärjestelmät sekä kuorman käsittelyliitteet.
AGV:n suorituskykyä ei yleensä määrää yksittäinen ajoneuvo, vaan ohjausjärjestelmä ja reittisuunnittelu. Pullonkaulat, yksisuuntaiset reitit ja siirtopisteiden määrä rajoittavat usein läpimenoa nopeammin kuin ajoneuvon nopeus.
Mitä normeja ja standardeja sovelletaan automaattisiin kuljetusajoneuvoihin (AGV)
Saksankielisissä maissa VDI 2510 -ohjeistussarja on virallinen standardi automaattiohjattujen ajoneuvojen suunnittelulle, toiminnalle ja hyväksynnälle. Parhaita käytäntöjä säännellään neljällä määräyskokonaisuudella:
- VDI 2510: Sarjan perusasiakirja, jossa määritellään suunnittelua ja hyväksyntää koskevat vaatimukset ja parametrit.
- VDI 2510, osa 2: Automaattisesti ohjattuja ajoneuvoja (AGV) ja liikkuvia robotteja koskevat turvallisuusvaatimukset valmistajille, integraattoreille ja käyttäjille.
- DIN EN ISO 3691-4: Turvallisuusvaatimukset automaattisesti ohjattaville teollisuustrukkille ja niiden järjestelmille.
- VDA 5050: Avoin, valmistuksesta riippumaton rajapinta ajoneuvon ja pääohjausjärjestelmän välillä
VDA 5050 ansaitsee erityistä huomiota. Standardi kuvaa, miten ajoneuvo kommunikoi ylemmän tason ohjausjärjestelmän kanssa. Tämän standardin käyttöönottajat voivat käyttää eri valmistajien ajoneuvoja samassa kalustossa eivätkä ole sidottuja yhden toimittajan ohjausjärjestelmään.
AGV:t vai AMR:t – miten käsitteet eroavat toisistaan
Molemmat konseptit kuljettavat materiaalia ilman kuljettajaa. Ero on autonomian asteessa:
| Ominaisuus | Perinteinen AGV | AMR |
|---|---|---|
| Reittiohjaus | Ennalta määritetyt reitit | Vapaa navigointi, Reitti lasketaan reaaliajassa |
| Infrastruktuuri | Magneettinen rata, induktiosilmukka tai heijastimet mahdollisia | Rakenteellisia vaatimuksia ei tarvita |
| Este tiellä | Ajoneuvo pysähtyy ja odottaa | Ajoneuvo käynnistää esteen |
| Reitin muutos | Infrastruktuurin sovittaminen vaaditaan | Ohjelmistojen sovittaminen |
| Tyypillinen vahvuus | Korkea ja tasainen läpimenokapasiteetti kiinteillä reiteillä | Muuttuvat määränpäät, usein tapahtuvat layout-muutokset |
Tämä vertailu kuvaa spektrin kahta ääripäätä, ei terävää jakolinjaa: Monet nykyaikaiset automaattiohjatut ajoneuvot liikkuvat myös vapaasti ja väistävät esteitä. Teollisuudenalat ja ohjeistukset ryhmittelevätkin yhä useammin molemmat käsitteet kattotermin ”mobiilirobotiikka” alle.
Aiheeseen liittyvät termit
Usein kysytyt kysymykset
Miten itsenäisesti liikkuva siirrettävä ajoneuvo suunnistaa rakennuksen sisäpuolella?
Järjestelmäsukupolvesta riippuen automaattisesti ohjattavat ajoneuvot navigoivat lattiaan asennettujen magneettiraitojen tai induktiosilmukoiden, seinillä ja hyllyillä olevien heijastavien merkkien, optisten merkkien (kuten QR-koodien) tai rakennuksen ääriviivojen avulla ilman lisämerkintöjä. Valittu menetelmä vaikuttaa merkittävästi tulevan tilajärjestelyn muutokseen liittyviin rakennuksen rakennekustannuksiin.
Milloin automaattiohjattu ajoneuvo (AGV) on parempi vaihtoehto kuin itsenäisesti liikkuva robotti (AMR)?
Automaattisesti ohjattu ajoneuvo (AGV) on parempi valinta kuin itsenäisesti liikkuva robotti (AMR), kun kiinteillä, muuttumattomilla kuljetusreiteillä on jatkuva vaatimus korkealle syklin taajuudelle ja maksimaaliselle läpimenokapasiteetille.
Perinteinen kisko-ohjattu AGV osoittaa vahvuutensa erityisesti seuraavissa olosuhteissa:
- Staattiset prosessit: Materiaalin virta ja laitoksen pohjapiirros pysyvät muuttumattomina vuosien ajan.
- Korkeat syklitaajuudet: Kiinteillä, määritellyillä pisteestä pisteeseen -reiteillä kuljetettavat tavaramäärät ovat suuria.
- Erilliset kulkureitit: Liikennealue pidetään suurelta osin vapaana jalankulkijoista ja arvaamattomista esteistä.
- Kustannustehokkuus: Hyvin yksinkertaisissa kuljetustehtävissä AGV tarjoaa usein alhaisemmat investointikustannukset (CAPEX) ja erittäin ennakoivan huollon.
Mihin automaattisesti ohjattua ajoneuvoa (AGV) käytetään yleensä?
Automaattisesti ohjattua ajoneuvoa (AGV) käytetään tyypillisesti hyvin vakiintuneessa, toistuvassa materiaalinkuljetuksessa tuotannon kiinteiden pisteiden välillä sekä intra-logistisissa toiminnoissa.
AGV:n tyypillisiä sovelluksia ovat:
- Asennus ja tuotantolinjan syöttö: Komponenttien ja raaka-aineiden jaksottaiset toimitukset tuotantolinjoille ja työpisteille.
- Varastointi ja kuljetus laitoksen sisällä: Tavaroiden vastaanoton, väliaikaisten varastointialueiden ja tavaroiden lähettämisen liitäntä pitkiin, muuttumattomiin pituuksiin laitoksen sisällä.
- Kuormalavojen kuljetus: Raskaiden kuormalavojen ja valmiiden tavaroiden automatisoitu käsittely lähetysalueelle.
- Prosessin integrointi: Työkappaleiden luotettava siirto yksittäisten, fyysisesti erillisten käsittelyasemien välillä.