
Préhenseurs par le vide pour robots humanoïdes
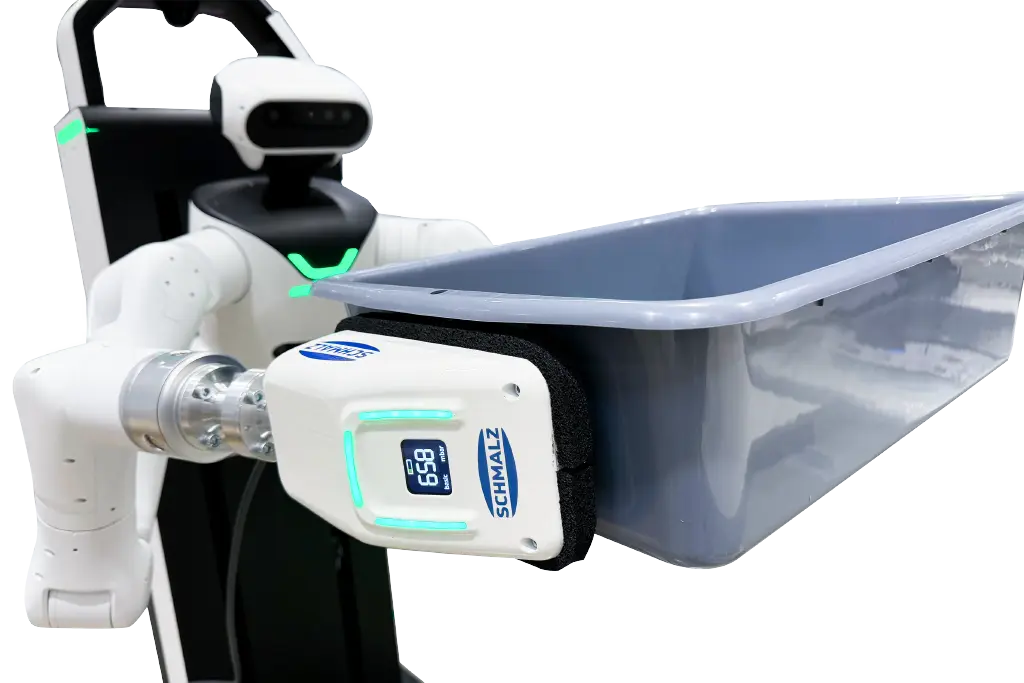
Effecteur de fin électrique à vide HXCB : la nouveauté de Schmalz pour les robots humanoïdes
Effecteur de fin électrique à vide HXCB : la nouveauté de Schmalz pour les robots humanoïdes
Les robots humanoïdes sont considérés comme l'une des avancées technologiques les plus importantes de notre époque. Contrairement aux robots industriels traditionnels, qui sont généralement fixes et conçus pour une seule tâche, les systèmes humanoïdes imitent la forme humaine et son amplitude de mouvement. Cette construction leur permet d'évoluer dans des environnements initialement conçus pour les humains, sans nécessiter aucune modification des installations de production, des poches de réception ou des lieux de travail. C'est précisément ce qui rend les robots humanoïdes si prometteurs pour l'industrie de demain.
Si les robots humanoïdes ont réalisé d’énormes progrès en matière de locomotion, d’équilibre et de perception ces dernières années, une capacité reste particulièrement difficile à maîtriser : la préhension.
La main humaine est un outil extrêmement complexe : elle peut saisir une grande variété de formes, de poids propres et de matières sans les endommager. Les robots humanoïdes ont donc besoin de solutions de préhension qui :
soient légères, afin de préserver de manière optimale la capacité de charge utile et l’utilisation d’énergie du robot
sont conçus de manière compacte pour assurer un fonctionnement sans risque de collision, même dans des environnements exigus et dynamiques
fonctionnement autosuffisant, sans dépendre d’une alimentation en air comprimé externe ni d’un câblage complexe
assurent une préhension fiable et précise, même lorsque les géométries de la pièce et ses propriétés varient
Schmalz répond à ce besoin avec l’effecteur de fin électrique à vide HXCB, une solution permettant une manipulation fiable avec des robots humanoïdes.
Schmalz met à profit plusieurs décennies d'expertise dans le domaine du vide au service de la robotique humanoïde, établissant ainsi de nouvelles normes en matière de préhension autonome grâce à sa technologie unique.∼ Markus Schmider, responsable du secteur et des grands comptes en robotique
Dans le domaine de la robotique humanoïde, on parle souvent de systèmes de préhension de plus en plus complexes. Cependant, pour de nombreuses applications industrielles, une dextérité maximale n’est absolument pas nécessaire. Notamment lors de la manipulation de cartons, de conteneurs et d’autres pièces plates, le principe du vide se distingue par sa simplicité plutôt que par sa complexité. Les préhenseurs à vide permettent une préhension rapide, fiable et précise avec un minimum d’efforts mécaniques et de commande. Pas de commandes complexes, pas d’articulations sensibles : juste une fonctionnalité ciblée. Cela réduit les coûts d’investissement et d’entretien, minimise les sources d’erreur potentielles et augmente la fiabilité du procédé lors de son utilisation en continu. Pour de nombreuses applications dans les domaines de la logistique et de la production, la main à vide est donc non seulement la solution la plus économique, mais aussi la plus efficace sur le plan technique.

Grâce à leur construction simple, qui comporte nettement moins de composants mécaniques et de capteurs, les préhenseurs par le vide permettent de réduire à la fois les coûts d'investissement et les coûts d'entretien.
Le principe de fonctionnement robuste des préhenseurs par le vide réduit au minimum le risque de défaillance et assure la stabilité des processus lors de l'utilisation en continu.
Même lorsque les propriétés des pièces varient, les préhenseurs par le vide assurent une préhension fiable et sûre.

Grâce à leur poids propre réduit, les préhenseurs par le vide sont parfaits pour les systèmes robotiques mobiles et humanoïdes.

Un fonctionnement efficace permet de préserver l'autonomie de la batterie dans les systèmes alimentés par batterie, tels que les robots humanoïdes.

Les préhenseurs par le vide peuvent être intégrés rapidement et facilement dans des systèmes robotiques existants.
La technologie de préhension avec un minimum de contact permet une manipulation fiable et sans risque de détérioration des produits et des surfaces sensibles.
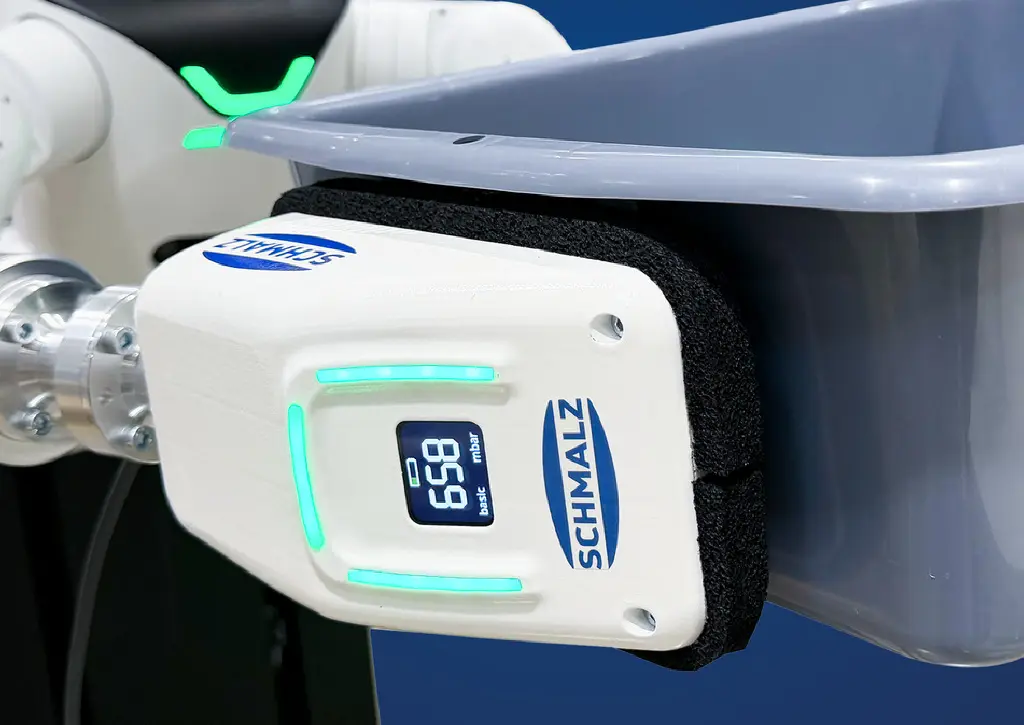
L'effecteur de préhension électrique à vide HXCB est le premier à associer un générateur de vide électrique intégré à une pince à vide au sein d'un système compact conçu pour les robots humanoïdes qui doivent se déplacer librement et manipuler des objets en toute sécurité. Un capteur de pression interne régule intelligemment la consommation de puissance, assurant ainsi une utilisation d'énergie maximale sans recourir à des sources d'alimentation externes.
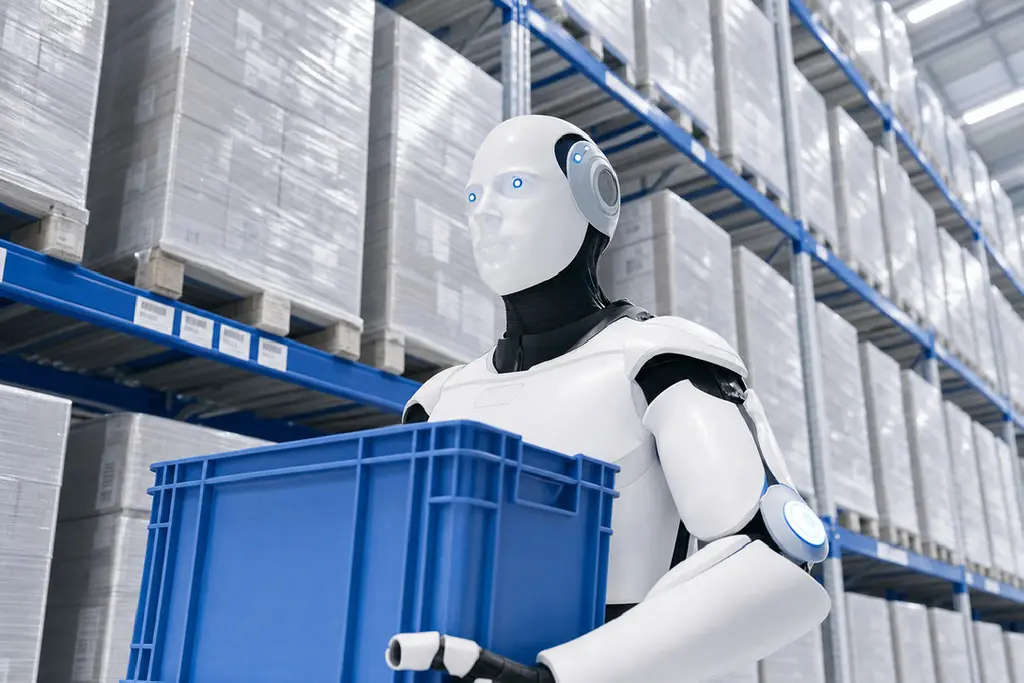
Préparation des commandes, tri et transport des marchandises
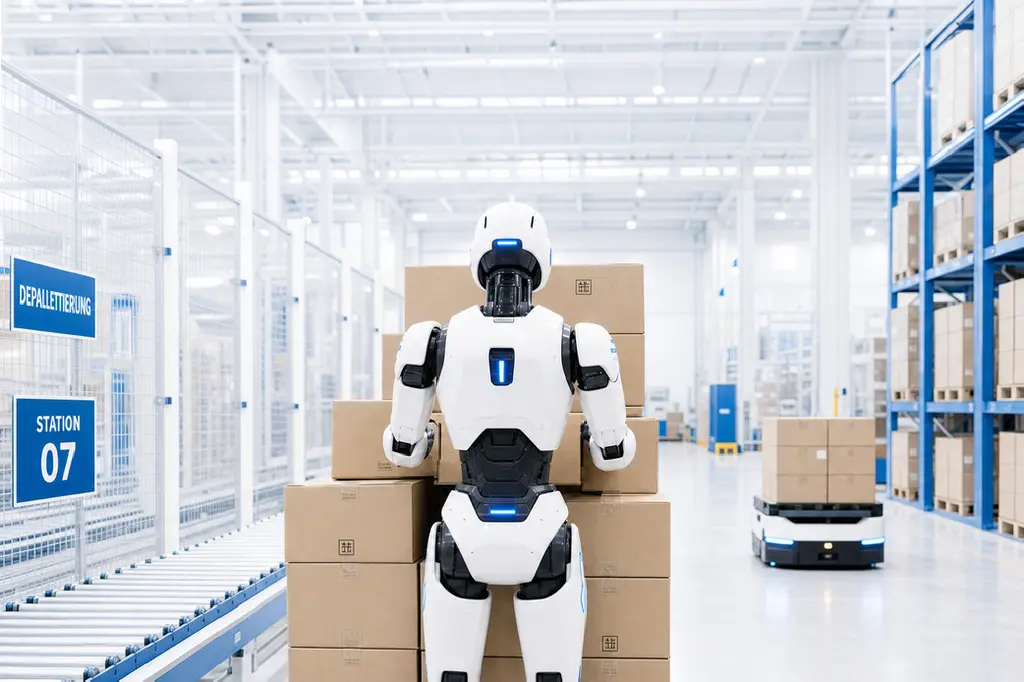
(Dé-)palettisation
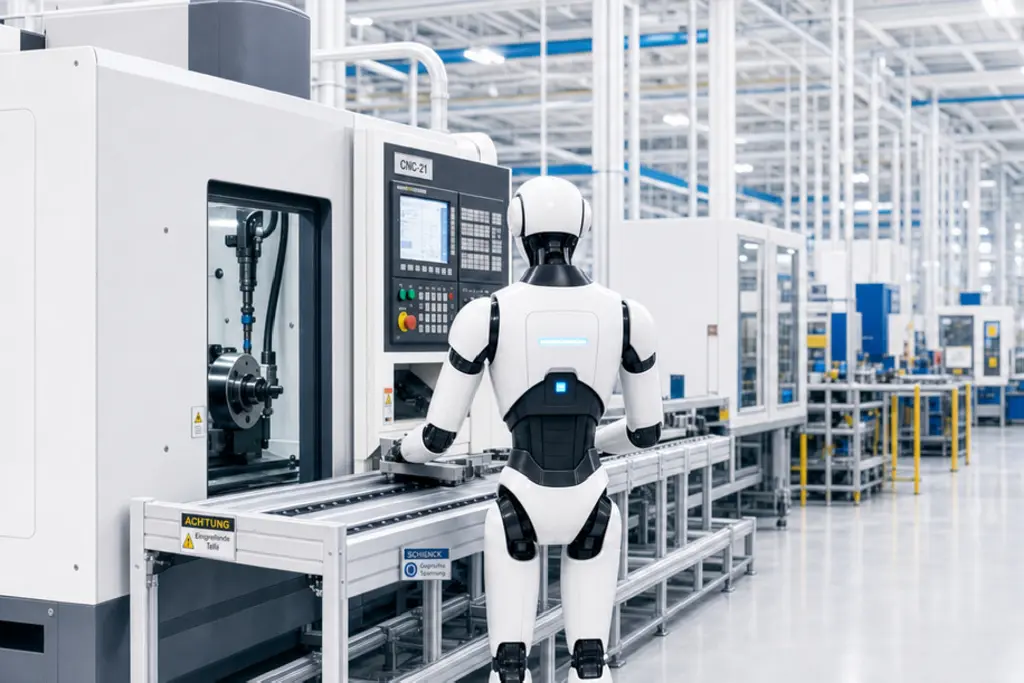
Machines de chargement et de déchargement
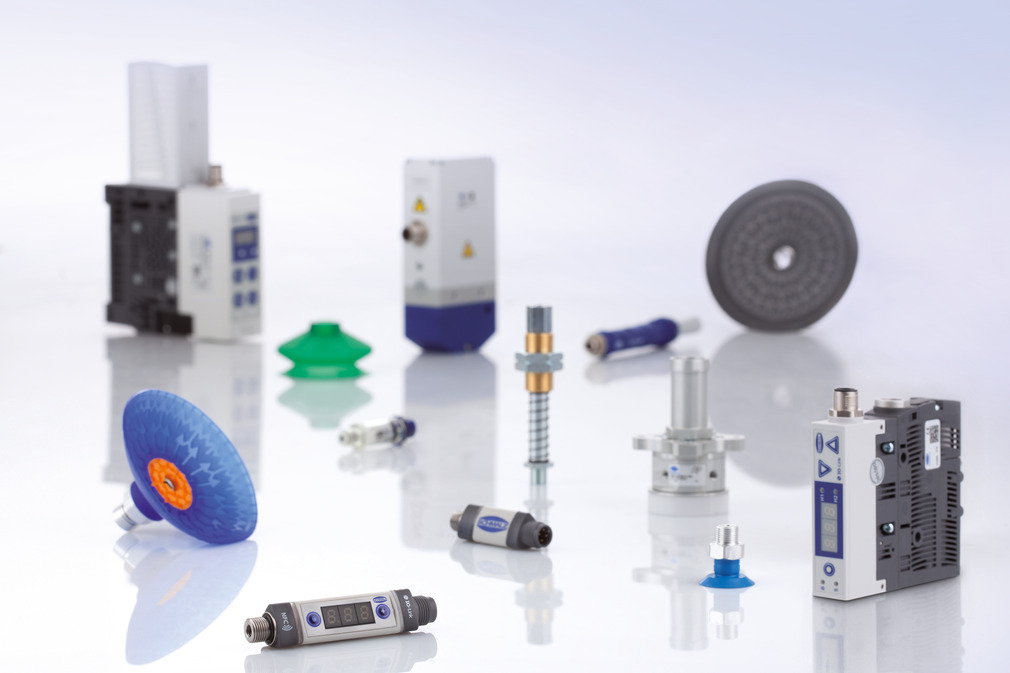
L'automatisation par le vide est la clé de l'efficacité des processus. Les composants individuels et les systèmes de préhension prêts à être raccordés de Schmalz sont utilisés avec succès dans divers secteurs d'activité et applications.
Une préhension ronde et efficace : Les solutions EOAT de Schmalz pour une manipulation polyvalente et sûre des procédés dans le domaine de l'automatisation.
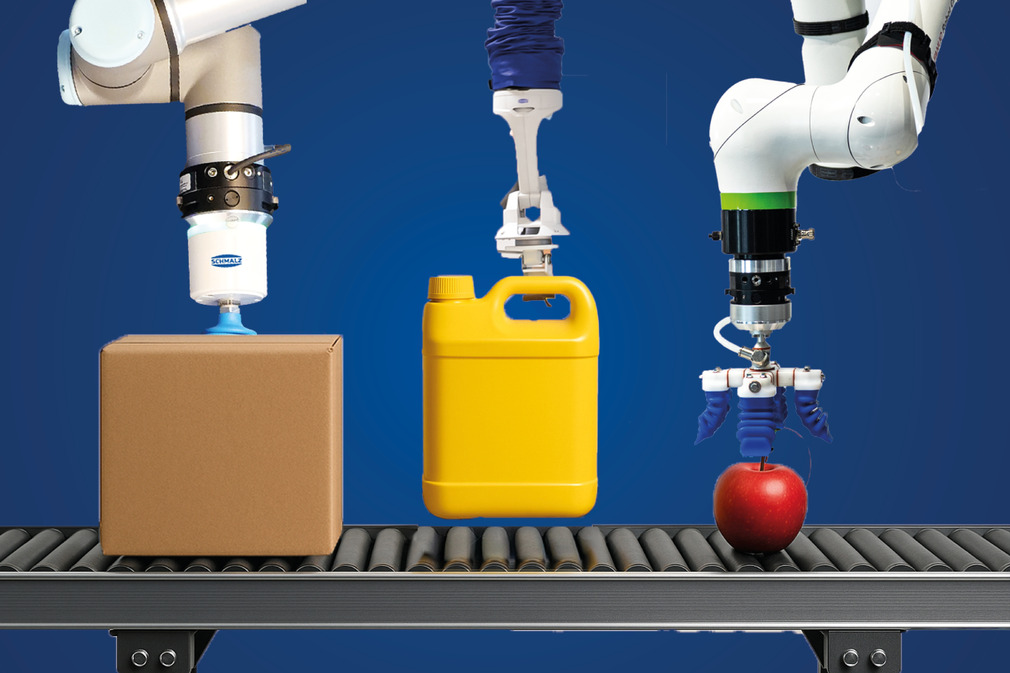
Découvrez comment Schmalz forme des nouveautés uniques pour l'avenir grâce à des technologies de pointe et à un savoir-faire approfondi.
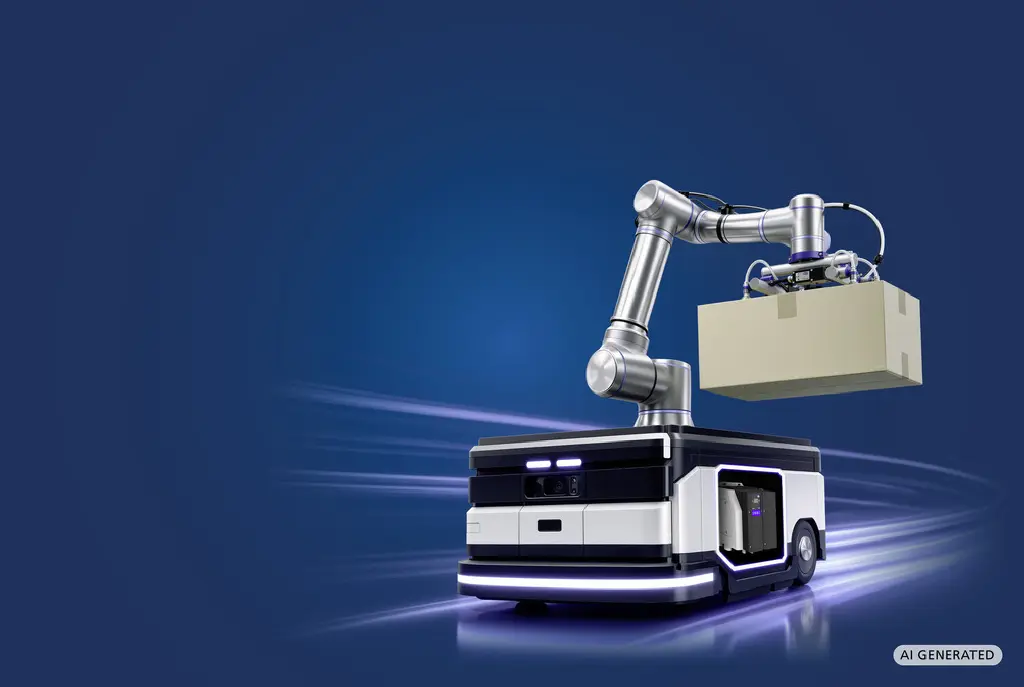
Transformez les véhicules autonomes en systèmes d'aide à la manutention autonomes : grâce à des solutions d'aspiration compactes et économes en énergie pour les AMR et les AGV, allant de la génération électrique du vide aux systèmes de préhension complets.
14-2900 Argentia Road
L5N 7X9 Mississauga
Ontario
Cette pince à vide a été spécialement conçue pour les robots humanoïdes et permet une préhension fiable des surfaces lisses et étanches. Alliant une construction légère et compacte à un système électrique intégré de génération du vide, elle offre une solution pratique pour de nombreuses tâches de manutention dans les secteurs de l'industrie et de la logistique.
Les préhenseurs par le vide reposent sur un principe de fonctionnement relativement simple et économique. Contrairement aux bras robotiques complexes, ils ne nécessitent pas de systèmes mécaniques sophistiqués, de capteurs ni d’algorithmes de commande complexes. Ils sont donc plus robustes, moins sujets aux dysfonctionnements et offrent une durée de vie potentiellement plus longue, tout en réduisant les coûts d’exploitation et d’entretien.
Une pompe à membrane compacte génère le volume de flux et le vide nécessaires directement à l'intérieur de la pince. Cela permet de concevoir une force de préhension suffisante – malgré un espace d'installation restreint et un faible poids – pour saisir et transporter des objets de manière fiable.
Grâce à une configuration de bride ISO normalisée – comme c'est également souvent le cas avec les cobots –, le préhenseur peut être facilement raccordé mécaniquement. Pour la commande électrique, quatre broches suffisent ; celles-ci sont pilotées via les entrées et sorties numériques du robot.
Le préhenseur par le vide a été spécialement conçu pour la manipulation de pièces plates, d'emballages en carton, de caisses et de boîtes. Il convient aux applications dans lesquelles les objets peuvent être saisis de manière fiable par leur surface et où l'utilisation d'un préhenseur complexe à cinq doigts n'est ni technique ni économiquement nécessaire.
L'intégration a été volontairement simplifiée. La commande s'effectue via une interface à 4 broches utilisant des entrées et des sorties numériques. Cette norme est soutenue par la quasi-totalité des robots et des systèmes de commande, ce qui évite toute modification logicielle complexe.
Le préhenseur actuel est construit pour des charges utiles allant jusqu'à 5 kg. Dans de nombreux cas, cependant, ce n'est pas le préhenseur lui-même, mais la capacité de charge utile du robot humanoïde qui constitue le représentant de la véritable limite.
La préhension par le vide fonctionne mieux sur des surfaces lisses et largement étanches à l'air. Les pièces 3D complexes de forme libre peuvent souvent être manipulées de manière plus fiable à l'aide de préhenseurs mécaniques ou de bras robotisés. De plus, le générateur de vide électrique intégré ne peut compenser qu'une quantité limitée de fuites. Les pièces souples, très texturées ou étanches à l'air ne se prêtent donc que dans une mesure limitée à la préhension par le vide. Pour les objets lisses et étanches à l'air, en revanche, le préhenseur par le vide offre souvent la solution la plus simple, la plus robuste et la plus économique.
Outre les préhenseurs complexes à cinq doigts, on utilise également des préhenseurs parallèles simples. Ces préhenseurs présentent une construction relativement simple et économique, et peuvent déjà s'avérer suffisants pour de nombreuses applications. Les préhenseurs par le vide se révèlent particulièrement efficaces lorsqu'il s'agit de réaliser rapidement et de manière fiable la manipulation de pièces plates et étanches au vide.