
Garras de vacío para robots humanoides
Efector final de vacío eléctrico HXCB: la innovación de Schmalz para robots humanoides
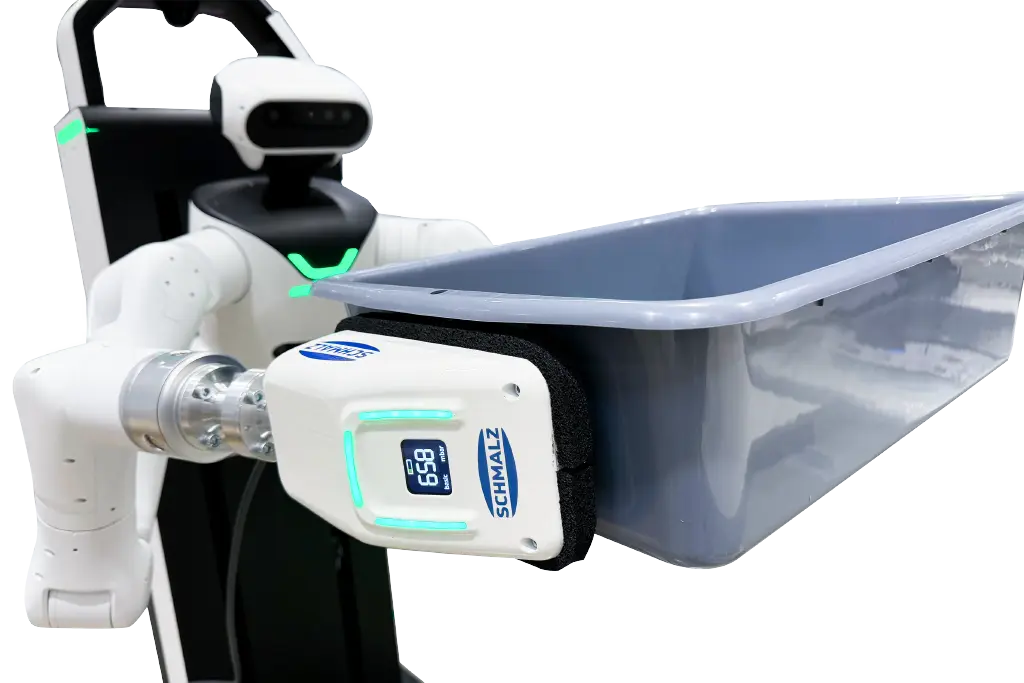
Efector final de vacío eléctrico HXCB: la innovación de Schmalz para robots humanoides
Los robots humanoides se consideran uno de los avances tecnológicos más importantes de nuestro tiempo. A diferencia de los robots industriales tradicionales, que suelen ser fijos y están diseñados para una única tarea, los sistemas humanoides imitan la forma y la amplitud de movimiento humanas. Este diseño les permite moverse por entornos concebidos originalmente para los seres humanos, sin necesidad de realizar modificaciones en las instalaciones de producción, los almacenes o los lugares de trabajo. Esto es precisamente lo que hace que los robots humanoides sean tan prometedores para la industria del futuro.
Aunque los robots humanoides han logrado grandes avances en materia de locomoción, equilibrio y percepción en los últimos años, hay una capacidad que sigue planteando un reto especial: el agarre.
La mano humana es una herramienta sumamente compleja: puede agarrar una amplia variedad de formas, pesos y materiales sin causar daños. Por lo tanto, los robots humanoides necesitan soluciones de agarre que:
sean ligeras, de modo que se mantengan de forma óptima la capacidad de carga útil y el aprovechamiento de energía del robot
tengan un diseño compacto que permita el funcionamiento sin colisiones, incluso en entornos estrechos y dinámicos
funcionen de forma autosuficiente, sin depender de una entrada de aire comprimido ni de un cableado complejo
sujeten de forma fiable y precisa, incluso con piezas de geometría y propiedades variables
Schmalz da respuesta a esta necesidad con el efector final de vacío eléctrico HXCB: una solución para una manipulación fiable con robots humanoides.
Schmalz aporta décadas de experiencia en el campo del vacío a la robótica humanoide, estableciendo nuevos estándares en el agarre autónomo gracias a su tecnología exclusiva.∼ Markus Schmider, responsable de sectores profesionales y de cuentas clave de robótica
En el ámbito de la robótica humanoide, se debate con frecuencia sobre sistemas de ventosas cada vez más complejos. Sin embargo, para muchas aplicaciones industriales, no es necesaria en absoluto una destreza máxima. Especialmente a la hora de manipular cajas de cartón, contenedores y otras piezas planas, el principio del vacío destaca por su simplicidad más que por su complejidad. Las ventosas permiten un agarre rápido, seguro y con alta exactitud de repetición con un esfuerzo mínimo, tanto mecánico como de control. Sin controles complejos, sin articulaciones sensibles: solo funcionalidad específica. Esto reduce los costes de inversión y mantenimiento, minimiza las posibles fuentes de error y aumenta la fiabilidad del proceso durante la operación continua. Por lo tanto, para muchas aplicaciones en logística y producción, la mano de vacío no solo es la solución más económica, sino también la más eficiente desde el punto de vista técnico.

Gracias a su diseño sencillo, que cuenta con un número considerablemente menor de componentes mecánicos y sensores, las garras de vacío reducen tanto los costes de inversión como los de mantenimiento.
El sólido principio de funcionamiento de las garras de vacío minimiza el riesgo de averías y garantiza la estabilidad de los procesos durante la operación continua.
Incluso cuando las propiedades de las piezas varían, las garras de vacío garantizan una sujeción fiable y segura.

Su peso mínimo hace que las garras de vacío sean ideales para sistemas robóticos móviles y humanoides.

Un funcionamiento eficiente contribuye a prolongar la vida útil de la batería en sistemas que funcionan con batería, como los robots humanoides.

Las garras de vacío se pueden integrar de forma rápida y sencilla en los sistemas robóticos ya existentes.
La tecnología de agarre con escaso contacto permite la manipulación segura y sin daños de productos y superficies delicadas.
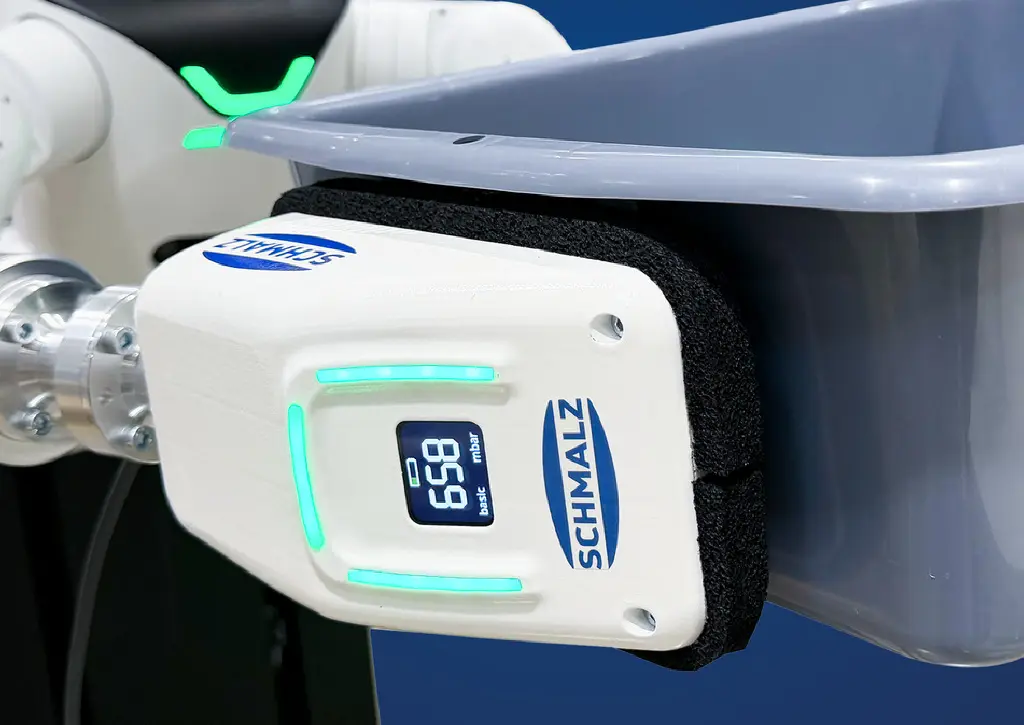
El efector final eléctrico de vacío HXCB es el primero en combinar un generador de vacío eléctrico integrado con una garra de vacío en un sistema compacto diseñado para robots humanoides que necesitan moverse con libertad y manipular objetos de forma segura. Un sensor de presión interno regula de forma inteligente el consumo de potencia, lo que garantiza el máximo aprovechamiento de energía sin necesidad de recurrir a fuentes de alimentación externas.
Recogida, clasificación y transporte de mercancías
(Despaletizado)
Maquinaria de carga y descarga
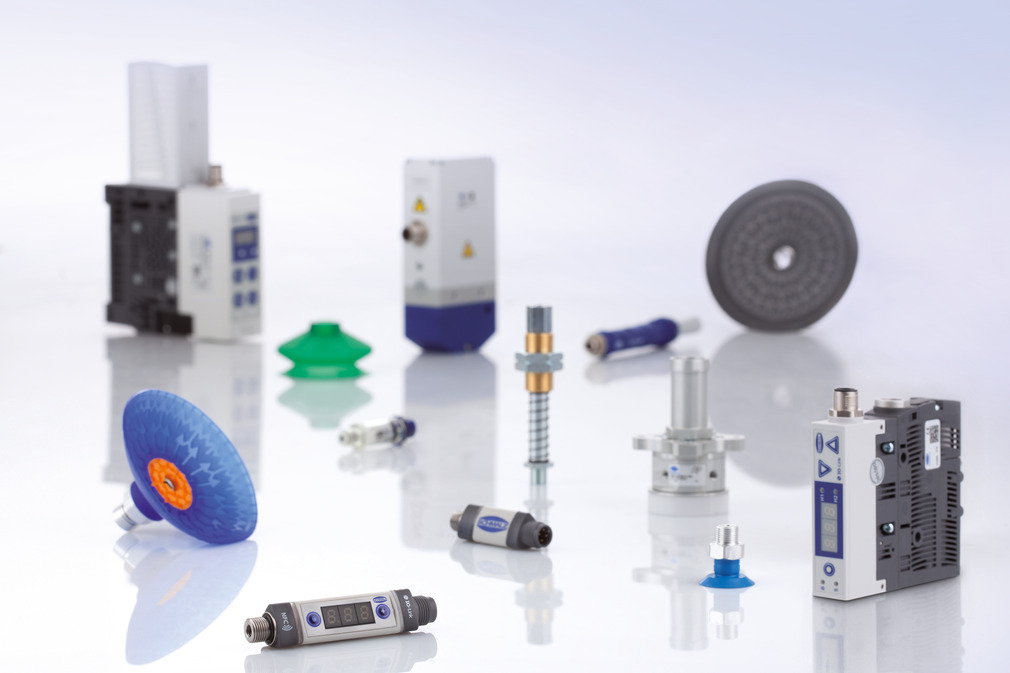
La automatización por vacío es clave para lograr procesos eficientes. Los componentes individuales y los sistemas de ventosas listos para su conexión de Schmalz se utilizan con éxito en diversos sectores profesionales y aplicaciones.
Sujeción eficiente y completa: Soluciones EOAT de Schmalz para una manipulación versátil y segura en procesos de automatización.
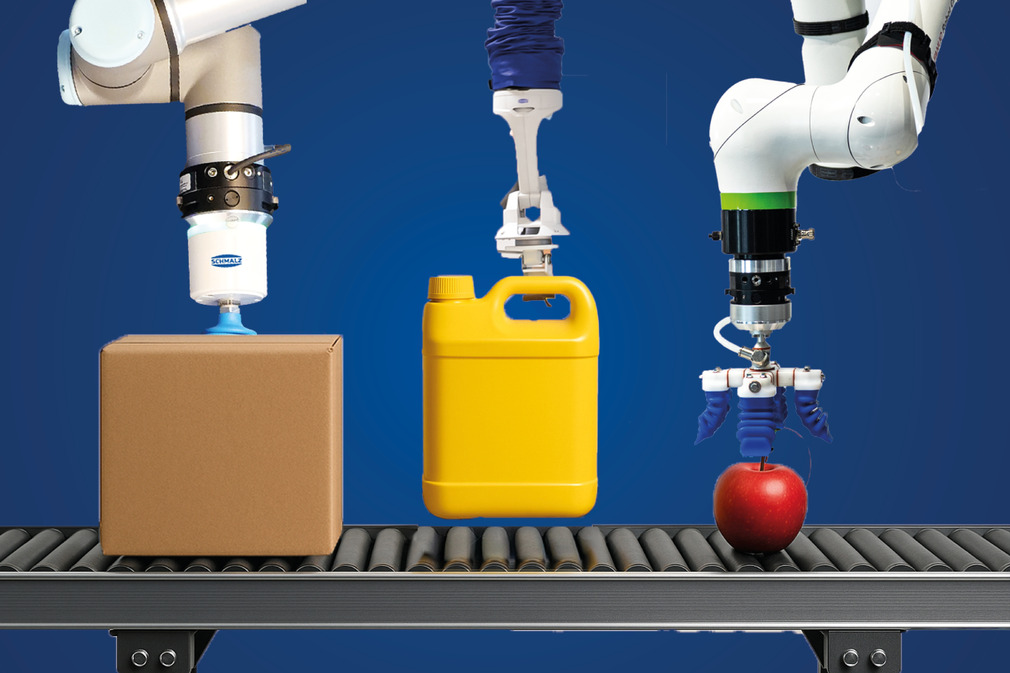
Descubra cómo Schmalz forma innovaciones para el futuro con tecnologías de vanguardia y profundos conocimientos técnicos.
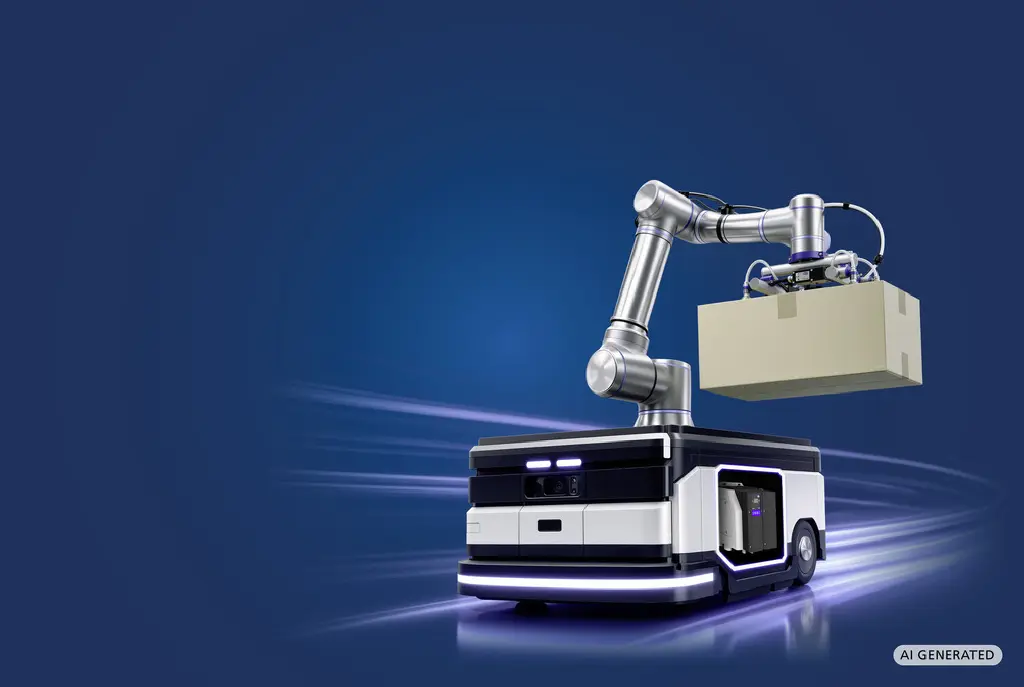
Convierte los vehículos autónomos en sistemas de manipulación autónomos: con soluciones de vacío compactas y eficientes desde el punto de vista energético para AMR y AGV, desde la generación de vacío eléctrico hasta sistemas completos de ventosas.
Johannes-Schmalz-Str.1
72293 Glatten
Alemania
La pinza de vacío se ha desarrollado específicamente para robots humanoides y permite sujetar de forma segura superficies lisas y herméticas. Combina un diseño ligero y compacto con un sistema eléctrico integrado de generación de vacío, lo que ofrece una solución práctica para numerosas tareas de manipulación en la industria y la logística.
Las garras de vacío se basan en un principio de funcionamiento relativamente sencillo y rentable. A diferencia de los complejos brazos robóticos, no requieren sistemas mecánicos sofisticados, sensores ni algoritmos de control complejos. Como resultado, son más robustas, menos propensas a fallos de funcionamiento y ofrecen la posibilidad de una vida útil más larga, al tiempo que reducen los costes de funcionamiento y mantenimiento.
Una bomba de membrana eléctrica compacta genera el flujo y el vacío necesarios directamente en la garra. Esto permite diseñar una fuerza de retención suficiente —a pesar del espacio de instalación limitado y del peso reducido— para sujetar y transportar objetos de forma segura.
Gracias a una configuración de brida ISO estandarizada —como también es habitual en los cobots—, la garra se puede conectar mecánicamente con facilidad. Para el control eléctrico bastan cuatro pines, que se controlan a través de las entradas y salidas digitales del robot.
La garra de vacío se ha desarrollado específicamente para la manipulación de piezas planas, envases de cartón, cajas de madera y cajas. Es adecuada para aplicaciones en las que los objetos pueden sujetarse de forma segura por su superficie y en las que el uso de una garra compleja de cinco dedos no resulta necesario ni desde el punto de vista técnico ni económico.
La integración se ha mantenido deliberadamente sencilla. El control se gestiona a través de una interfaz de 4 pines que utiliza entradas y salidas digitales. Prácticamente todos los robots y sistemas de control son compatibles con este estándar, por lo que no se requieren modificaciones complejas del software.
La garra actual tiene un diseño para cargas útiles de hasta 5 kg. Sin embargo, en muchos casos, la limitación real no la supone la garra en sí, sino la capacidad de carga útil del robot humanoide.
La sujeción por vacío funciona mejor en superficies lisas que sean prácticamente herméticas. Las piezas complejas de forma libre en 3D suelen poder manipularse de manera más segura mediante garras mecánicas o brazos robóticos. Además, el generador de vacío eléctrico integrado solo puede compensar una cantidad limitada de fugas. Por lo tanto, las piezas flexibles, muy rugosas o herméticas solo son aptas para la sujeción por vacío de forma limitada. Sin embargo, para objetos lisos y herméticos, la garra de vacío suele ofrecer la solución más sencilla, robusta y económica.
Además de las garras complejas de cinco dedos, también se utilizan garras paralelas sencillas. Estas garras también tienen un diseño relativamente sencillo y económico, y pueden resultar suficientes para muchas aplicaciones. Las garras de vacío destacan especialmente a la hora de realizar la manipulación rápida y fiable de piezas planas y herméticas.