
Vakuum-Greifer für humanoide Roboter
Elektrischer Vakuum-Greifer HXCB: Die Innovation für humanoide Roboter von Schmalz
Elektrischer Vakuum-Greifer HXCB: Die Innovation für humanoide Roboter von Schmalz
Humanoide Roboter gelten als eine der bedeutendsten technologischen Entwicklungen unserer Zeit. Anders als klassische Industrieroboter, die meist stationär und für eine einzige Aufgabe konzipiert sind, imitieren humanoide Systeme die menschliche Form und Bewegungsfähigkeit. Diese Bauweise ermöglicht es ihnen, sich in Umgebungen zu bewegen, die ursprünglich für Menschen gestaltet wurden – ohne dass Produktionsstätten, Lager oder Arbeitsplätze dafür umgebaut werden müssen. Genau das macht humanoide Roboter so vielversprechend für die Industrie der Zukunft.
Während Fortbewegung, Balance und Wahrnehmung bei humanoiden Robotern in den letzten Jahren enorme Fortschritte gemacht haben, bleibt eine Fähigkeit besonders anspruchsvoll: das Greifen.
Die menschliche Hand ist ein hochkomplexes Werkzeug – sie kann unterschiedlichste Formen, Gewichte und Materialien erfassen, ohne dabei Beschädigungen zu verursachen. Humanoide Roboter benötigen daher Greiflösungen, die:
Schmalz setzt hier mit dem elektischen Vakuum-Greifer HXCB an – eine Lösung für zuverlässige Handhabung mit humanoiden Robotern.
Schmalz bringt jahrzehntelange Erfahrung in der Vakuumtechnik in die Welt humanoider Roboter ein – und setzt mit einzigartigen Lösungen neue Maßstäbe für autonomes Greifen.∼ Markus Schmider, Branchen- und Key-Account-Manager Robotik
In der humanoiden Robotik wird häufig über immer komplexere Greifsysteme diskutiert. Doch für viele industrielle Anwendungen ist maximale Fingerfertigkeit gar nicht erforderlich. Gerade beim Handling von Kartons, Behältern und anderen flächigen Werkstücken überzeugt das Vakuum-Prinzip durch Einfachheit statt Komplexität. Vakuum-Greifer ermöglichen ein schnelles, sicheres und reproduzierbares Greifen mit minimalem mechanischem und steuerungstechnischem Aufwand. Keine komplexe Steuerung, keine empfindlichen Gelenke – sondern zielgerichtete Funktionalität. Das reduziert Investitions- und Wartungskosten, minimiert potenzielle Fehlerquellen und erhöht die Prozesssicherheit im Dauerbetrieb. Für viele Anwendungen in Logistik und Produktion ist die Vakuum-Hand deshalb nicht nur die wirtschaftlichere, sondern auch die technisch effizientere Lösung.
Durch den einfachen Aufbau mit deutlich weniger Mechanik und Sensorik reduzieren Vakuum-Greifer Investitions- und Wartungskosten.
Das robuste Funktionsprinzip von Vakuum-Greifern minimiert Ausfallrisiken und sorgt für stabile Prozesse im Dauerbetrieb.
Auch bei variierenden Werkstückeigenschaften gewährleisten Vakuum-Greifer ein zuverlässiges und sicheres Halten.
Das minimale Gewicht macht Vakuum-Greifer ideal für mobile und humanoide Robotersysteme.
Der effiziente Betrieb schont die Akkulaufzeit batteriebetriebener Systeme wie humanoider Roboter.
Vakuum-Greifer lassen sich schnell und unkompliziert in bestehende Robotersysteme integrieren.
Die kontaktarme Greiftechnologie ermöglicht das sichere und beschädigungsfreie Handling empfindlicher Produkte und Oberflächen.
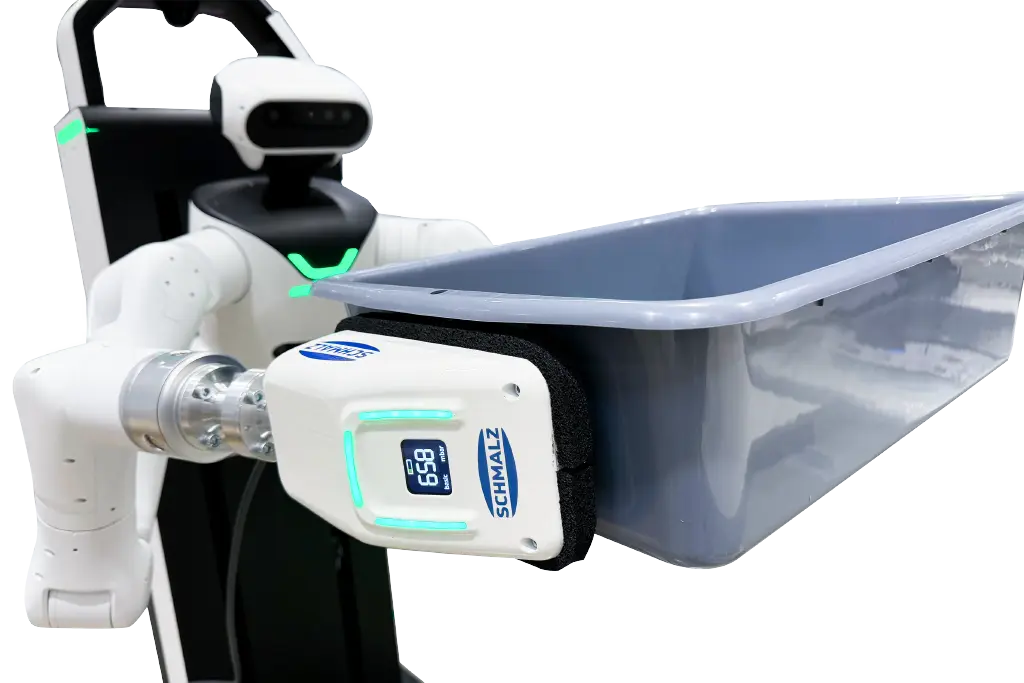
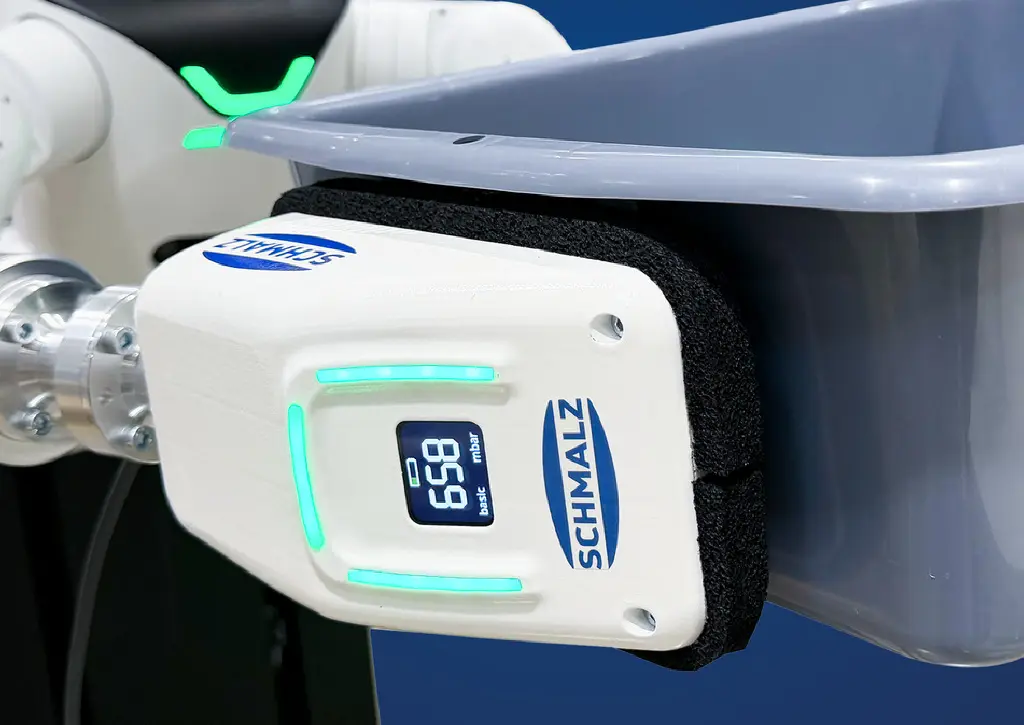
Der Vakuum-Greifer HXCB vereint erstmals einen integrierten elektrischen Vakuum-Erzeuger mit einem Vakuum-Greifer in einem kompakten System für humanoide Roboter, die sich frei bewegen und sicher handhaben müssen. Ein interner Drucksensor regelt die Energieverbrauch intelligent – für maximale Energieeffizienz ohne externe Abhängigkeiten.
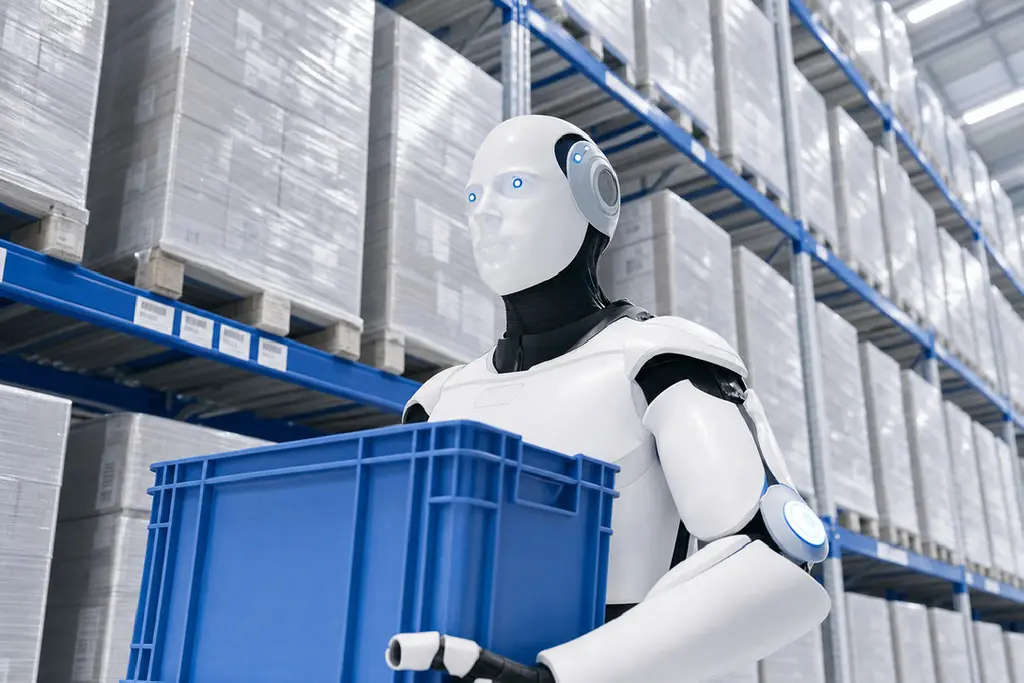
Kommissionieren, Sortieren und Transportieren von Waren
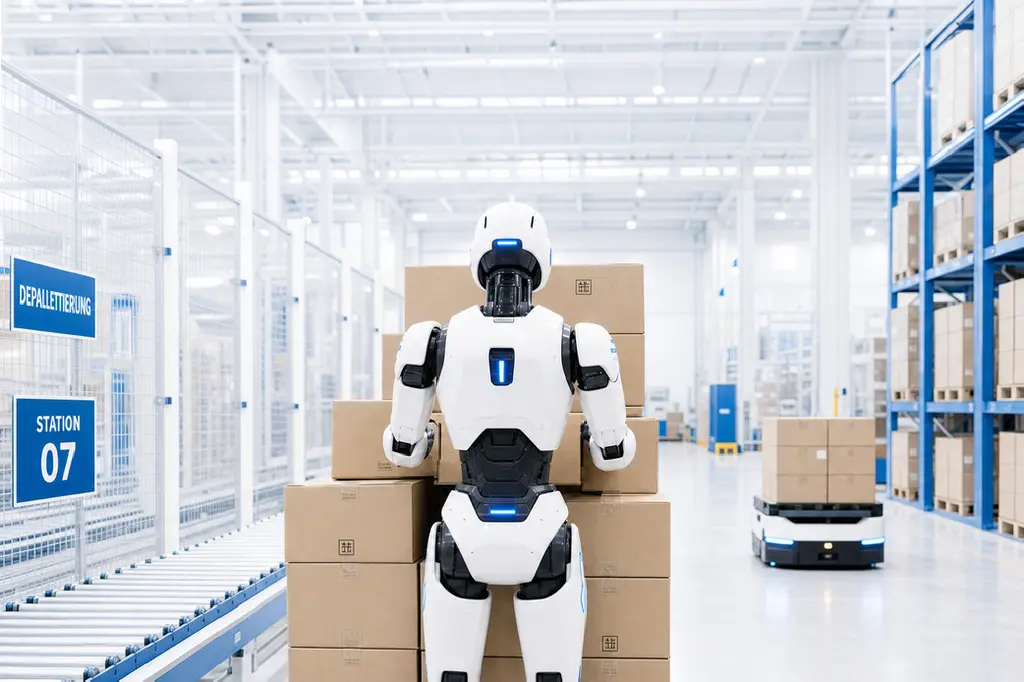
(De-)Palettierung
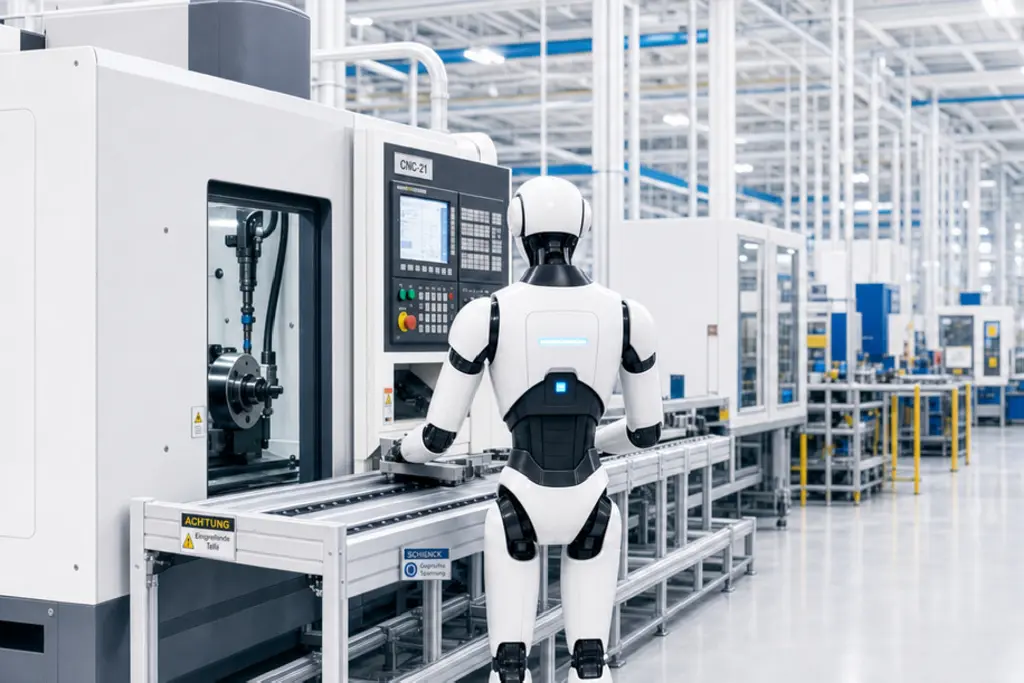
Maschinenbe- und entladung
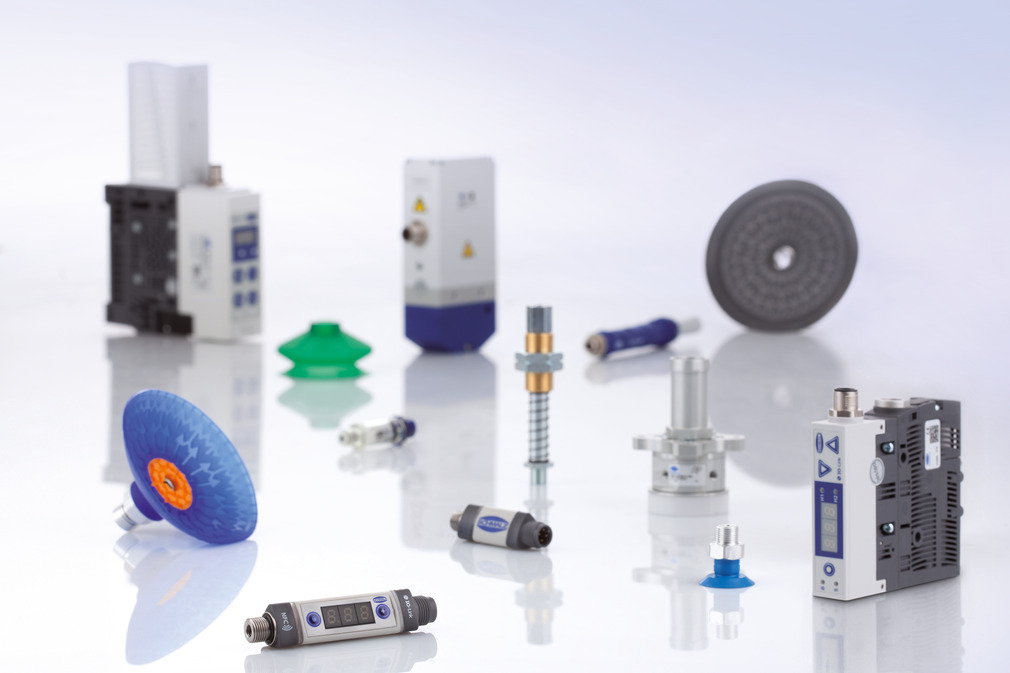
Automation mit Vakuum ist ein Schlüssel für effiziente Prozesse. Einzelkomponenten und anschlussfertige Greifsysteme von Schmalz werden in unterschiedlichen Branchen und Anwendungen erfolgreich eingesetzt.
Rundum effizient greifen: EOAT-Lösungen von Schmalz für vielseitige, prozesssichere Handhabung in der Automation.
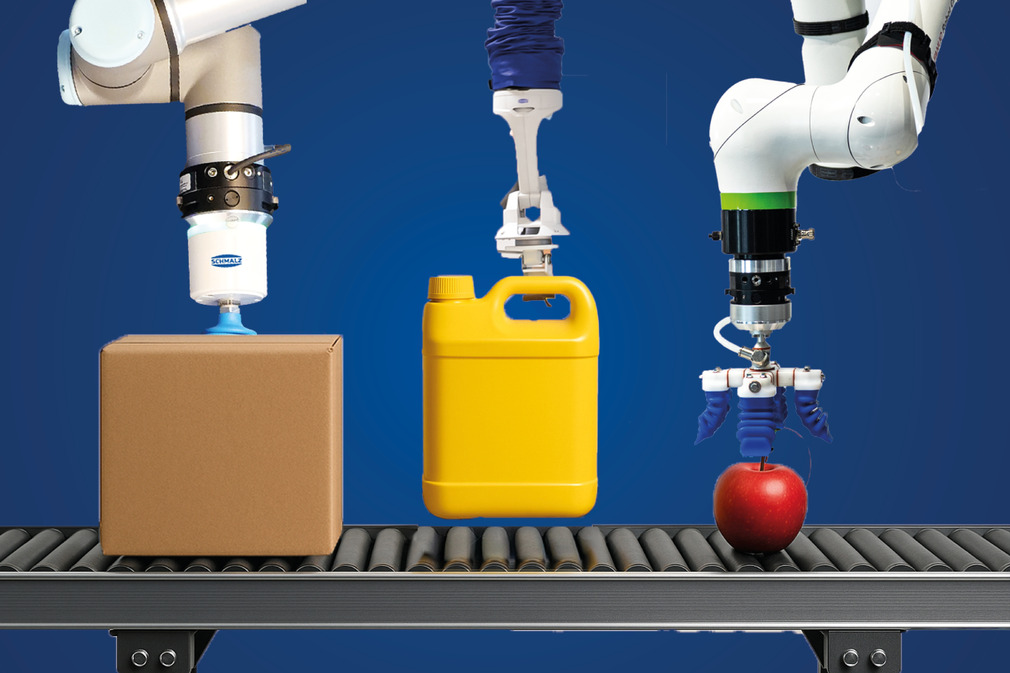
Entdecken Sie, wie Schmalz mit modernsten Technologien und tiefem Know-how Innovationen für die Zukunft gestaltet.
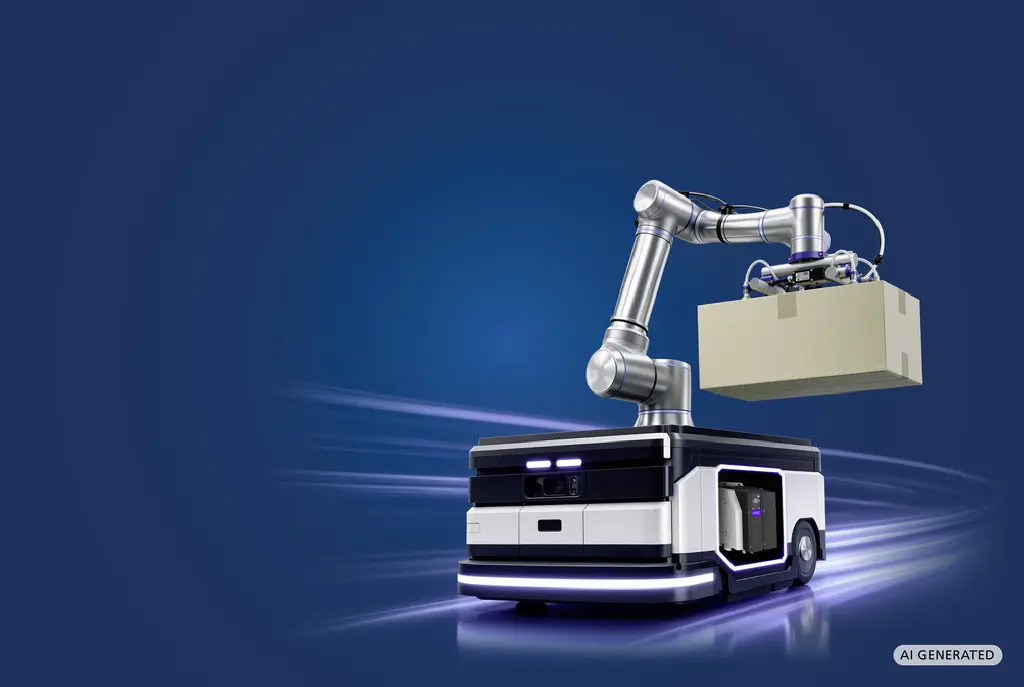
Machen Sie aus autonomen Fahrzeugen autonome Handhabungssysteme: mit kompakten, energieeffizienten Vakuum-Lösungen für AMR und AGV – von der elektrischen Vakuum-Erzeugung bis zum kompletten Greifsystem.
Johannes-Schmalz-Str.1
72293 Glatten
Der Vakuum-Greifer wurde speziell für humanoide Roboter entwickelt und ermöglicht das sichere Greifen glatter und saugdichter Oberflächen. Er verbindet ein leichtes, kompaktes Design mit einer integrierten elektrischen Vakuum-Erzeugung und schafft damit eine praxistaugliche Lösung für zahlreiche Handhabungsaufgaben in Industrie und Logistik.
Vakuum-Greifer basieren auf einem vergleichsweise einfachen und kosteneffizienten Funktionsprinzip. Im Gegensatz zu komplexen Roboterhänden benötigen sie keine aufwendige Mechanik, Sensorik oder komplexen Steuerungsalgorithmen. Dadurch sind sie robuster, weniger störanfällig und bieten potenziell eine längere Lebensdauer bei gleichzeitig geringeren Betriebs- und Wartungskosten.
Eine kompakte elektrische Membranpumpe erzeugt den erforderlichen Volumenstrom und Unterdruck direkt im Greifer. Dadurch kann trotz begrenztem Bauraum und geringem Gewicht ausreichend Haltekraft aufgebaut werden, um Objekte sicher zu greifen und zu transportieren.
Dank eines standardisierten ISO-Flanschbilds, wie es auch bei Cobots üblich ist, kann der Greifer einfach mechanisch angebunden werden. Für die elektrische Ansteuerung genügen vier Pins, die über digitale Ein- und Ausgänge des Roboters gesteuert werden.
Der Vakuum-Greifer wurde insbesondere für das Handling von flächigen Werkstücken, Kartonagen, Kisten und Boxen entwickelt. Er eignet sich für Anwendungen, in denen sich Objekte zuverlässig über ihre Oberfläche greifen lassen und der Einsatz einer komplexen Fünf-Finger-Hand technisch oder wirtschaftlich nicht erforderlich ist.
Die Integration ist bewusst einfach gehalten. Über eine 4-Pin-Schnittstelle erfolgt die Ansteuerung mittels digitaler Ein- und Ausgänge. Dieser Standard wird von praktisch allen Robotern und Steuerungssystemen unterstützt, sodass keine aufwendigen Softwareanpassungen erforderlich sind.
Der aktuelle Greifer ist für Nutzlasten von bis zu 5 kg ausgelegt. In vielen Fällen stellt jedoch nicht der Greifer selbst, sondern die Traglast des humanoiden Roboters die eigentliche Begrenzung dar.
Vakuum-Greifen funktioniert vor allem bei glatten und weitgehend saugdichten Oberflächen. Komplexe 3D-Freiformteile können von mechanischen Greifern oder Roboterhänden häufig sicherer gehandhabt werden. Zudem kann die integrierte elektrische Vakuum-Erzeugung nur begrenzt Leckagen kompensieren. Flexible, stark strukturierte oder nicht saugdichte Werkstücke eignen sich daher nur eingeschränkt für das Vakuum-Greifen. Bei glatten und saugdichten Objekten bietet der Vakuum-Greifer dagegen oft die einfachere, robustere und wirtschaftlichere Lösung.
Neben komplexen Fünf-Finger-Händen kommen auch einfache Parallelgreifer zum Einsatz. Diese Greifer sind ebenfalls vergleichsweise einfach und kostengünstig aufgebaut und können für viele Anwendungen bereits ausreichend sein. Vakuum-Greifer spielen ihre Stärken insbesondere beim schnellen und zuverlässigen Handling flächiger und saugdichter Werkstücke aus.