
Chwytaki podciśnieniowe do robotów humanoidalnych
Elektryczny chwytak podciśnieniowy HXCB: innowacja firmy Schmalz przeznaczona dla robotów humanoidalnych
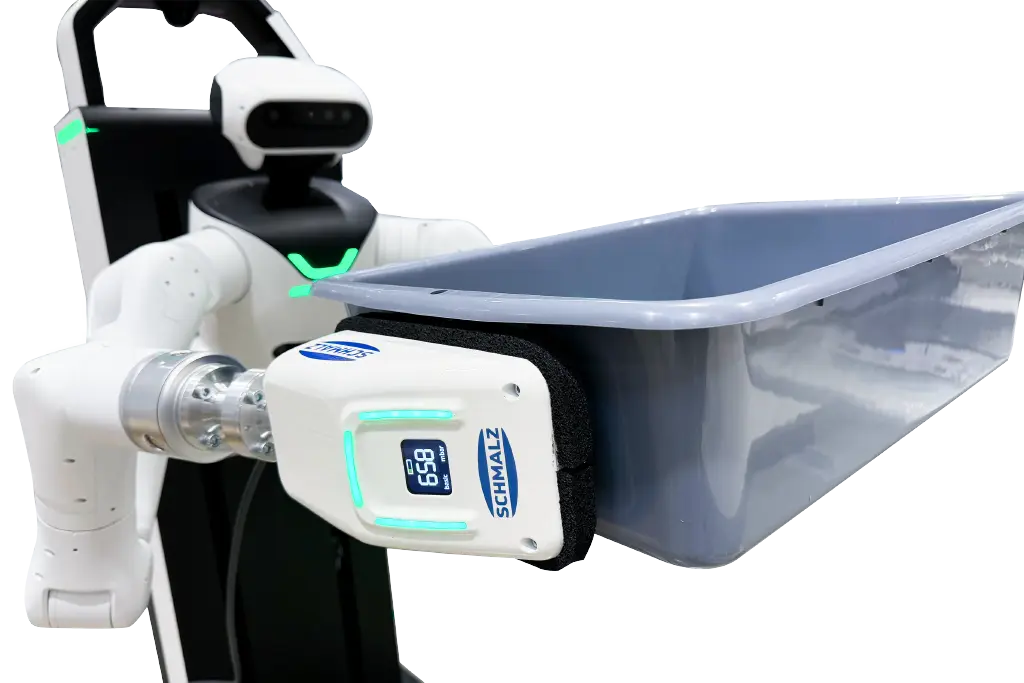
Elektryczny chwytak podciśnieniowy HXCB: innowacja firmy Schmalz przeznaczona dla robotów humanoidalnych
Roboty humanoidalne są uważane za jedno z najważniejszych osiągnięć technologicznych naszych czasów. W odróżnieniu od tradycyjnych robotów przemysłowych, które zazwyczaj są stacjonarne i przeznaczone do wykonywania jednego zadania, systemy humanoidalne naśladują ludzką sylwetkę i zakres ruchów. Taka konstrukcja pozwala im poruszać się w środowiskach pierwotnie zaprojektowanych dla ludzi – bez konieczności wprowadzania jakichkolwiek modyfikacji w zakładach produkcyjnych, magazynach czy miejscach pracy. Właśnie to sprawia, że roboty humanoidalne są tak obiecujące dla przemysłu przyszłości.
Chociaż w ostatnich latach roboty humanoidalne poczyniły zaawansowane postępy w zakresie lokomocji, równowagi i percepcji, jedna zdolność nadal stanowi szczególne wyzwanie: chwytanie.
Ludzka ręka jest niezwykle złożonym narzędziem – potrafi chwytać przedmioty o różnorodnych kształtach, wagach i materiałach, nie powodując ich uszkodzenia. Dlatego roboty humanoidalne wymagają rozwiązań w zakresie chwytania, które:
są lekkie, dzięki czemu optymalnie zachowana zostaje pojemność robota i jego efektywność energetyczna
mają zwartą projektową konstrukcję, umożliwiającą obsługę bez kolizji nawet w ciasnych i dynamicznych środowiskach
działają samodzielnie, bez konieczności korzystania z zewnętrznej dostawy sprężonego powietrza lub skomplikowanego okablowania
chwytają niezawodnie i precyzyjnie, nawet w przypadku przedmiotów obrabianych o zróżnicowanej geometrii i właściwościach
Firma Schmalz odpowiada na tę potrzebę, oferując elektryczny chwytak podciśnieniowy HXCB – rozwiązanie zapewniające niezawodną obsługę w robotach humanoidalnych.
Firma Schmalz wnosi do dziedziny robotyki humanoidalnej wieloletnie doświadczenie w zakresie techniki podciśnieniowej, wyznaczając dzięki swojej unikalnej technologii nowe standardy w zakresie autonomicznego chwytania.∼ Markus Schmider, kierownik ds. branżowych i kluczowych klientów w dziale robotyki
W dziedzinie robotyki humanoidalnej często toczą się dyskusje na temat coraz bardziej złożonych systemów chwytakowych. Jednak w wielu zastosowaniach przemysłowych maksymalna zręczność wcale nie jest konieczna. Zwłaszcza podczas obsługi kartonów, pojemników i innych płaskich elementów zasysanie wyróżnia się raczej prostotą niż złożonością. Chwytaki podciśnieniowe umożliwiają szybkie, bezpieczne i powtarzalne chwytanie przy minimalnym nakładzie mechanicznym i sterowniczym. Żadnych skomplikowanych układów sterowania, żadnych wrażliwych przegubów – tylko ukierunkowana funkcjonalność. To zmniejsza koszty inwestycyjne i konserwacyjne, minimalizuje potencjalne źródła błędów oraz zwiększa niezawodność procesu podczas pracy ciągłej. W wielu aplikacjach w logistyce i produkcji chwytak próżniowy jest zatem nie tylko rozwiązaniem bardziej ekonomicznym, ale także bardziej efektywnym pod względem technicznym.

Dzięki prostemu projektowi, charakteryzującemu się znacznie mniejszą liczbą elementów mechanicznych i czujników, chwytaki podciśnieniowe pozwalają obniżyć zarówno koszty inwestycyjne, jak i koszty konserwacji.
Solidna zasada działania chwytaków podciśnieniowych minimalizuje ryzyko awarii i zapewnia stabilność procesów podczas pracy ciągłej.
Nawet w przypadku różnic w właściwościach przedmiotów obrabianych chwytaki podciśnieniowe zapewniają niezawodne i bezpieczne chwytanie.

Dzięki niewielkiej wadze chwytaki podciśnieniowe idealnie nadają się do zastosowania w mobilnych i humanoidalnych systemach robotycznych.

Efektywna obsługa pozwala oszczędzać energię akumulatora w systemach zasilanych akumulatorowo, takich jak roboty humanoidalne.

Chwytaki podciśnieniowe można szybko i łatwo zintegrować z istniejącymi systemami robotycznymi.
Technologia chwytania ograniczonego kontaktu umożliwia bezpieczną i niepowodującą uszkodzeń obsługę delikatnych produktów i powierzchni.
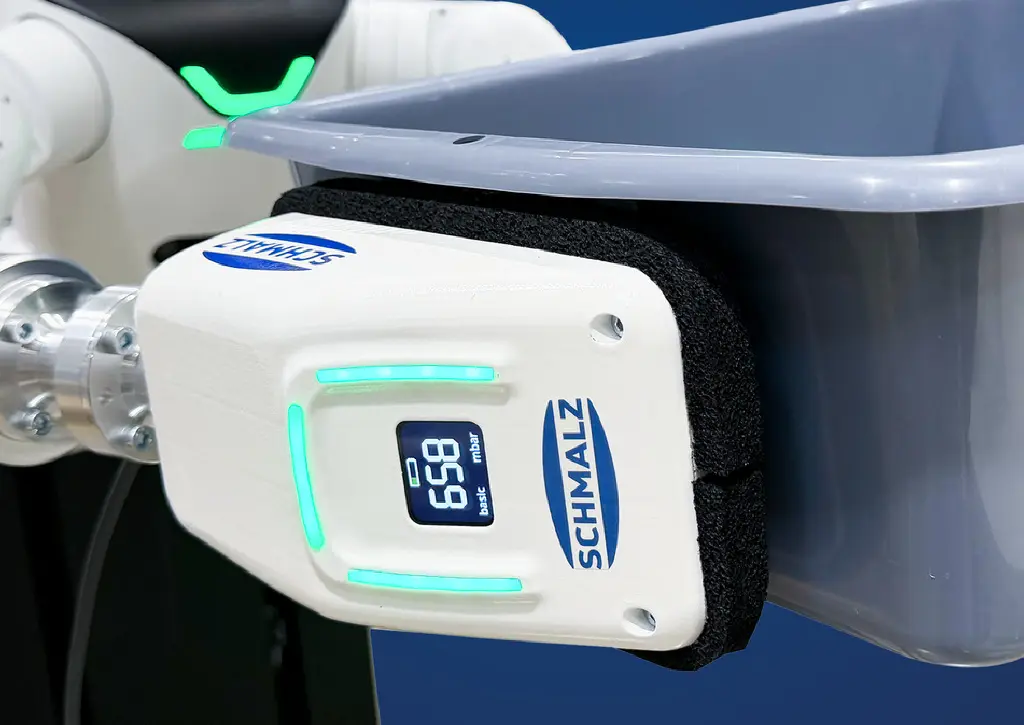
Elektryczny efektor próżniowy HXCB jest pierwszym urządzeniem łączącym w sobie zintegrowany elektryczny generator podciśnienia z chwytakiem próżniowym w kompaktowym systemie przeznaczonym dla robotów humanoidalnych, które muszą swobodnie się poruszać i bezpiecznie manipulować przedmiotami. Wbudowany czujnik ciśnienia inteligentnie reguluje zużycie energii, zapewniając maksymalną efektywność energetyczną bez konieczności korzystania z zewnętrznych źródeł zasilania.
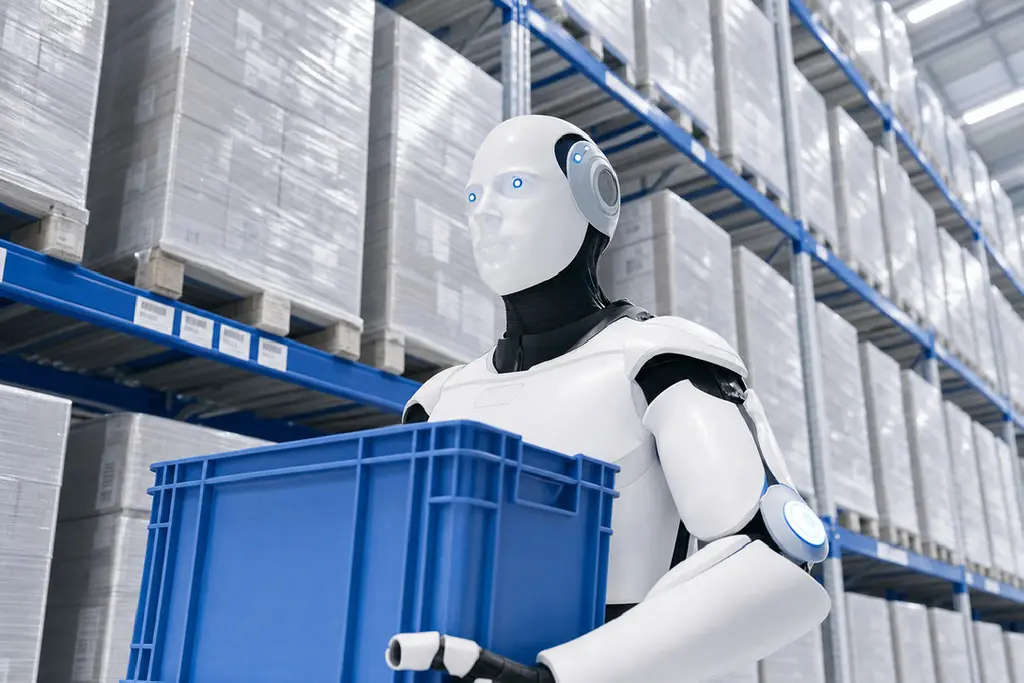
Kompletacja, sortowanie i transport towarów
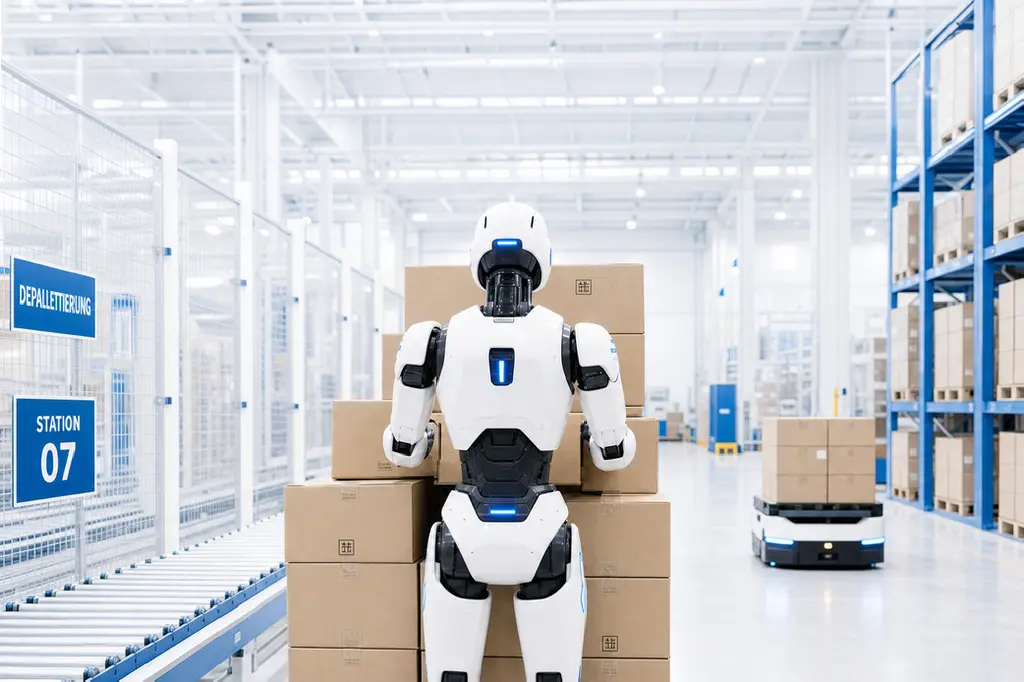
(De-)paletyzacja
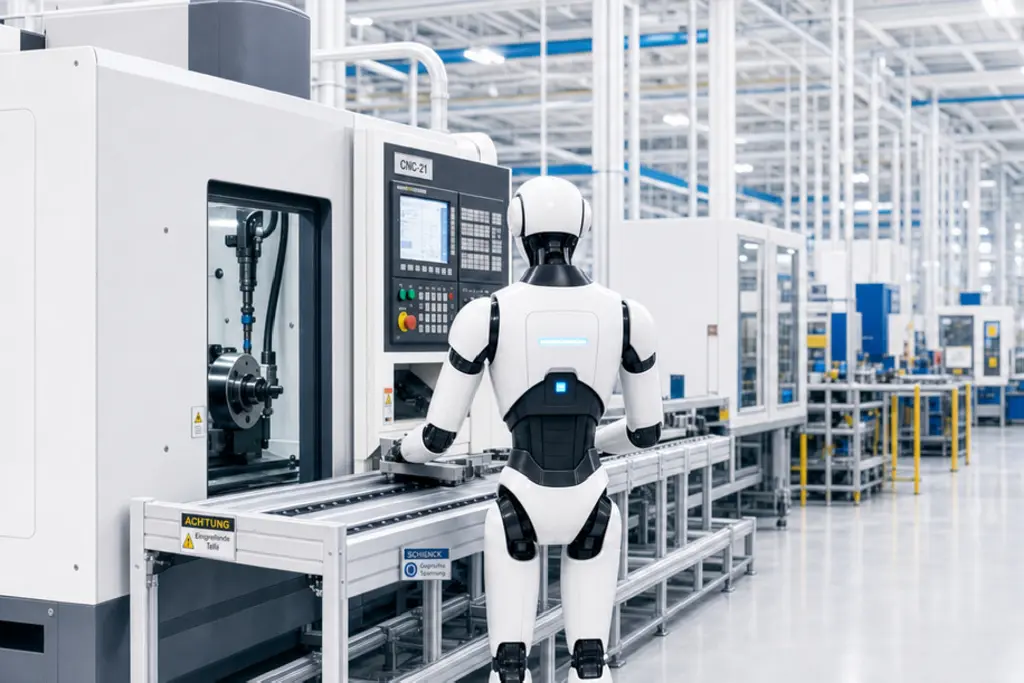
Maszyny do załadunku i rozładunku
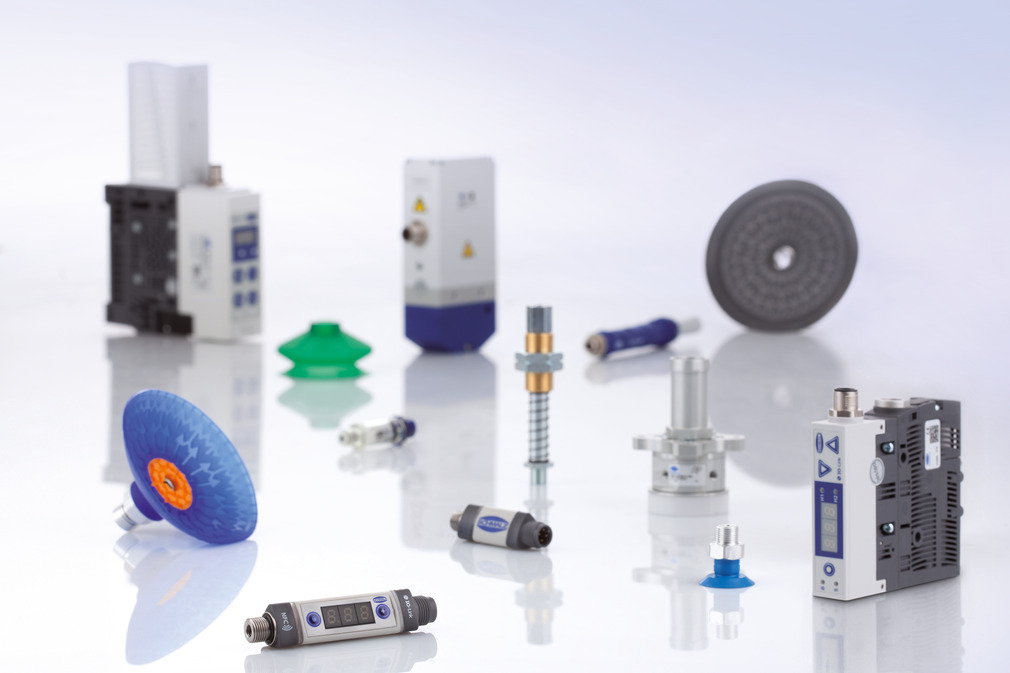
Automatyzacja podciśnieniowa jest kluczem do efektywnych procesów. Poszczególne części składowe oraz gotowe do podłączenia systemy chwytakowe firmy Schmalz są z powodzeniem wykorzystywane w różnych branżach i aplikacjach.
Okrągłe, efektywne chwytanie: Rozwiązania EOAT firmy Schmalz do wszechstronnej, niezawodnej obsługi procesów w automatyce.
Odkryj, w jaki sposób firma Schmalz kształtuje innowacje przyszłości dzięki najnowocześniejszym technologiom i dogłębnej wiedzy specjalistycznej.
Zmień pojazdy autonomiczne w autonomiczne systemy przenoszenia: dzięki kompaktowym, energooszczędnym rozwiązaniom próżniowym dla pojazdów AMR i AGV — od elektrycznego generowania podciśnienia po kompletne systemy chwytakowe.
ul. Fabianowska 131/A1
62-052 Komorniki
Chwytak próżniowy został opracowany specjalnie z myślą o robotach humanoidalnych i umożliwia bezpieczne chwytanie gładkich oraz hermetycznych powierzchni. Łączy w sobie lekką, kompaktową konstrukcję ze zintegrowanym elektrycznym systemem do generowania podciśnienia, stanowiąc praktyczne rozwiązanie do wielu zadań związanych z obsługą przedmiotów w przemyśle i logistyce.
Chwytaki podciśnieniowe działają w oparciu o stosunkowo prostą i ekonomiczną zasadę działania. W przeciwieństwie do skomplikowanych ramion robotycznych nie wymagają one zaawansowanych układów mechanicznych, czujników ani skomplikowanych algorytmów sterowania. Dzięki temu są bardziej wytrzymałe, mniej podatne na awarie i mogą charakteryzować się dłuższą żywotnością, a jednocześnie pozwalają obniżyć koszty eksploatacji i konserwacji.
Kompaktowa elektryczna pompa przeponowa wytwarza wymagane natężenie przepływu i podciśnienie bezpośrednio w chwytaku. Pozwala to na zaprojektowanie wystarczającej siły trzymania – pomimo ograniczonej przestrzeni montażowej i niewielkiej wagi – w celu bezpiecznego chwytania i transportu przedmiotów.
Dzięki znormalizowanej konfiguracji kołnierza zgodnej z normą ISO – powszechnie stosowanej również w przypadku kobotów – chwytak można łatwo podłączyć mechanicznie. Do sterowania elektrycznego wystarczą cztery styki; są one sterowane za pośrednictwem cyfrowych wejść i wyjść robota.
Chwytak podciśnieniowy został opracowany specjalnie do obsługi płaskich przedmiotów obrabianych, opakowań kartonowych, skrzyń i pudeł. Nadaje się do aplikacji, w których przedmioty można bezpiecznie chwytać za powierzchnię, a zastosowanie skomplikowanego chwytaka palcowego nie jest konieczne ani z technicznego, ani z ekonomicznego punktu widzenia.
Integracja została celowo uproszczona. Obsługa odbywa się za pośrednictwem 4-pinowego interfejsu wykorzystującego cyfrowe wejścia i wyjścia. Standard ten jest wspierany przez praktycznie wszystkie roboty i systemy sterowania, więc nie są wymagane żadne skomplikowane modyfikacje oprogramowania.
Obecny chwytak jest projektowany do przenoszenia ładunków o masie do 5 kg. W wielu przypadkach jednak to nie sam chwytak, lecz pojemność robota humanoidalnego stanowi rzeczywiste ograniczenie.
Chwytanie próżniowe sprawdza się najlepiej na gładkich powierzchniach, które są w znacznym stopniu szczelne. Złożone elementy 3D o dowolnym kształcie często można bezpieczniej obsługiwać za pomocą chwytaków mechanicznych lub ramion robotycznych. Ponadto elektryczny generator podciśnienia może kompensować jedynie ograniczoną ilość przecieków. Elementy elastyczne, o silnie chropowatej powierzchni lub hermetyczne nadają się zatem do chwytania próżniowego jedynie w ograniczonym zakresie. W przypadku obiektów gładkich i hermetycznych chwytak podciśnieniowy stanowi jednak często prostsze, solidniejsze i bardziej ekonomiczne rozwiązanie.
Oprócz złożonych chwytaków pięciopalcowych stosuje się również proste chwytaki równoległe. Chwytaki te charakteryzują się stosunkowo prostą i ekonomiczną konstrukcją i mogą okazać się wystarczające w wielu aplikacjach. Chwytaki podciśnieniowe naprawdę sprawdzają się w szybkiej i niezawodnej obsłudze płaskich, szczelnych przedmiotów obrabianych.