
Sistema di presa a vuoto per robot umanoidi
Sistema di presa elettrico a vuoto HXCB: l’innovazione di Schmalz per i robot umanoidi
Sistema di presa elettrico a vuoto HXCB: l’innovazione di Schmalz per i robot umanoidi
I robot umanoidi sono considerati uno dei progressi tecnologici più significativi della nostra epoca. A differenza dei robot industriali tradizionali, che sono in genere fissi e progettati per un unico compito, i sistemi umanoidi imitano la forma e l’ampiezza di movimento dell’essere umano. Questo design permette loro di muoversi in ambienti originariamente progettati per gli esseri umani, senza richiedere alcuna modifica agli impianti di produzione, ai magazzini o ai luoghi di lavoro. È proprio questo che rende i robot umanoidi così promettenti per l’industria del futuro.
Sebbene negli ultimi anni i robot umanoidi abbiano compiuto avanzamenti significativi in termini di locomozione, equilibrio e percezione, una capacità rimane particolarmente impegnativa: la presa.
La mano umana è un utensile estremamente complesso: è in grado di afferrare una grande varietà di forme, pesi e materiali senza causare danni. I robot umanoidi necessitano quindi di soluzioni di presa che:
siano leggere, in modo da mantenere in modo ottimale la capacità di carico utile e l’utilizzazione di energia del robot
siano progettate in modo compatto per garantire il funzionamento senza collisioni anche in ambienti ristretti e dinamici
funzionino in modo autosufficiente, senza dipendere da una fonte esterna di aria compressa esterna o da cablaggi complessi
garantiscano una presa affidabile e precisa, anche in presenza di geometrie e proprietà variabili dei pezzi da lavorare
Schmalz risponde a questa esigenza con il sistema di presa elettrico a vuoto HXCB: una soluzione per una movimentazione affidabile con i robot umanoidi.
Schmalz mette a disposizione della robotica umanoide la sua esperienza pluridecennale nel campo della tecnologia del vuoto, stabilendo nuovi standard nel campo della presa autonoma grazie alla sua tecnologia esclusiva.∼ Markus Schmider, Industry and key account manager robotics
Nel campo della robotica umanoide si discute spesso di sistemi di presa sempre più complessi. Tuttavia, per molte applicazioni industriali, la massima destrezza non è affatto necessaria. Soprattutto nella movimentazione di scatole di cartone, contenitori e altri pezzi piatti, il principio del vuoto si distingue per la sua semplicità piuttosto che per la complessità. Le pinze a vuoto consentono una presa rapida, sicura e ripetibile con uno sforzo meccanico e di controllo minimo. Nessun sistema di controllo complesso, nessun giunto sensibile: solo funzionalità mirata. Ciò riduce i costi di investimento e di manutenzione, minimizza le potenziali fonti di errore e aumenta l’affidabilità del processo durante l’esercizio continuo. Per molte applicazioni nella logistica e nella produzione, la mano a vuoto rappresenta quindi non solo la soluzione più economica, ma anche quella tecnicamente più efficiente.

Grazie al suo design semplice, caratterizzato da un numero notevolmente inferiore di componenti meccanici e sensori, il sistema di presa a vuoto consente di ridurre sia i costi di investimento che quelli di manutenzione.
Il principio di funzionamento affidabile dei sistemi di presa a vuoto riduce al minimo il rischio di guasti e garantisce la stabilità dei processi durante l'esercizio continuo.
Anche in caso di variazioni delle caratteristiche dei pezzi, i sistemi di presa a vuoto garantiscono una presa affidabile e sicura.

Grazie al loro peso ridotto, i sistemi di presa a vuoto sono ideali per i sistemi robotici mobili e umanoidi.

Un funzionamento efficiente contribuisce a preservare la durata delle batterie nei sistemi alimentati a batteria, come i robot umanoidi.

I sistemi di presa a vuoto possono essere integrati in modo semplice e veloce nei sistemi robotici esistenti.
La tecnica di presa a basso contatto consente la movimentazione sicura e senza danni di prodotti e superfici delicati.
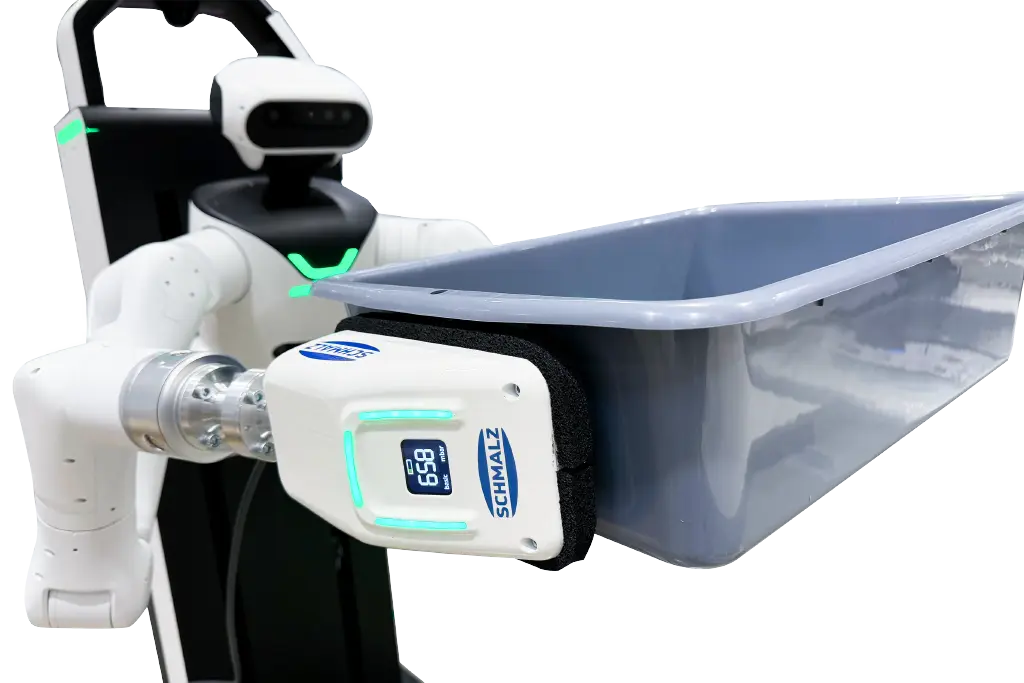
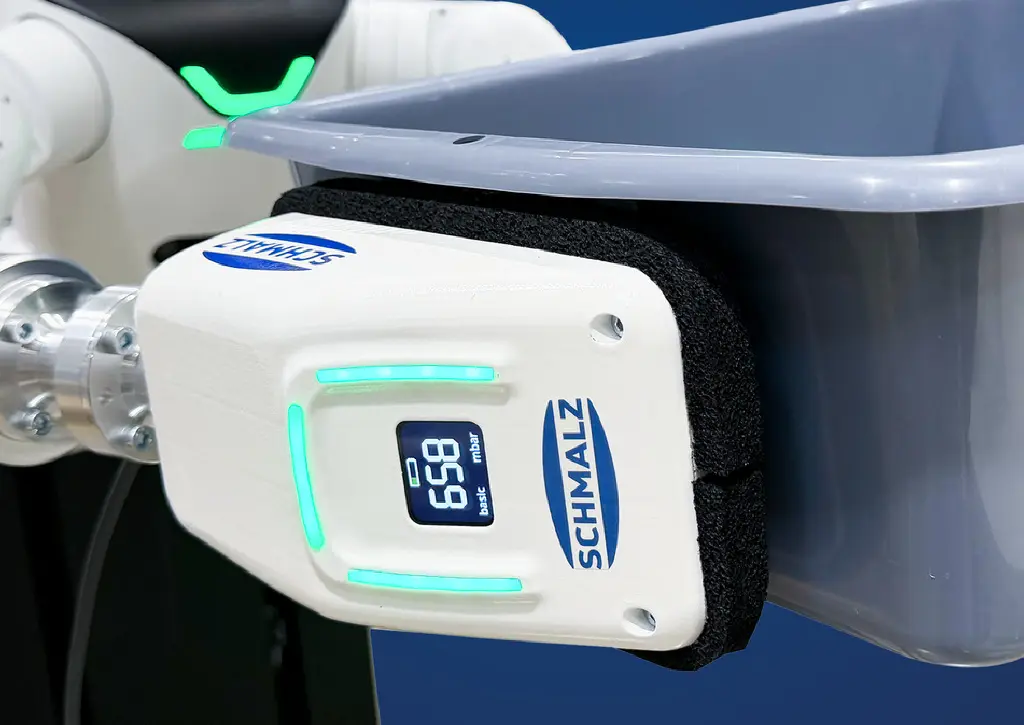
L'end effector HXCB è il primo a combinare un generatore di vuoto elettrico integrato con una pinza di presa in un sistema compatto progettato per robot umanoidi che devono muoversi liberamente e manipolare oggetti in modo sicuro. Un sensore di pressione interno regola in modo intelligente il consumo energetico, garantendo la massima efficienza senza ricorrere a fonti esterne.
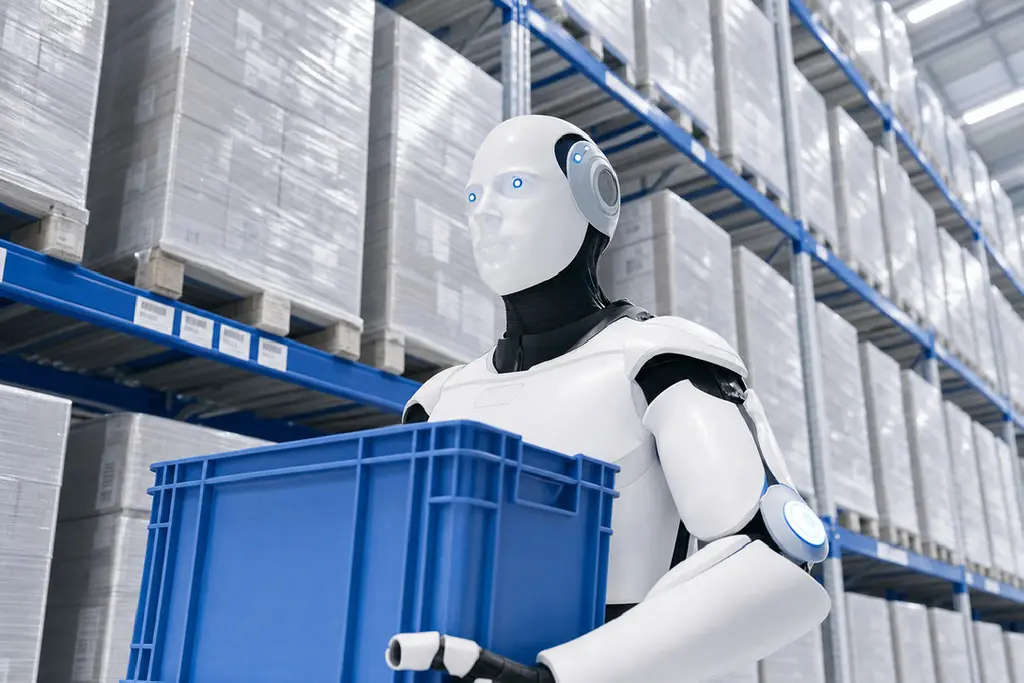
Prelievo, selezione e trasporto delle merci
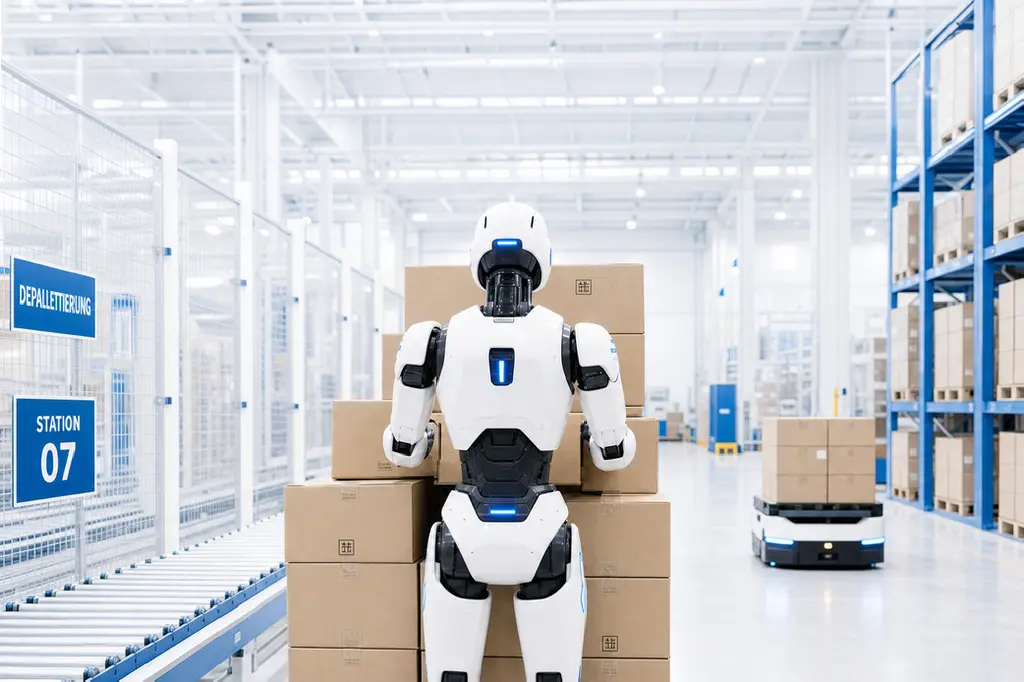
(De-)depallettizzazione
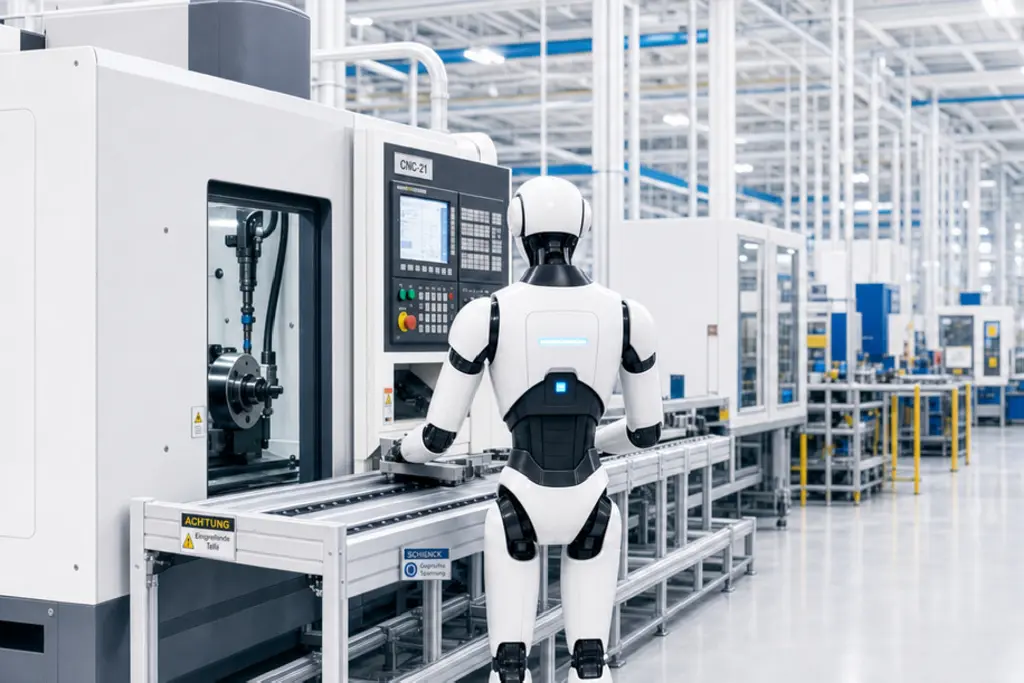
Macchinari per le operazioni di carico e scarico
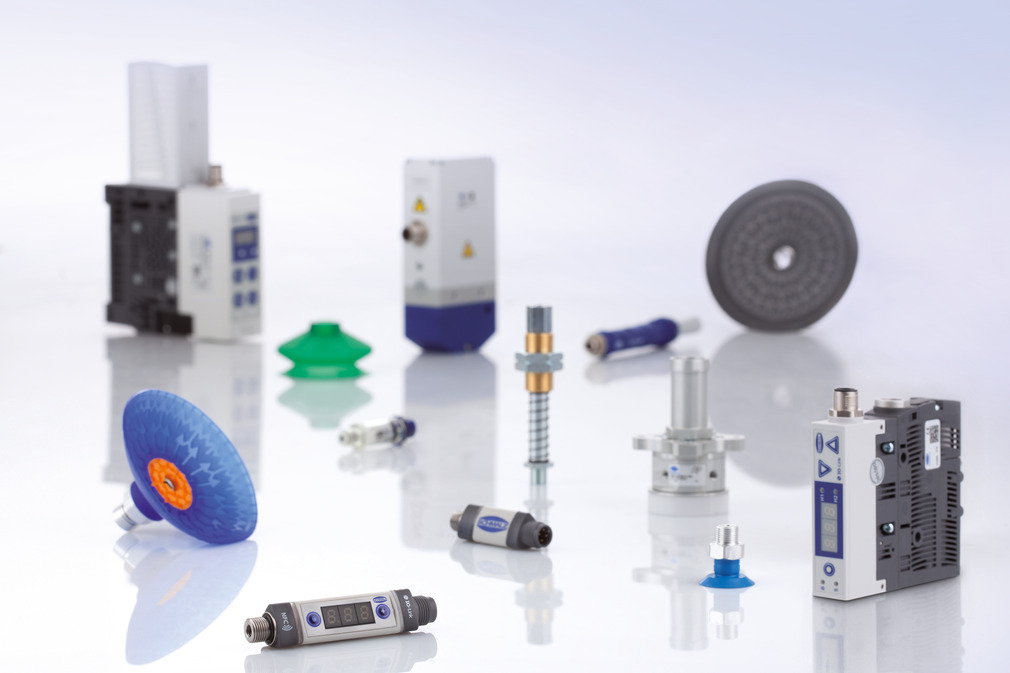
L'automazione con il vuoto è fondamentale per garantire l'efficienza dei processi. I singoli componenti e i sistemi di presa pronti per la connessione di Schmalz vengono impiegati con successo in diversi settori industriali e applicazioni.
Presa efficiente a tutto tondo: Soluzioni EOAT di Schmalz per una movimentazione versatile e affidabile nei processi di automazione.
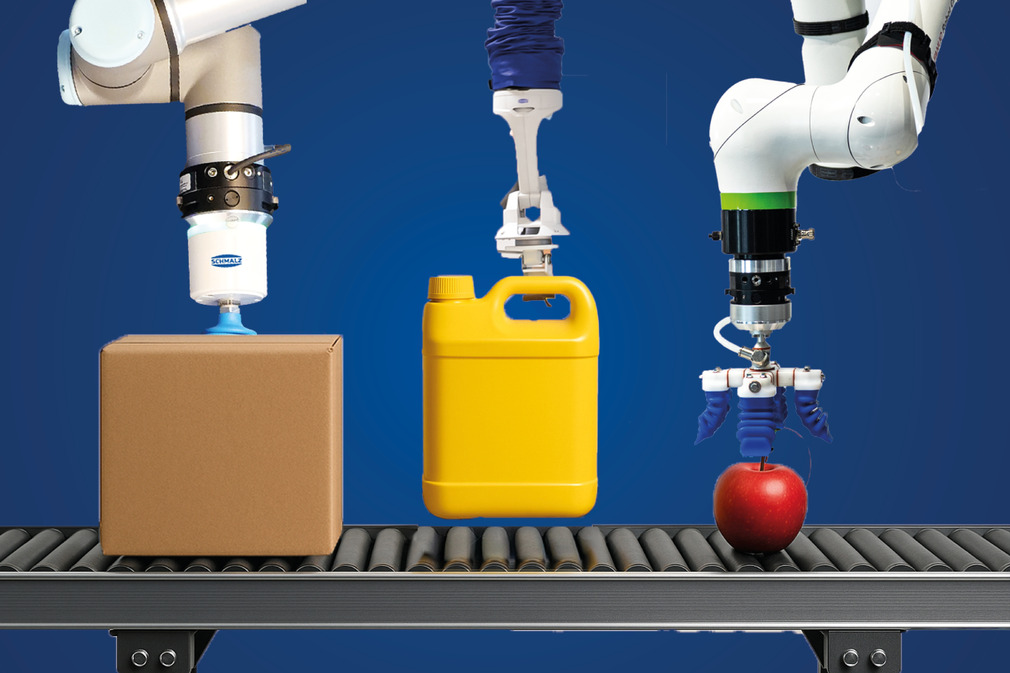
Scoprite come Schmalz crea novità per il futuro con tecnologie all'avanguardia e un profondo know-how.
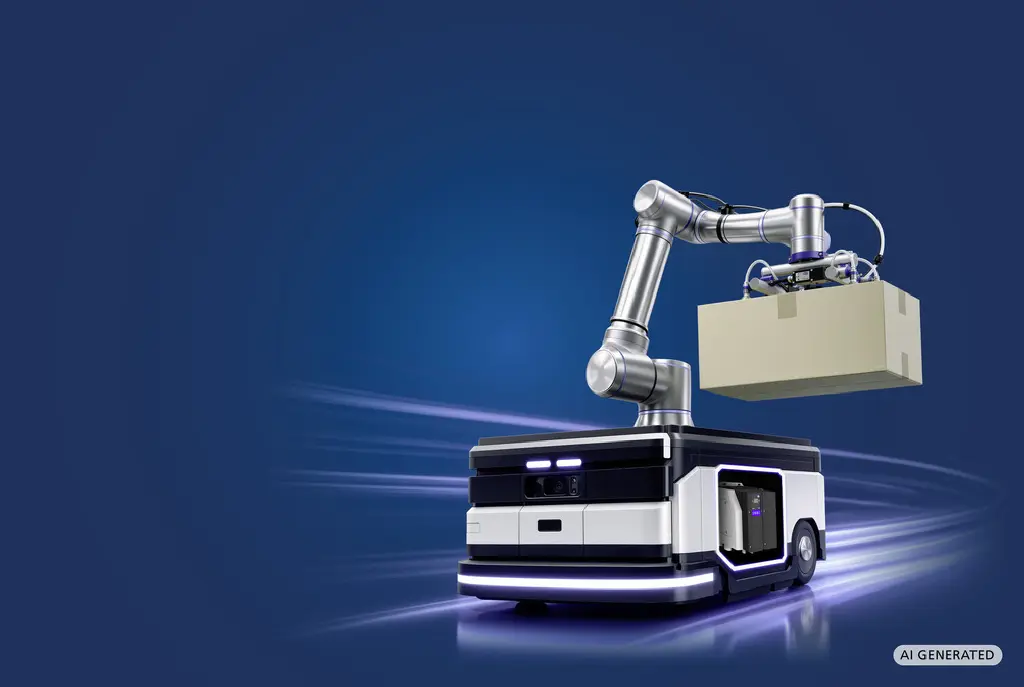
Trasformate i veicoli autonomi in sistemi di movimentazione autonomi: con soluzioni di aspirazione compatte ed efficienti dal punto di vista energetico per AMR e AGV, dalla generazione elettrica di vuoto ai sistemi di presa completi.
Johannes-Schmalz-Str.1
72293 Glatten
Germania
La pinza di presa a vuoto è stata sviluppata appositamente per i robot umanoidi e consente una presa sicura su superfici lisce e a tenuta d'aria. Combina un design leggero e compatto con un sistema elettrico integrato per la generazione di vuoto, offrendo una soluzione pratica per numerose operazioni di movimentazione nel settore industriale e di logistica.
I sistemi di presa a vuoto si basano su un principio di funzionamento relativamente semplice ed economico. A differenza dei complessi bracci robotici, non richiedono sistemi meccanici sofisticati, sensori o algoritmi di controllo complessi. Di conseguenza, sono più robuste, meno soggette a malfunzionamenti e offrono la possibilità di una maggiore durata, riducendo al contempo i costi di esercizio e di manutenzione.
Una pompa elettrica a membrana compatta genera la portata e il vuoto necessari direttamente all'interno della pinza di presa. Ciò consente di progettare una forza di presa sufficiente – nonostante lo spazio di installazione limitato e il peso ridotto – per afferrare e trasportare gli oggetti in modo sicuro.
Grazie a una configurazione standardizzata della flangia ISO – come avviene anche nei cobot – la pinza di presa può essere facilmente collegata meccanicamente. Per il controllo elettrico sono sufficienti quattro pin, che vengono gestiti tramite gli ingressi e le uscite digitali del robot.
Il sistema di presa a vuoto è stato sviluppato appositamente per la movimentazione di pezzi piatti, imballaggi in cartone, casse e scatole. È adatto ad applicazioni in cui gli oggetti possono essere afferrati in modo sicuro dalla superficie e l’uso di un complesso finger gripper non è necessario né dal punto di vista tecnico né da quello economico.
L'integrazione è stata volutamente mantenuta semplice. Il controllo avviene tramite un'interfaccia a 4 pin che utilizza ingressi e uscite digitali. Questo standard è sostenuto praticamente da tutti i robot e i sistemi di controllo, pertanto non sono necessarie complesse modifiche al software.
La pinza di presa attuale è progettata per carichi utili fino a 5 kg. In molti casi, tuttavia, non è la pinza di presa in sé a rappresentare il vero limite, bensì la capacità di carico del robot umanoide.
La presa a vuoto funziona al meglio su superfici lisce e sostanzialmente a tenuta d’aria. I pezzi 3D complessi a forma libera possono spesso essere movimentati in modo più sicuro tramite pinze di presa meccaniche o bracci robotici. Inoltre, il generatore di vuoto elettrico integrato è in grado di compensare solo una quantità limitata di perdite. I pezzi flessibili, altamente ruvidi o ermetici sono quindi adatti alla presa a vuoto solo in misura limitata. Per oggetti lisci ed ermetici, tuttavia, il sistema di presa a vuoto offre spesso la soluzione più semplice, robusta ed economica.
Oltre alle complesse pinze a cinque dita, vengono utilizzate anche semplici pinze parallele. Anche queste pinze presentano un design relativamente semplice ed economico e possono già rivelarsi sufficienti per molte applicazioni. I sistemi di presa a vuoto danno il meglio di sé quando si tratta di effettuare il handling rapido e affidabile di pezzi piatti e a tenuta d’aria.