
Vacuümgrijpers voor humanoïde robots
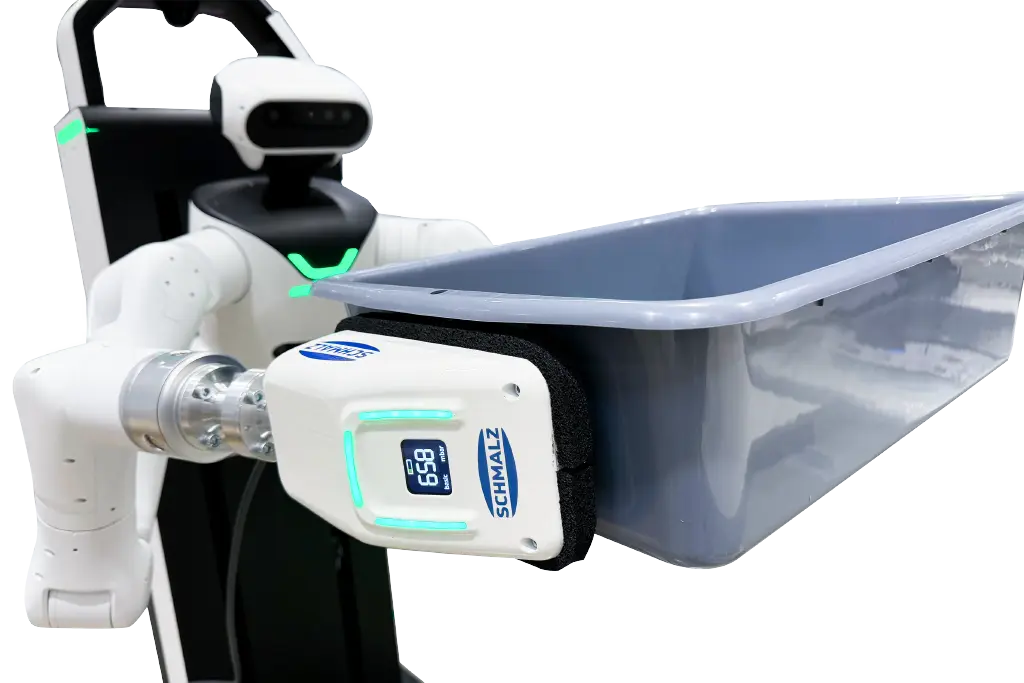
Elektrische vacuum end effector HXCB: de innovatie van Schmalz voor humanoïde robots
Elektrische vacuum end effector HXCB: de innovatie van Schmalz voor humanoïde robots
Humanoïde robots worden beschouwd als een van de belangrijkste technologische ontwikkelingen van onze tijd. In tegenstelling tot traditionele industriële robots, die doorgaans stationair zijn en voor één enkele taak zijn ontworpen, bootsen humanoïde systemen de menselijke vorm en het bewegingsbereik na. Dankzij dit ontwerp kunnen ze zich verplaatsen in omgevingen die oorspronkelijk voor mensen zijn ontworpen – zonder dat er aanpassingen nodig zijn aan productiefaciliteiten, houders of werkplekken. Dit is precies wat humanoïde robots zo veelbelovend maakt voor de industrie van de toekomst.
Hoewel humanoïde robots de afgelopen jaren enorme vooruitgang hebben geboekt op het gebied van voortbeweging, evenwicht en waarneming, blijft één vaardigheid een bijzondere uitdaging: het vastpakken.
De menselijke hand is een uiterst complex gereedschap – ze kan een grote verscheidenheid aan bouwvormen, gewichten en materialen vastpakken zonder schade aan te richten. Humanoïde robots hebben daarom grijpoplossingen nodig die:
licht van gewicht zijn, zodat het laadvermogen en de energieefficiency van de robot optimaal behouden blijven
compact ontwerp is ontworpen om zelfs in krappe en dynamische omgevingen botsingsvrij te kunnen werken
zelfvoorzienend functioneren, zonder afhankelijk te zijn van een externe persluchttoevoer of complexe bekabeling
betrouwbaar en nauwkeurig grijpen, zelfs bij wisselende werkstukgeometrieën en eigenschappen van werkstukken
Schmalz komt aan deze behoefte tegemoet met de elektrische vacuum end effector HXCB – een oplossing voor betrouwbare handling met humanoïde robots.
Schmalz brengt tientallen jaren ervaring op het gebied van vacuümtechniek in de humanoïde robotica in en zet met zijn unieke technologie nieuwe maatstaven voor autonoom grijpen.∼ Markus Schmider, Industry en Key Account Manager Robotics
In de humanoïde robotica wordt er veel gesproken over steeds complexere grijpsystemen. Voor veel industriële toepassingen is maximale behendigheid echter helemaal niet nodig. Vooral bij het hanteren van kartonnen dozen, containers en andere vlakke werkstukken onderscheidt het vacuümmiddel zich juist door zijn eenvoud in plaats van complexiteit. Vacuümgrijpers maken snel, veilig en met hoge herhalingsnauwkeurigheid grijpen mogelijk met minimale mechanische en sturingsgerelateerde inspanning. Geen complexe sturingen, geen gevoelige scharnieren – alleen doelgerichte functionaliteit. Dit verlaagt de investerings- en onderhoudskosten, minimaliseert mogelijke foutbronnen en verhoogt de betrouwbaarheid van het proces tijdens het continuebedrijf. Voor veel applicaties in de logistiek en productie is de vacuümgrijper daarom niet alleen de voordeligere oplossing, maar ook de technisch efficiëntere.

Dankzij hun eenvoudige ontwerp, dat aanzienlijk minder mechanische componenten en sensoren bevat, zorgen vacuümgrijpers voor een verlaging van zowel de investerings- als de kosten voor onderhoud.
Het robuuste werkingsprincipe van vacuümgrijpers minimaliseert het risico op storingen en verzekert stabiele processen tijdens continue bedrijfssituaties.
Zelfs wanneer de eigenschappen van het werkstuk variëren, verzekeren vacuümgrijpers een betrouwbare en veilige grip.

Door hun geringe eigengewicht zijn vacuümgrijpers bij uitstek geschikt voor mobiele en humanoïde robotsystemen.

Een efficiënte werking draagt bij aan het behoud van de levensduur van de batterij in batterijgevoede systemen, zoals humanoïde robots.

Vacuümgrijpers kunnen snel en eenvoudig in bestaande robotsystemen worden geïntegreerd.
Dankzij de contactarme grijpertechniek kunnen gevoelige producten en oppervlakken veilig en zonder beschadigingen worden verwerkt.
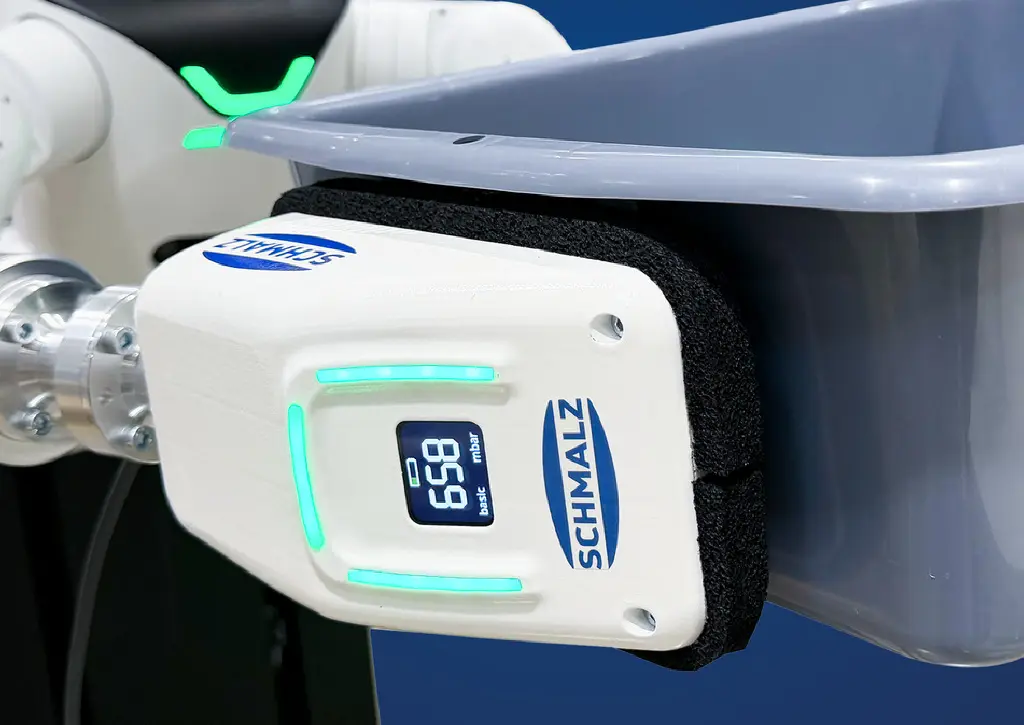
De elektrische vacuüm-einde-effector HXCB is de eerste die een geïntegreerde elektrische vacuümgenerator combineert met een vacuümgrijper in een compact systeem dat is ontworpen voor humanoïde robots die zich vrij moeten kunnen bewegen en objecten veilig moeten kunnen hanteren. Een interne druksensor regelt het energieverbruik op intelligente wijze, waardoor maximale energieefficiency wordt gegarandeerd zonder dat er externe stroombronnen nodig zijn.
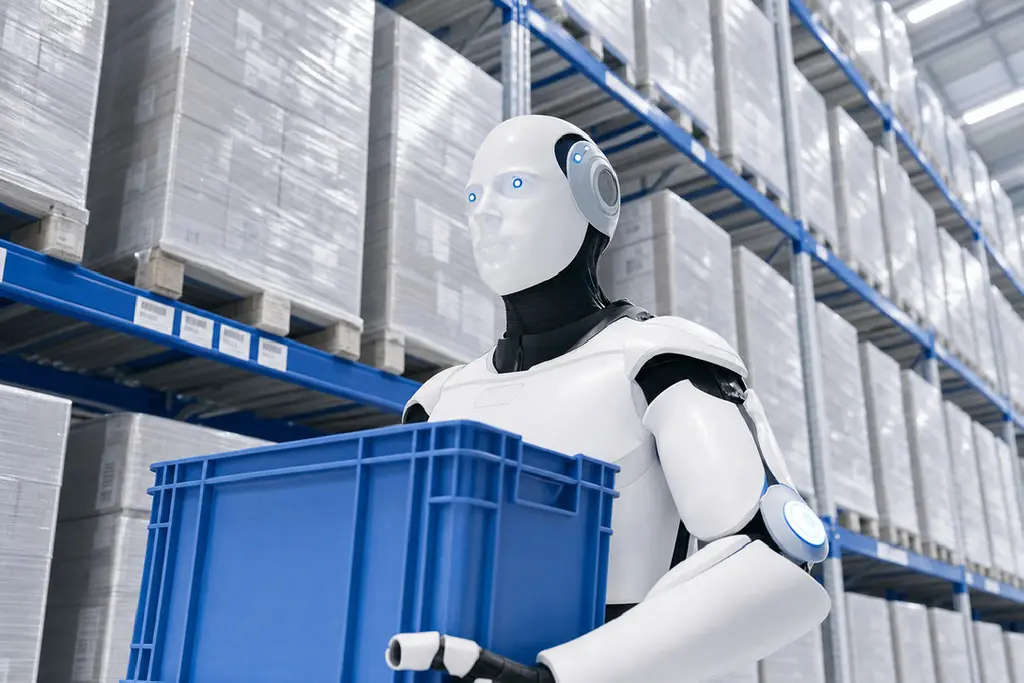
Het verzamelen, sorteren en vervoeren van goederen
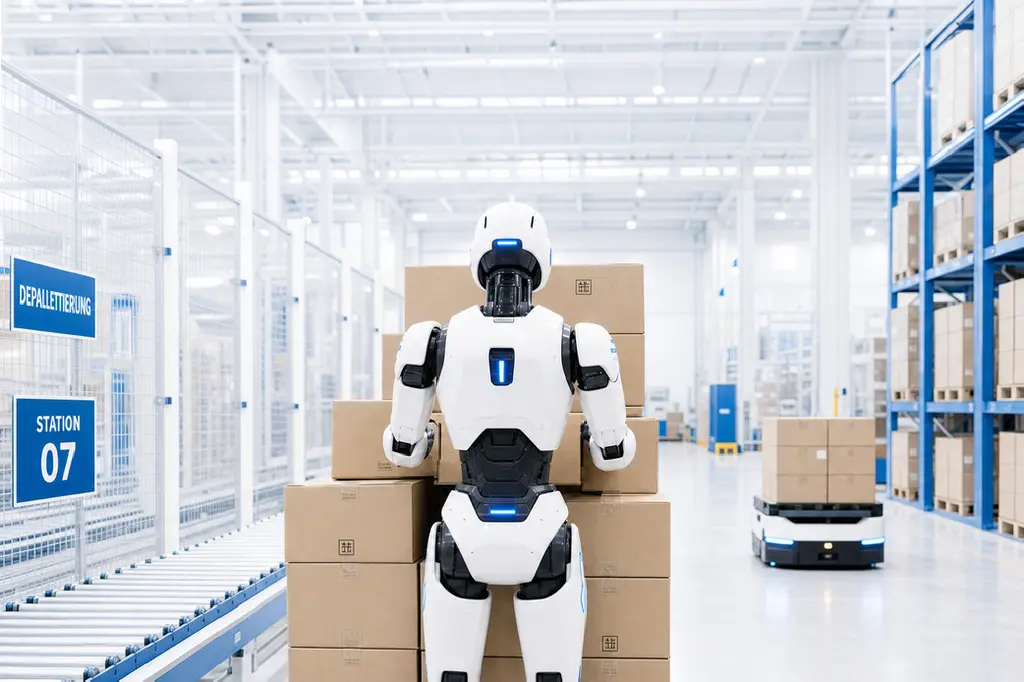
(De-)pallitiseren
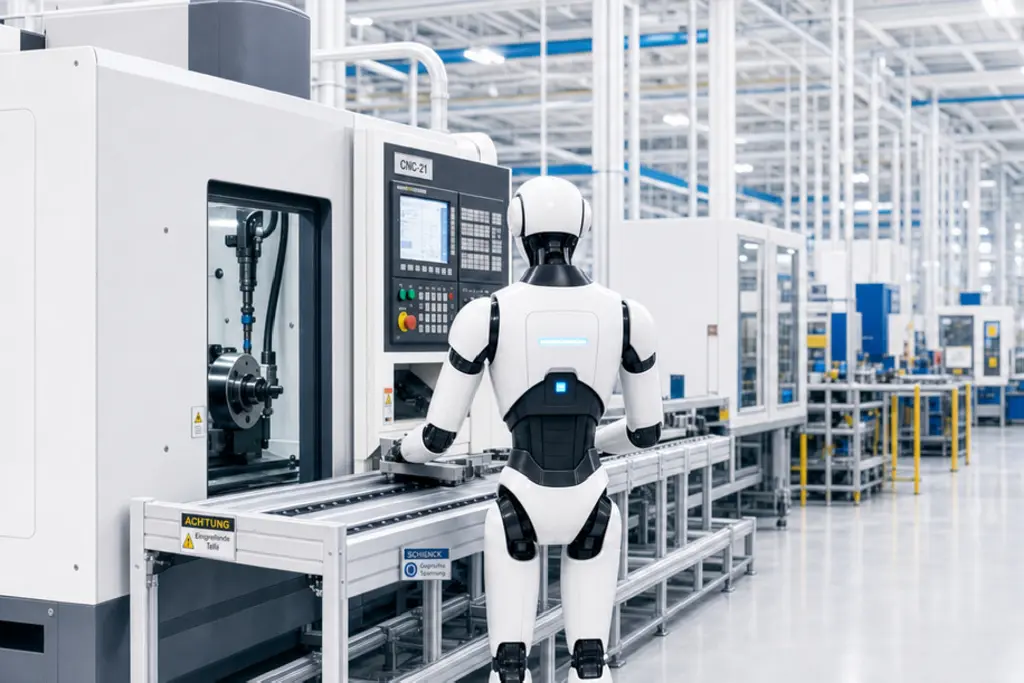
Laad- en losmachines
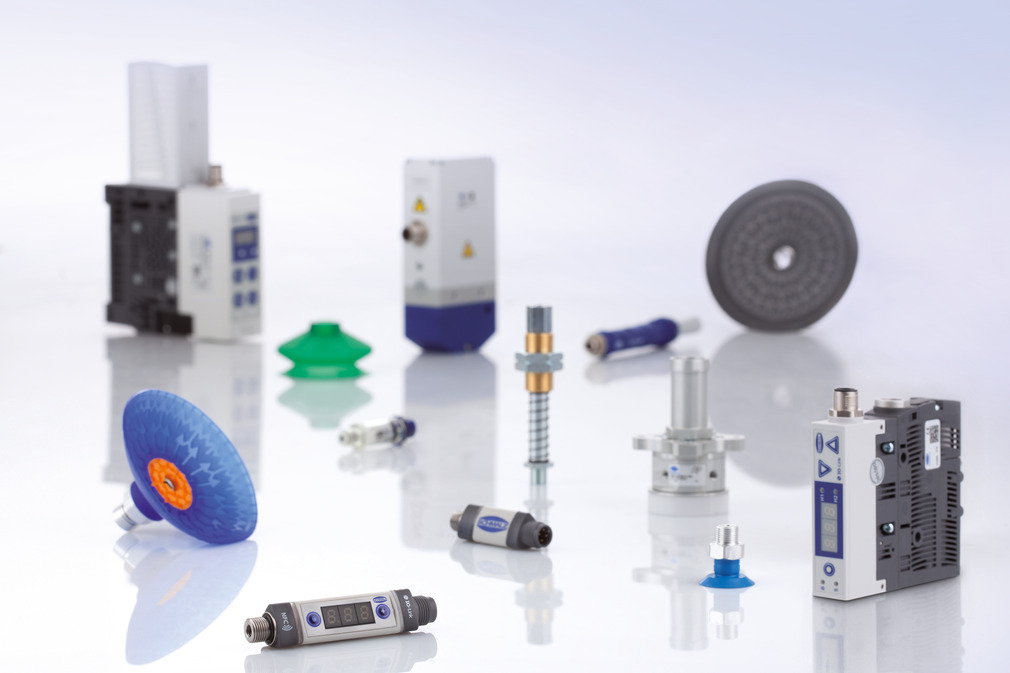
Automation with vacuum is a key to efficient processes. Individual components and ready-to-connect gripping systems from Schmalz are used successfully in various industries and applications.
Rondom efficiënt grijpen: EOAT oplossingen van Schmalz voor veelzijdige, procesveilige handling in de automatisering.
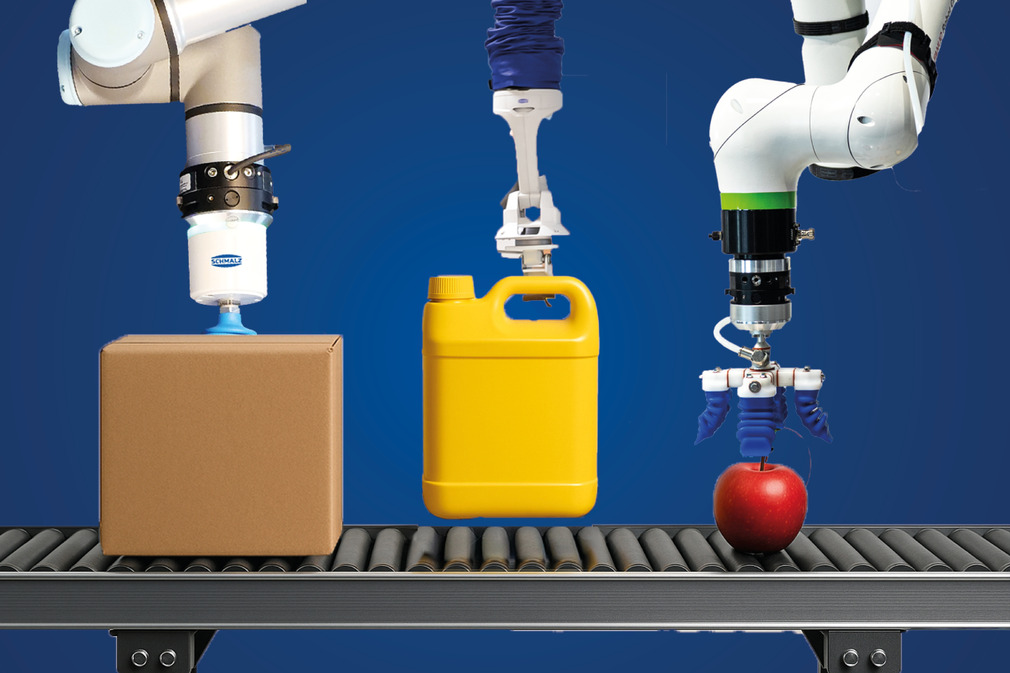
Ontdek hoe Schmalz innovaties voor de toekomst bouwt met geavanceerde technologieën en diepgaande knowhow.
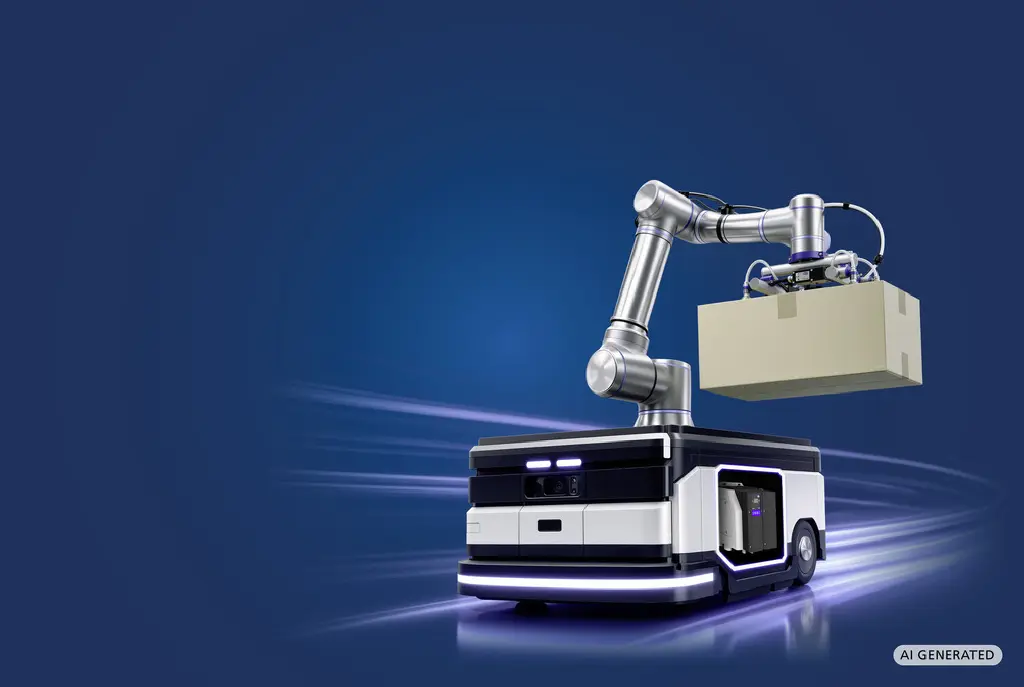
Maak van autonome voertuigen autonome verwerkingssystemen: met compacte, energiezuinige vacuümoplossingen voor AMR’s en AGV’s – vanaf de elektrische vacuümgenerator tot complete grijpsystemen.
Generatorstraat 34
7556 RC Hengelo
De vacuümgrijper is speciaal ontwikkeld voor humanoïde robots en maakt het mogelijk om gladde en luchtdichte oppervlakken veilig vast te grijpen. Hij combineert een lichtgewicht, compact ontwerp met een geïntegreerd elektrisch systeem voor de vacuümopwekking en biedt daarmee een praktische oplossing voor talrijke handlingstaken in de industrie en de logistiek.
Vacuümgrijpers zijn gebaseerd op een relatief eenvoudig en kosteneffectief werkingsprincipe. In tegenstelling tot complexe robotarmen hebben ze geen geavanceerde mechanische grijpersystemen, sensoren of ingewikkelde besturingsalgoritmen nodig. Daardoor zijn ze robuuster, minder gevoelig voor storingen en bieden ze de mogelijkheid van een langere levensduur, terwijl ze tegelijkertijd de bedrijfs- en onderhoudskosten verlagen.
Een compacte elektrische membraanpomp zorgt direct in de grijper voor het benodigde debiet en vacuüm. Hierdoor kan – ondanks de beperkte inbouwruimte en het lage gewicht – voldoende houdkracht worden ontworpen om voorwerpen veilig vast te pakken en te vervoeren.
Dankzij een gestandaardiseerde ISO-flensaansluiting – zoals ook gebruikelijk is bij cobots – kan de grijper eenvoudig mechanisch worden aangesloten. Voor de elektrische sturing volstaan vier pinnen; deze worden aangestuurd via de digitale in- en uitgangen van de robot.
De vacuümgrijper is speciaal ontwikkeld voor de handling van vlakke werkstukken, kartonnen verpakkingen, kratten en dozen. Hij is geschikt voor applicaties waarbij voorwerpen veilig aan hun oppervlak kunnen worden vastgegrepen en het gebruik van een complexe vijfvingergrijper technisch of economisch niet noodzakelijk is.
De integratie is bewust eenvoudig gehouden. De sturing verloopt via een 4-pins interface met digitale in- en uitgangen. Deze standaard wordt door vrijwel alle robots en besturingssystemen ondersteund, waardoor er geen ingewikkelde softwareaanpassingen nodig zijn.
Het ontwerp van de huidige grijper is gericht op ladingen van maximaal 5 kg. In veel gevallen vormt echter niet de grijper zelf, maar het draagvermogen van de humanoïde robot de daadwerkelijke beperking.
Vacuümgrijpen werkt het beste op gladde oppervlakken die grotendeels luchtdicht zijn. Complexe 3D-stukken met een vrije vorm kunnen vaak veiliger worden verwerkt met mechanische grijpers of robotarmen. Bovendien kan de geïntegreerde elektrische vacuümgenerator slechts een beperkte hoeveelheid lekkage compenseren. Flexibele, sterk gestructureerde of luchtdichte werkstukken zijn daarom slechts in beperkte mate geschikt voor vacuümgrijpen. Voor gladde en luchtdichte objecten biedt de vacuümgrijper echter vaak de eenvoudigere, robuustere en voordeligere oplossing.
Naast complexe vijfvingergrijpers worden ook eenvoudige parallelle grijpers gebruikt. Deze grijpers zijn eveneens relatief eenvoudig en kostenefficiënt van ontwerp en kunnen voor veel applicaties al volstaan. Vacuümgrijpers komen pas echt tot hun recht bij de snelle en betrouwbare handling van vlakke, luchtdichte werkstukken.